机器人滑动触觉位姿数据知识产权完成浙江登记 为具身智能触觉研发提供标准化数据底座
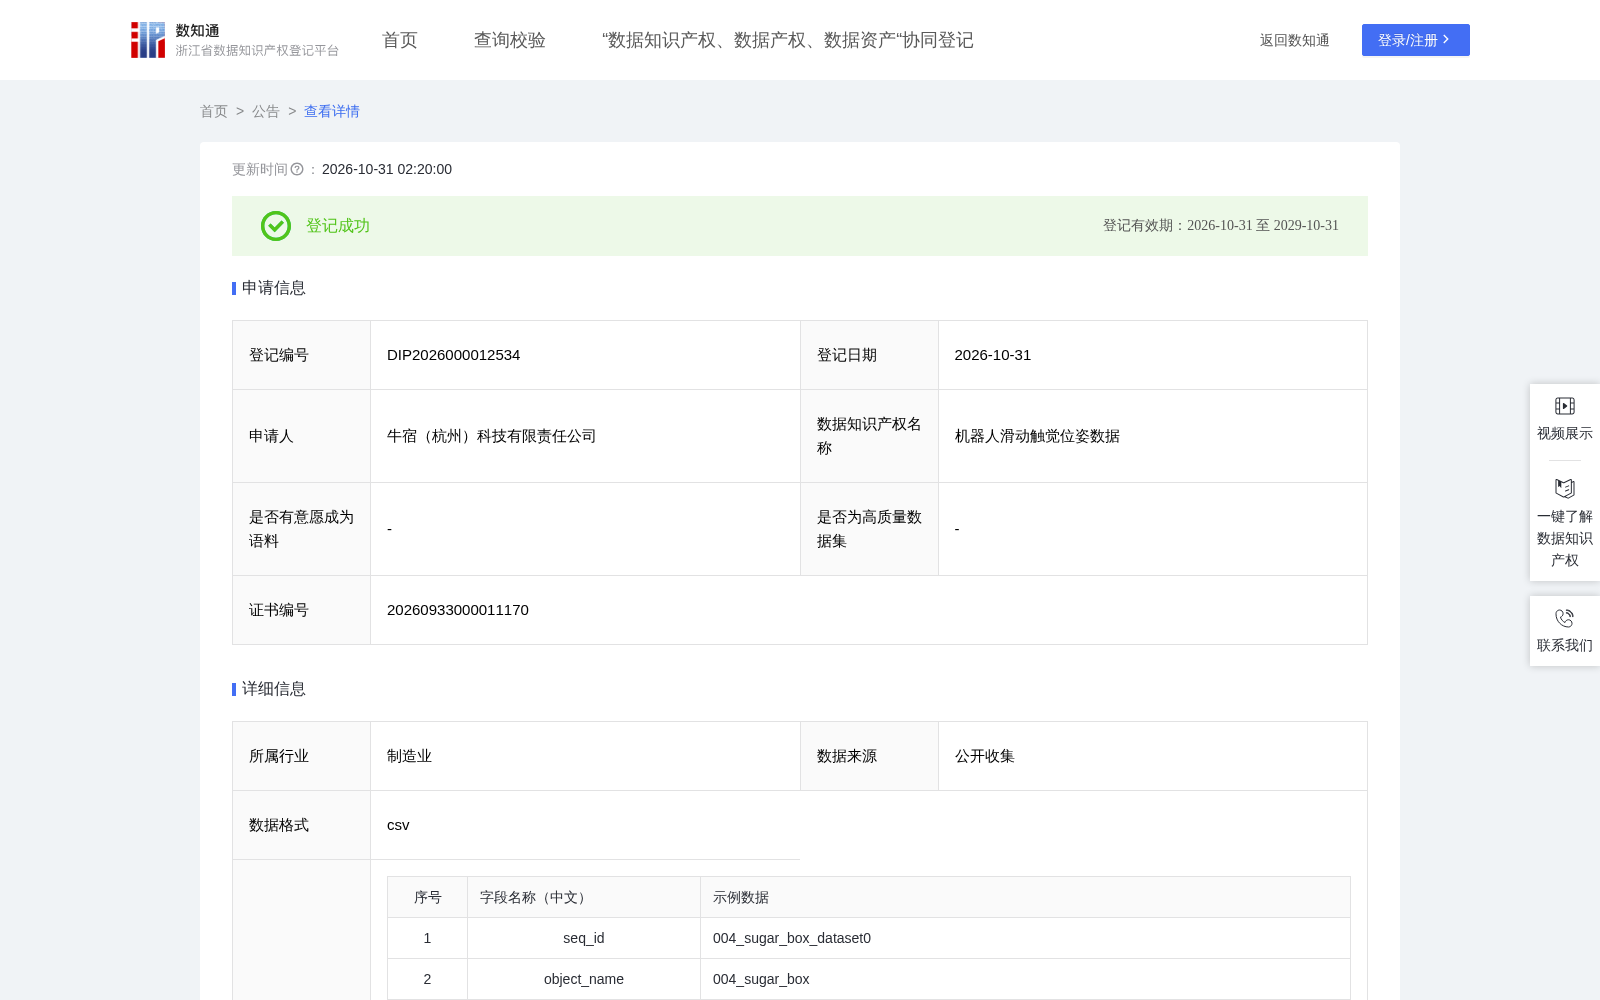
近年来,随着具身智能、工业机器人产业的快速发展,触觉感知作为机器人实现毫米级精细操作的核心技术路径,其产业落地长期受限于高质量标注训练数据供给不足、不同品牌传感器数据格式不统一等问题。而数据知识产权登记作为数据资产确权、流通的核心前置环节,正在为AI训练数据的合规流转提供制度支撑。2026年10月31日,牛宿(杭州)科技有限责任公司提交的机器人滑动触觉位姿数据知识产权正式在浙江省数据知识产权登记平台完成登记,成为国内为数不多的完成官方确权的触觉类AI训练数据集。
作为国内率先落地的省级数据知识产权公共服务平台,浙江省数据知识产权登记平台承担着数据资源合规校验、权属确认、登记存证等核心职能,出具的登记凭证可作为后续数据交易、权益保护、资产质押的官方依据,为数据要素的市场化流通扫清权属障碍。本次完成登记的机器人滑动触觉位姿数据,正是聚焦具身智能领域的机器人滑动触觉感知与精细操作方向,核心用于基于滑动触觉信号的物体六自由度位姿估计任务,适配DIGIT系列视觉触觉传感器(240×320分辨率,30Hz采样率)及兼容传感器的原始数据,可配合TLabel工具包及支持CSV加载的下游训练框架使用。
从数据规模与标准化程度来看,该数据集覆盖10种YCB标准物体(糖盒、罐头、瓶子、杯子、马克杯、电钻、剪刀、扳手、锤子、棒球),每类物体收录5条操作轨迹,共包含50个序列、182983帧有效数据,每帧均标注有触觉图像路径及传感器与物体的三维位置、四元数朝向信息。其原始数据来自CMU发布的YCB-Slide数据集(MidasTouch,CoRL 2022,MIT协议),牛宿科技通过TLabel的YCB-Slide适配器完成标准化处理,包括数据解析、位姿映射、时间戳对齐、元数据标注等环节,最终将分散存储、无统一索引的原始numpy与图像异构数据,标准化为包含22个字段的统一CSV格式,从根本上解决了当前全球50+触觉传感器品牌数据格式碎片化导致的跨平台迁移成本高、高质量滑动触觉标注数据稀缺、异构数据缺乏结构化索引三大行业痛点。
从适用场景来看,该数据集可覆盖三大类主体的核心需求:一是工业制造企业,可用于训练视觉受限环境下的触觉引导抓取与装配算法,比如3C电子产业的精密零部件组装、汽车制造的狭小空间操作等场景,有效降低因物体滑动导致的装配误差,提升生产良率;二是服务机器人研发团队,可依托该数据集打磨通用物体抓取算法,提升家政、养老等场景下机器人操作不同形态、不同材质物体的稳定性,降低操作失误率;三是高校科研机构与AI算法开发者,可将其作为触觉感知研究的统一评测基准,减少自行采集、标注数据的成本投入,加速触觉感知算法的迭代效率。
本次数据知识产权登记的完成,一方面意味着该数据集的权属、合规性得到官方确认,为后续的对外授权、交易流通扫清了权属障碍;另一方面也为人工智能训练类数据资产的确权、市场化运营提供了可参考的实践样本,对完善数据要素市场的细分品类供给、推动具身智能产业的底层技术突破具有积极意义。
登记内容: