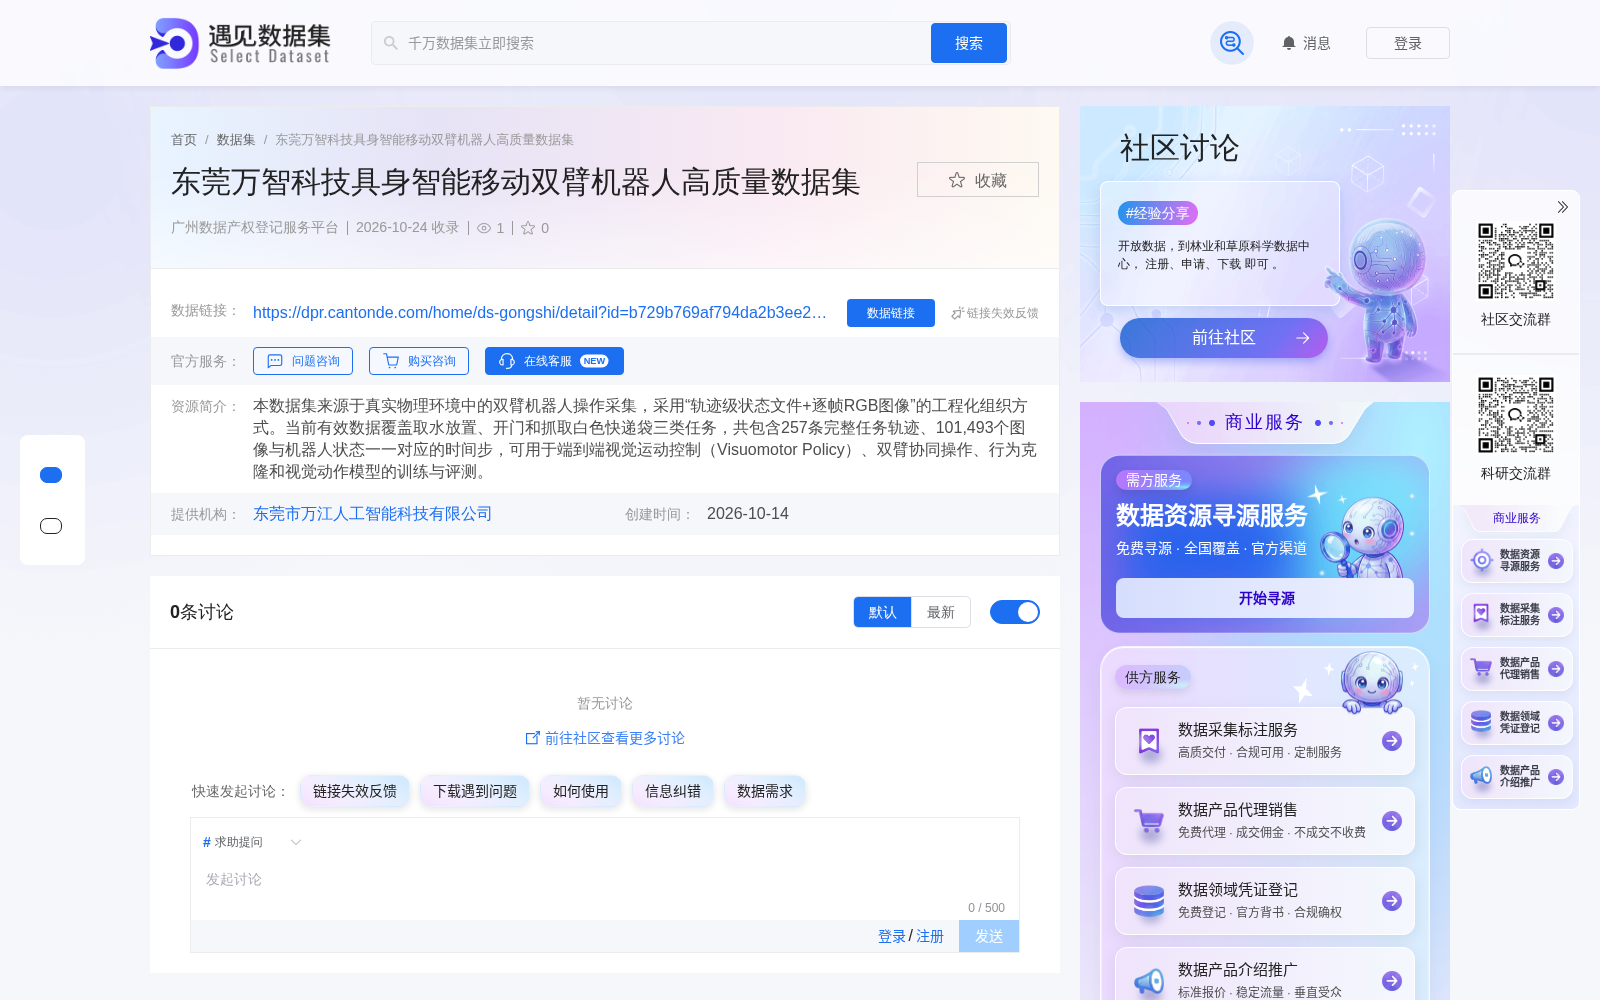
东莞万智科技具身智能移动双臂机器人高质量数据集完成广州数据产权登记 赋能具身智能算法研发
当前,具身智能已成为全球人工智能产业迭代的核心赛道,而源自真实物理场景的高质量机器人操作数据集,是支撑具身智能算法训练、模型迭代的核心生产要素。作为粤港澳大湾区数据要素市场建设的重要基础设施,广州数据产权登记服务平台承担着数据资源合规存证、产权确权、流通支撑的核心职能,为各类数据要素的规范化管理、市场化流转提供权威依据。2026年10月24日,东莞市万江人工智能科技有限公司旗下东莞万智科技具身智能移动双臂机器人高质量数据集正式在该平台完成登记,成为国内为数不多完成合规确权的具身智能垂直领域专业数据集。
据公开登记信息显示,本次登记的数据集全部来源于真实物理环境中的双臂机器人操作采集,采用“轨迹级状态文件+逐帧RGB图像”的工程化组织方式,数据标注精度与结构化程度可直接适配算法训练需求,无需二次加工即可投入研发使用。当前该数据集的有效样本覆盖取水放置、开门和抓取白色快递袋三类典型的机器人操作任务,共包含257条完整任务轨迹、101493个图像与机器人状态一一对应的时间步,数据的场景还原度、标注准确率均符合行业专业训练数据集的标准要求。
从应用价值来看,该数据集可广泛用于端到端视觉运动控制(Visuomotor Policy)、双臂协同操作、行为克隆和视觉动作模型的训练与评测。其中,基于该数据集训练的双臂协同操作算法,可适配工业柔性生产、仓储物流分拣、家庭服务机器人作业等多个场景的需求;端到端视觉运动控制相关模型的训练,可帮助机器人实现无需预编程的自主任务执行能力,大幅提升机器人对非结构化场景的适配性;行为克隆与视觉动作模型的评测需求,也可依托该数据集的标准化样本完成,为行业提供统一的算法测试基准,降低中小研发团队的自主数据采集成本。
本次数据集完成产权登记,也标志着国内具身智能领域的核心数据要素正式纳入合规化管理体系,既为后续该数据集的授权使用、流通交易提供了清晰的产权依据,有效规避数据流转过程中的知识产权纠纷,也为行业同类数据的确权、流通提供了可参考的实践样本,对推动粤港澳大湾区乃至全国具身智能产业的创新发展、完善数据要素市场的垂直领域供给体系具有重要意义。
登记内容: