广州数据产权登记平台再添具身智能核心资源 东莞万智科技双臂机器人抓取模型完成登记
当前具身智能已被视为人工智能领域下一个核心增长赛道,而真实物理环境下的机器人操作训练数据,是制约具身智能算法迭代、商用落地的核心瓶颈之一。与此同时,随着国内数据要素市场建设的不断推进,数据产权的确权登记已成为数据资产合规流通、价值释放的核心前置环节,对于保障数据供给方权益、降低数据交易信任成本具有关键作用。作为国内率先落地的数据产权登记公共服务载体,广州数据产权登记服务平台主要承担数据资源存证、权属确认、流通背书等职能,经过该平台登记的数据资产,其权属关系具备公开可查的公信力,可后续对接数据交易、数据资产质押、数据作价入股等多种市场化应用场景。
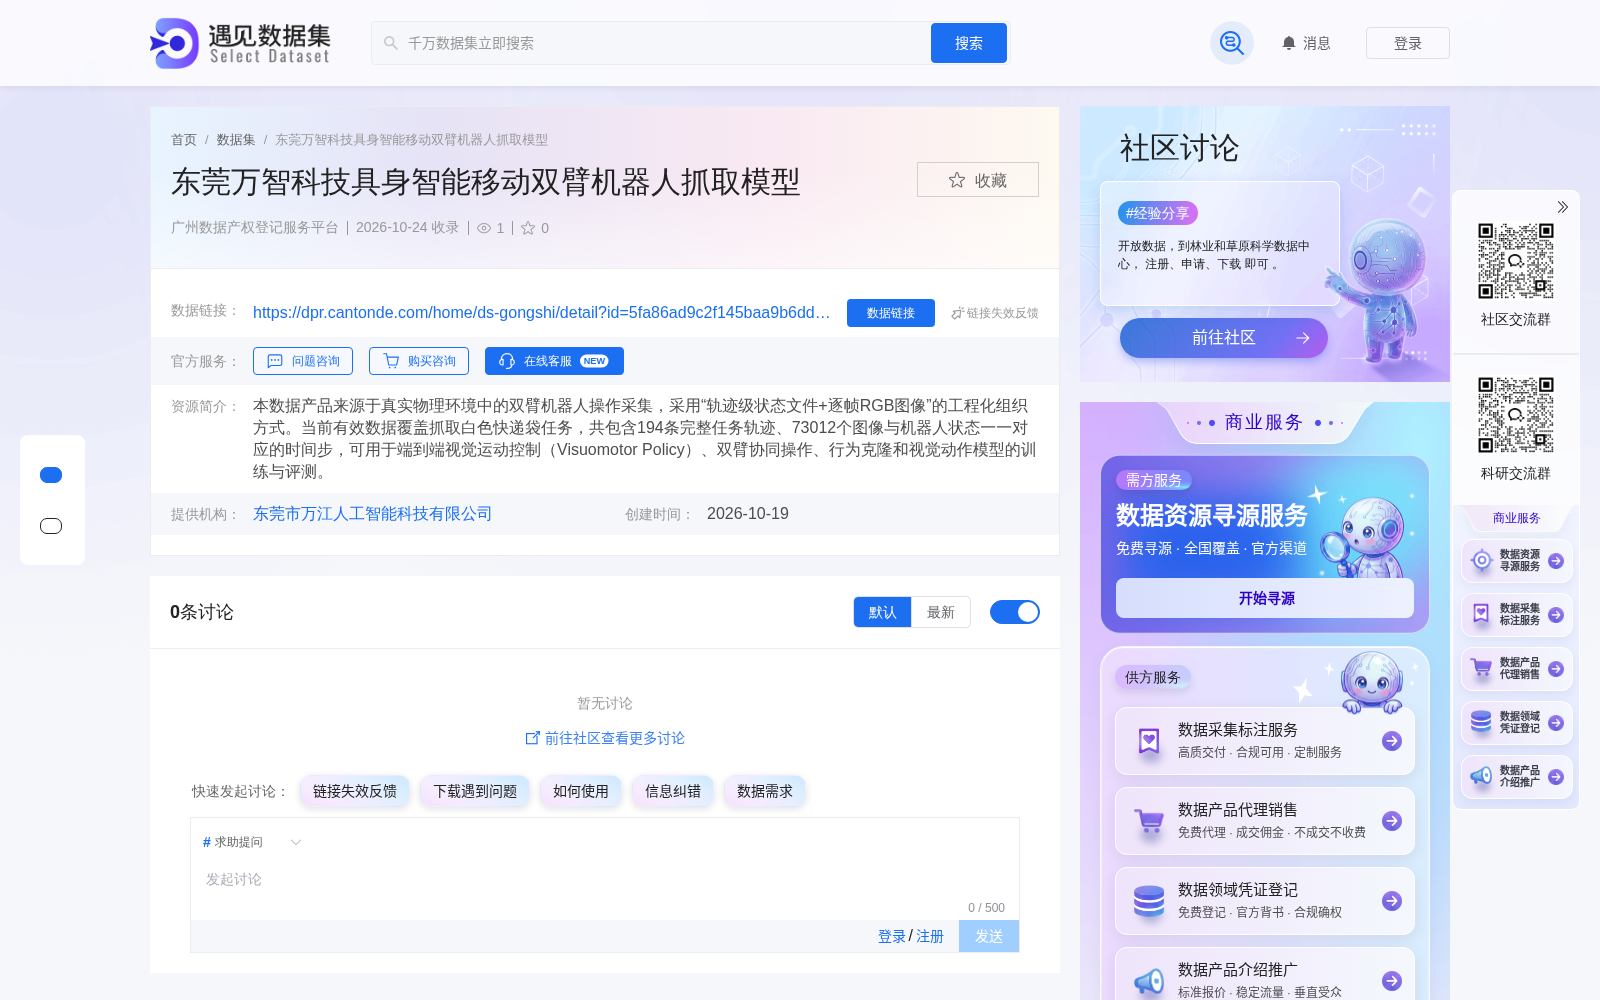
东莞市万江人工智能科技有限公司本次登记的数据产权东莞万智科技具身智能移动双臂机器人抓取模型,本数据产品来源于真实物理环境中的双臂机器人操作采集,采用“轨迹级状态文件+逐帧RGB图像”的工程化组织方式。当前有效数据覆盖抓取白色快递袋任务,共包含194条完整任务轨迹、73012个图像与机器人状态一一对应的时间步,可用于端到端视觉运动控制(Visuomotor Policy)、双臂协同操作、行为克隆和视觉动作模型的训练与评测。
从典型应用场景来看,该数据集针对软质物体抓取场景的高标注质量数据,除了可直接支撑基础算法研发外,还可延伸适配多个商用领域:在物流分拣环节,可用于训练自动分拣机器人对软包快递的精准抓取操作,降低暴力分拣概率、提升分拣效率;在工业柔性生产场景,可拓展用于双臂机器人对软质零部件的装配、转运操作训练;在服务机器人领域,也可为家庭场景下的衣物整理、物品搬运等功能研发提供基础训练参考。
本次登记的完成,一方面标志着该具身智能数据集的权属关系得到官方确认,为后续其进入数据要素市场公开流通、向全行业开放共享扫清了权属障碍,也为研发企业的数据资产化探索提供了合规路径;另一方面也为国内具身智能领域的专业数据集登记、确权、流通树立了参考样本,对于推动具身智能行业数据资源的规范化治理、降低全行业的算法研发成本具有积极意义。
登记内容: