masato-ka首发omx_bilateral_bottole_v0多模态机器人数据集 支撑模仿学习与操作技能研发
当前,人形机器人、工业协作机器人产业化进程持续加速,模仿学习作为机器人快速习得复杂操作技能的核心技术路径,对覆盖动作、传感、视觉多维度的高质量标注训练数据需求持续攀升。作为机器人学习领域的开源生态核心平台,HuggingFace已经成为全球开发者共享机器人数据集、加速算法迭代的重要枢纽。
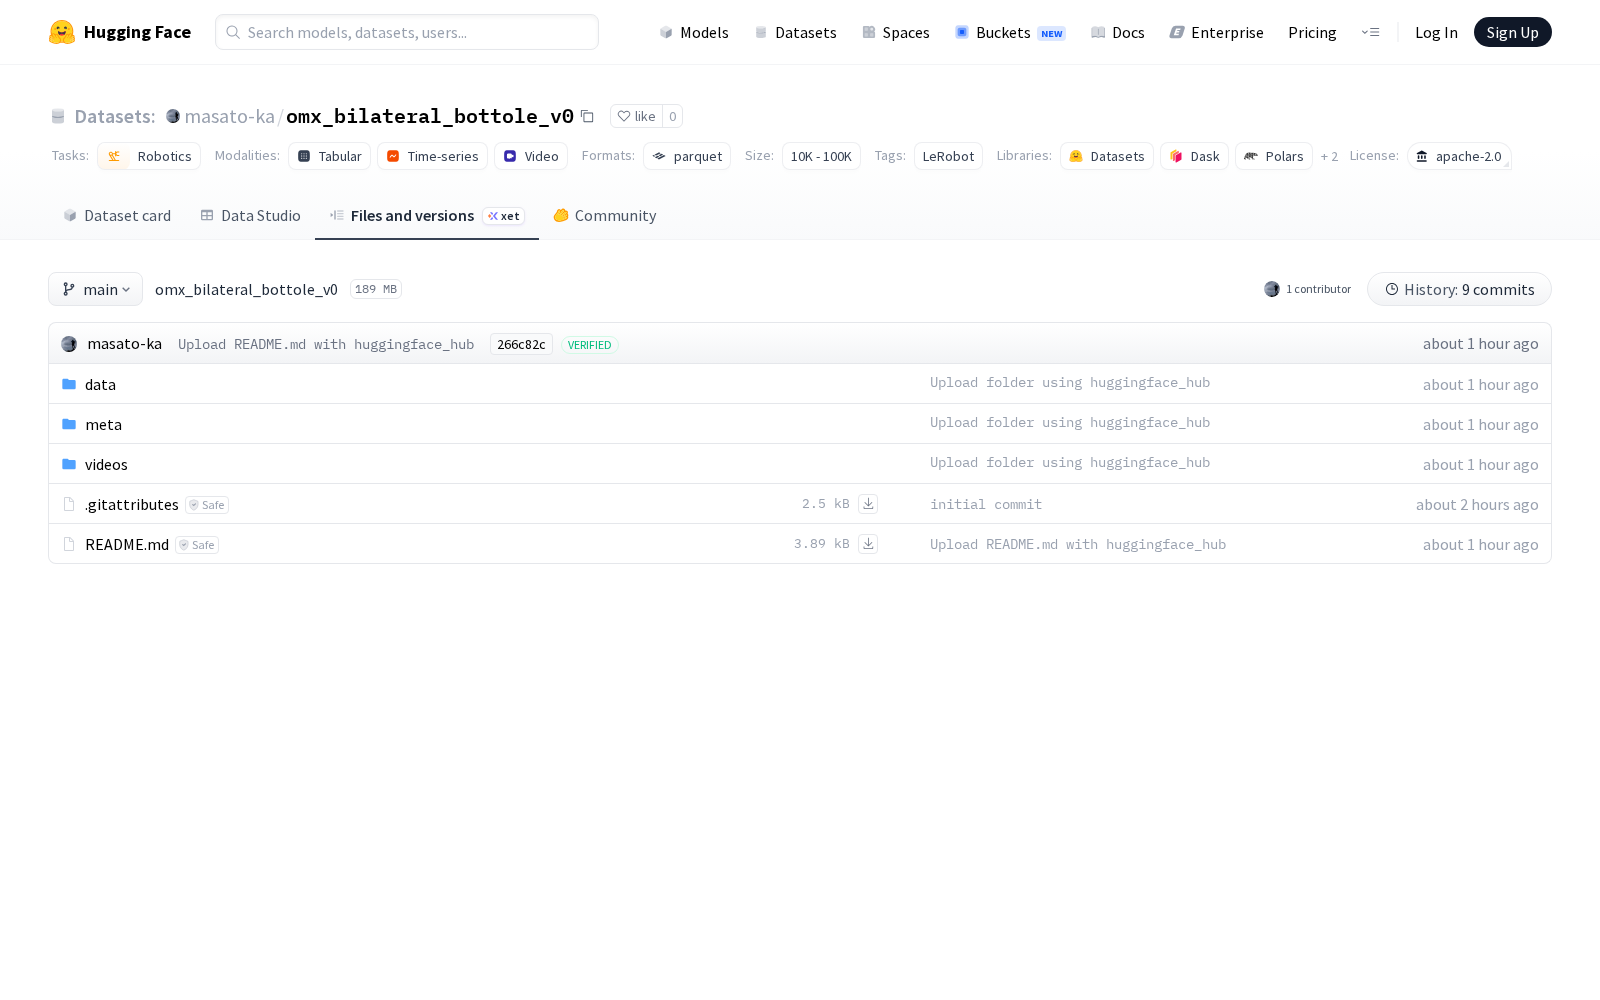
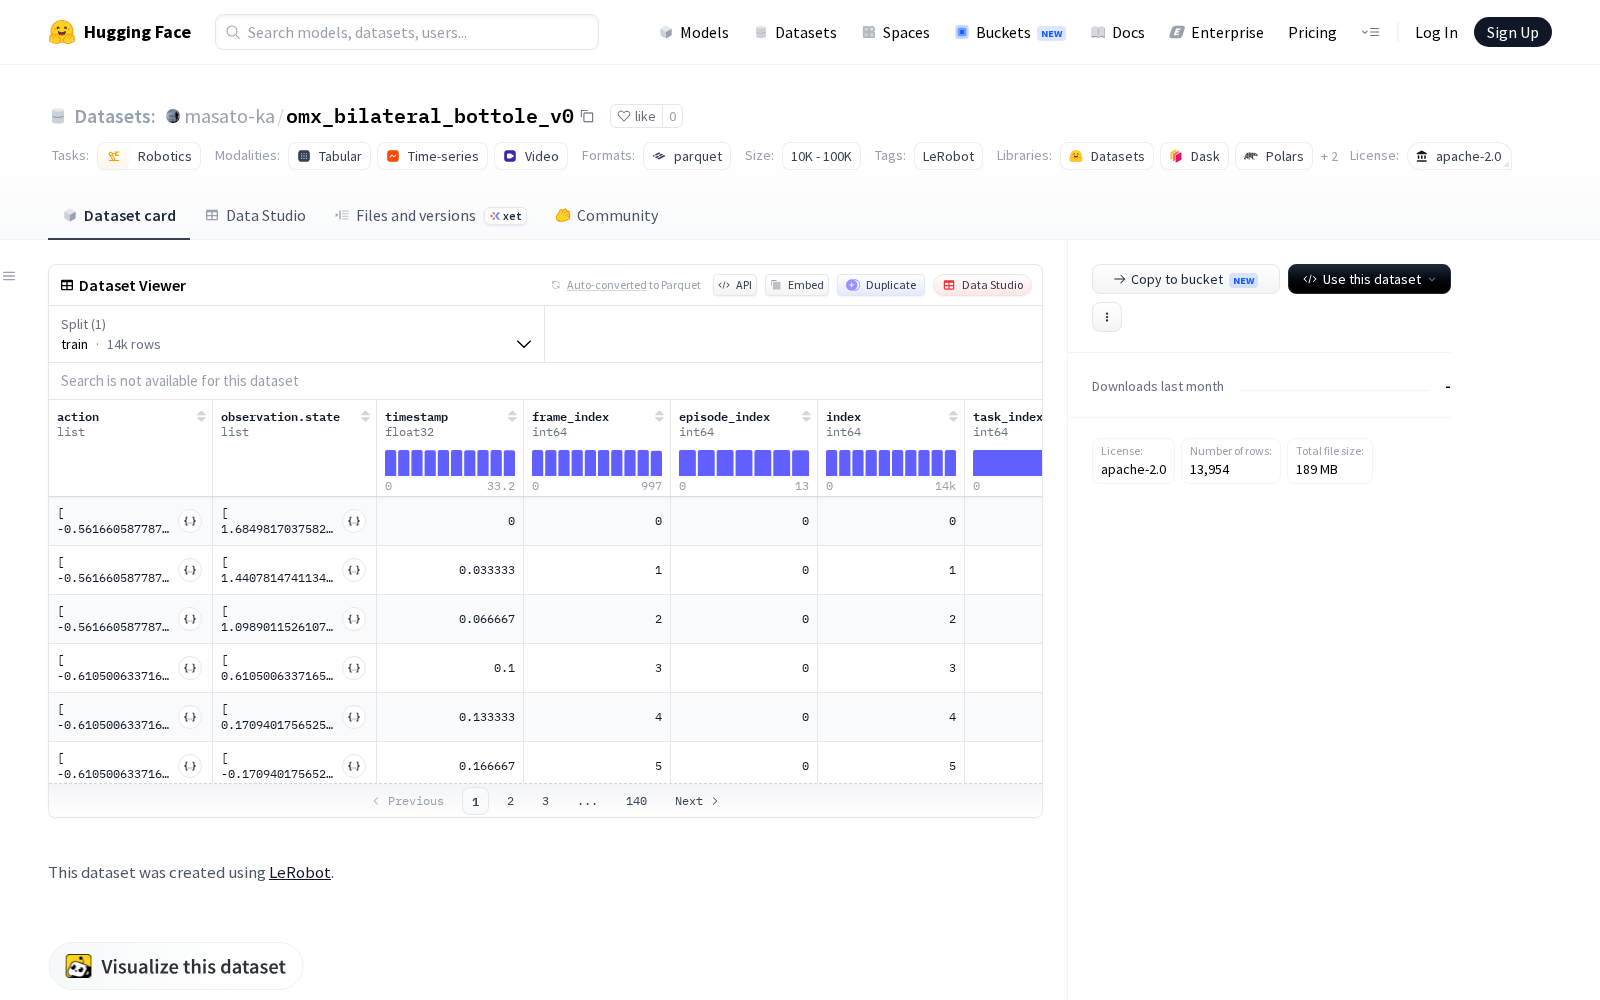
2026年8月15日,开发者masato-ka正式在HuggingFace首发全新机器人操作数据集omx_bilateral_bottole_v0,为机器人模仿学习、操作技能研发等领域提供了新的基础数据支撑。
据介绍,该数据集基于HuggingFace推出的机器人学习专用开源框架LeRobot采集,适配omx_follower类型机器人,共包含14个完整操作片段,总帧数达13954,覆盖三类核心数据维度:一是6维动作标注数据,完整记录肩关节、肘关节、腕关节和夹爪的位置信息,可还原机械臂全链路操作轨迹,为模型学习动作逻辑提供精准的标注基准;二是11维状态观测数据,包含关节位置和力传感器实时读数,补充了操作过程中的接触力、负载等物理反馈维度,解决了纯视觉训练数据集缺乏物理状态标注的痛点;三是480x640分辨率的俯视RGB摄像头图像,同步记录操作场景的全局视觉信息,可支撑多模态模型的训练与验证。
从应用场景来看,该多模态数据集可广泛支撑多个方向的机器人技术研发:在机器人模仿学习领域,研究人员可基于该数据集训练机械臂的抓取、搬运、精密装配等基础操作技能,大幅降低自行搭建数据采集环境的时间与资金成本;在力控算法研发场景,依托数据集包含的力传感数据,可优化机器人在柔性操作、人机共融场景下的操作精度与安全阈值,降低碰撞、物品损坏等问题的发生概率;在多模态融合算法验证场景,动作、力觉、视觉三类数据的同步标注,也可为视觉伺服、场景理解等相关技术研发提供标准化的测试基准。
业内普遍认为,高质量的场景化数据集是机器人算法迭代的核心基础设施,本次发布的omx_bilateral_bottole_v0数据集对齐主流LeRobot生态,具备较强的通用性,能够有效降低中小研究团队和创业公司的研发门槛,推动机器人操作技能相关技术从实验室向工业、服务场景落地。
Dataset card内容:
Files and versions内容: