kiroaiseoul发布双臂取放专用数据集task02_pickup_tubes_gist 首发HuggingFace赋能具身智能训练
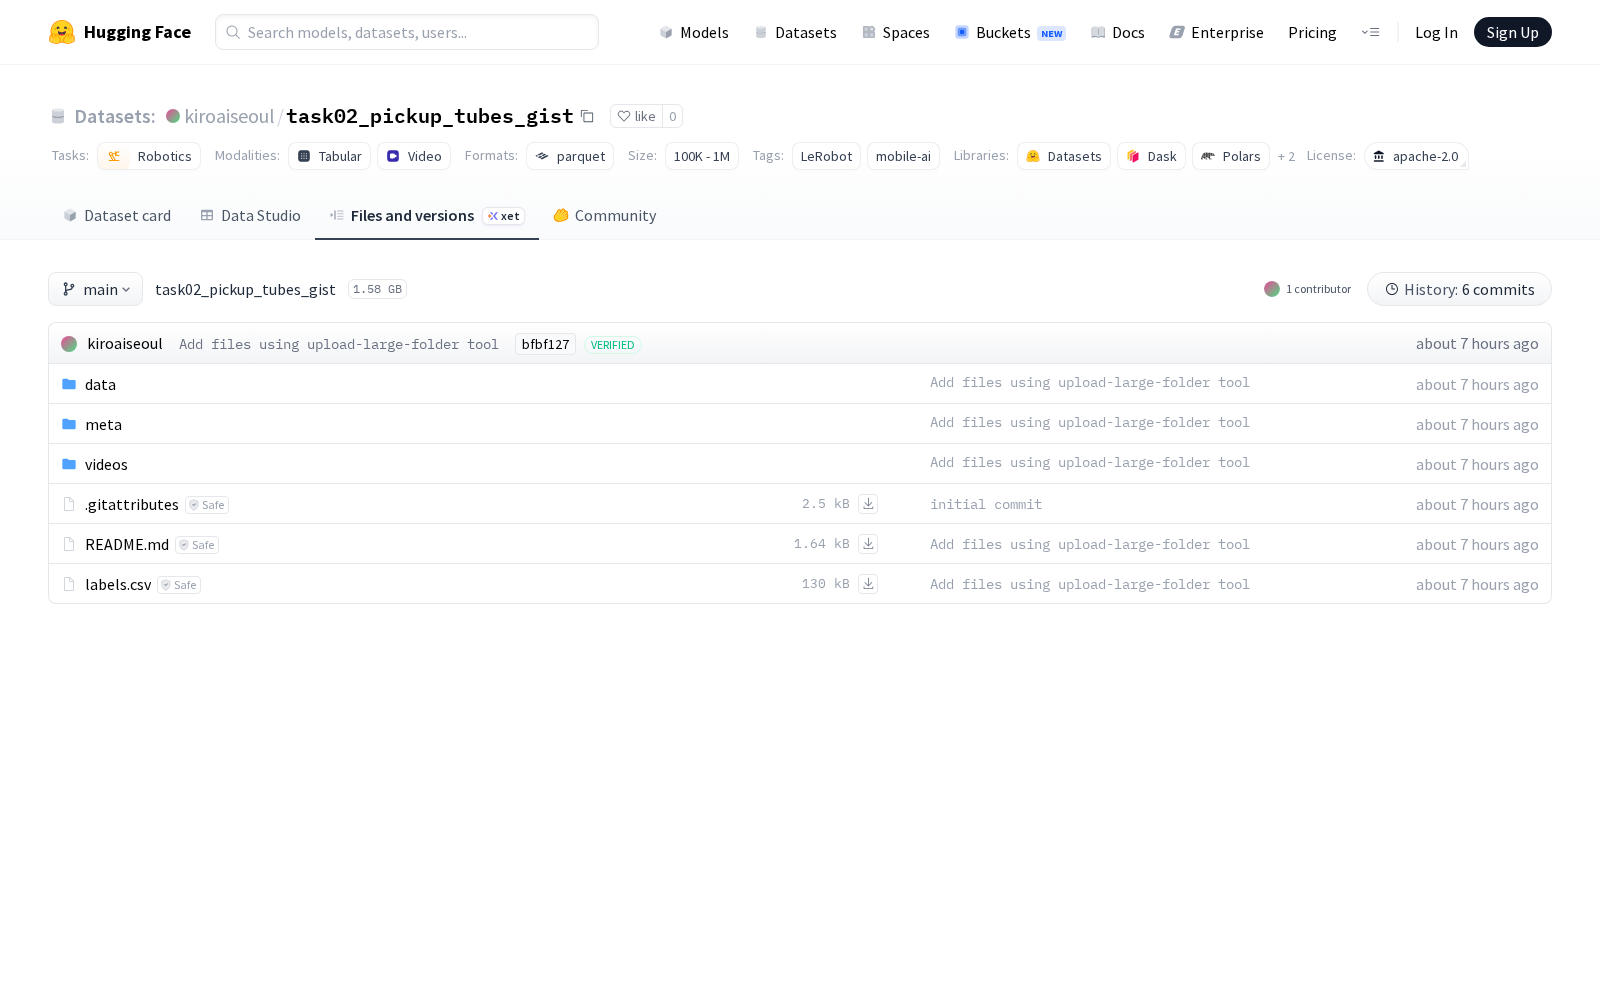
随着具身智能产业进入快速落地期,面向机器人操作场景的高质量标注数据集,已经成为支撑机器人运动模型训练、降低研发门槛的核心生产要素。尤其是双臂协同的精细化取放场景,因涉及多视角感知、双臂运动路径规划、力控适配等多重技术要求,对应公开数据集的供给长期不足,制约了相关领域的技术迭代速度。9月3日,kiroaiseoul正式发布task02_pickup_tubes_gist数据集并首发上线HuggingFace,聚焦机器人双手操作、物体抓取与放置核心场景,为相关研发团队提供标准化的训练数据支撑。
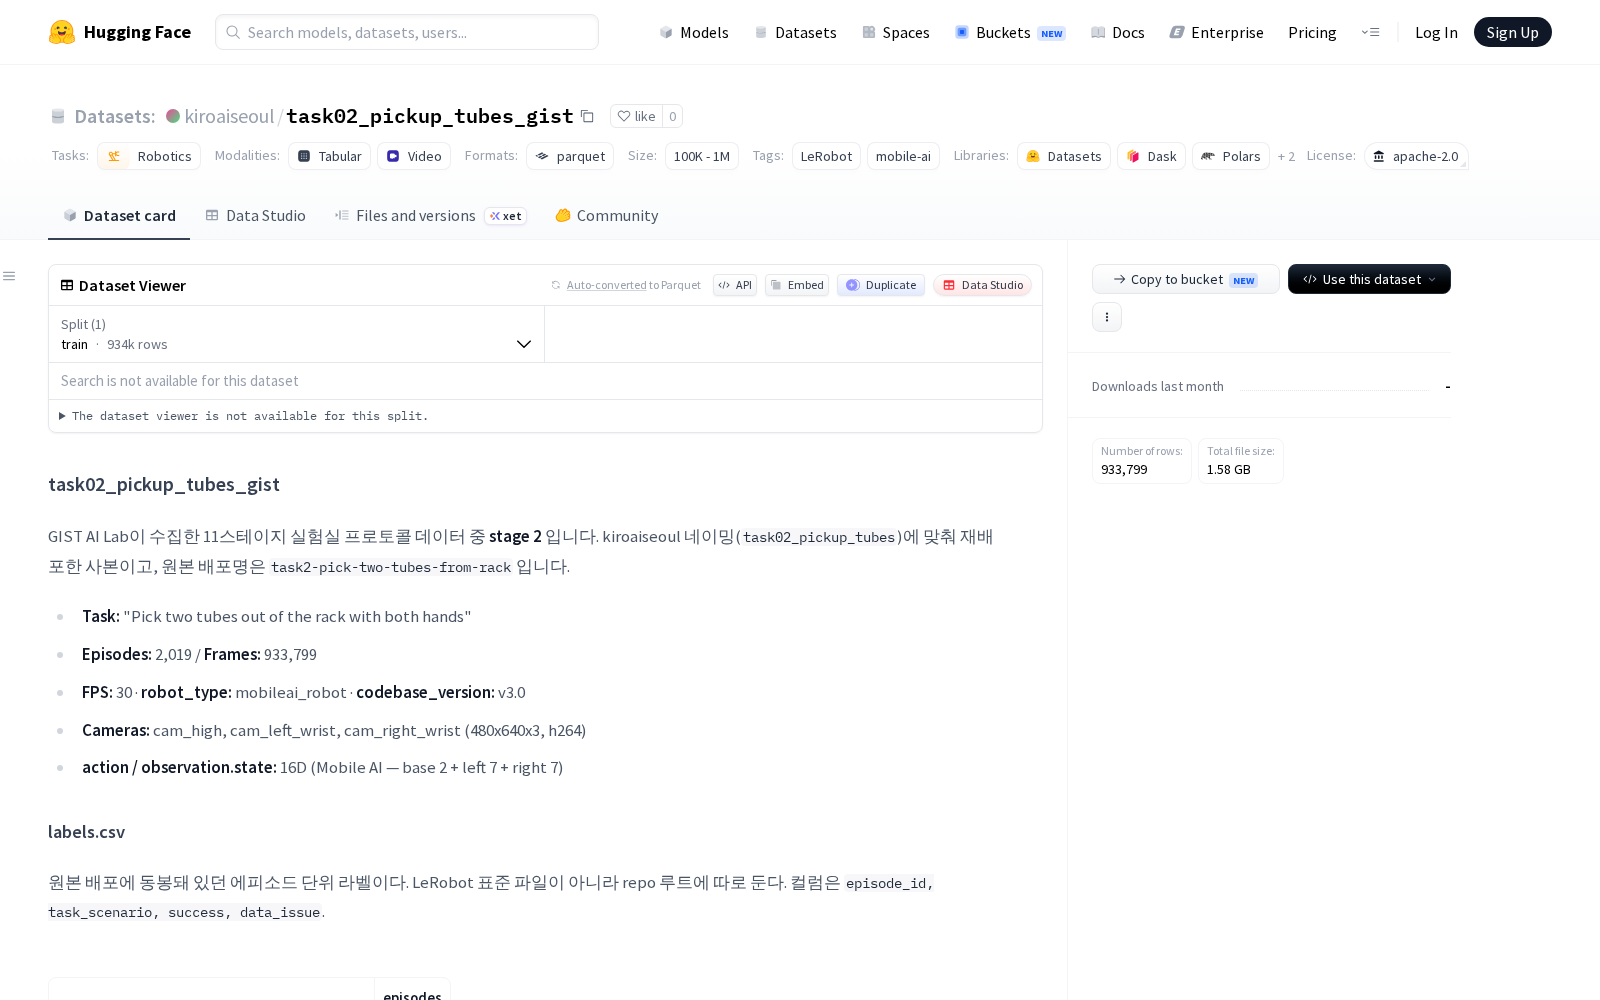
据公开信息显示,该数据集是GIST AI Lab推出的11个阶段实验室协议数据中的第二阶段(stage 2),原始分布名称为“task2-pick-two-tubes-from-rack”,任务场景设定为“用双手从架子上取出两个管子”,完全贴合工业、生物医药实验室等场景下的高频小件取放需求。本次发布的数据集共包含2,019个episodes和933,799帧采样数据,采样帧率为30FPS,采集所用机器人型号为mobileai_robot,对应代码库版本为v3.0。
为了覆盖机器人操作的全维度感知需求,数据集同步采集了三类视角的视觉数据:包括全局高视角的cam_high、左手腕视角的cam_left_wrist、右手腕视角的cam_right_wrist,所有视觉数据分辨率为480x640x3,采用h264编码格式,兼顾数据精度与存储效率。除视觉数据外,数据集还同步标注了16维的动作/观测状态数据,具体包含Mobile AI底座2维状态、左手7维状态、右手7维状态,完整还原机器人操作过程中的运动参数。为了方便研发团队快速筛选有效数据,本次发布包还配套提供了labels.csv标注文件,包含episode_id、task_scenario、success和data_issue四个核心字段,研发团队可直接筛选success==1且无data_issue的episodes用于模型训练,对应有效训练数据共1,843个episodes,可覆盖绝大多数双臂取放模型的训练需求。
从应用场景来看,该数据集可广泛支撑多个领域的双臂机器人研发:在生物医药场景中,可用于训练实验室自动化机器人的样本管抓取、转移操作模型,降低人工操作的生物安全风险;在3C制造场景中,可适配电子元器件的精细化取放、组装环节的机器人训练需求;在仓储零售场景中,可用于货架理货、小件分拣机器人的双臂协同操作训练;此外,该数据集的多视角视觉+运动状态的多模态数据结构,也可支撑具身智能大模型的多模态对齐训练,助力通用型双臂操作模型的研发迭代。
当前全球具身智能产业正处于从实验室走向商业化落地的关键阶段,高质量场景化数据集的开放共享,是降低行业研发成本、加快技术迭代的核心基础。本次task02_pickup_tubes_gist数据集的发布,进一步丰富了双臂协同操作领域的公开数据供给,对于推动双臂机器人在工业、服务业等场景的落地具有重要的支撑作用。
Dataset card内容:
Files and versions内容: