IXDLI发布多模态圆柱体抓取数据集 支撑机器人触觉感知与柔性操作技术研发
当前,人形机器人、工业柔性机器人产业进入快速落地期,触觉感知作为机器人实现类人操作能力的核心技术路径,长期面临高质量场景化训练数据供给不足的痛点——多数公开抓取数据集仅覆盖视觉维度信息,缺乏与抓取动作同步的高精度触觉反馈数据,导致算法训练难以还原真实操作中的接触力学特征,限制了抓取成功率、操作柔性的进一步提升。在此行业背景下,专注于智能机器人交互技术研发的机构IXDLI正式发布全新多模态抓取数据集,填补了细分场景下触觉同步数据的供给空白。
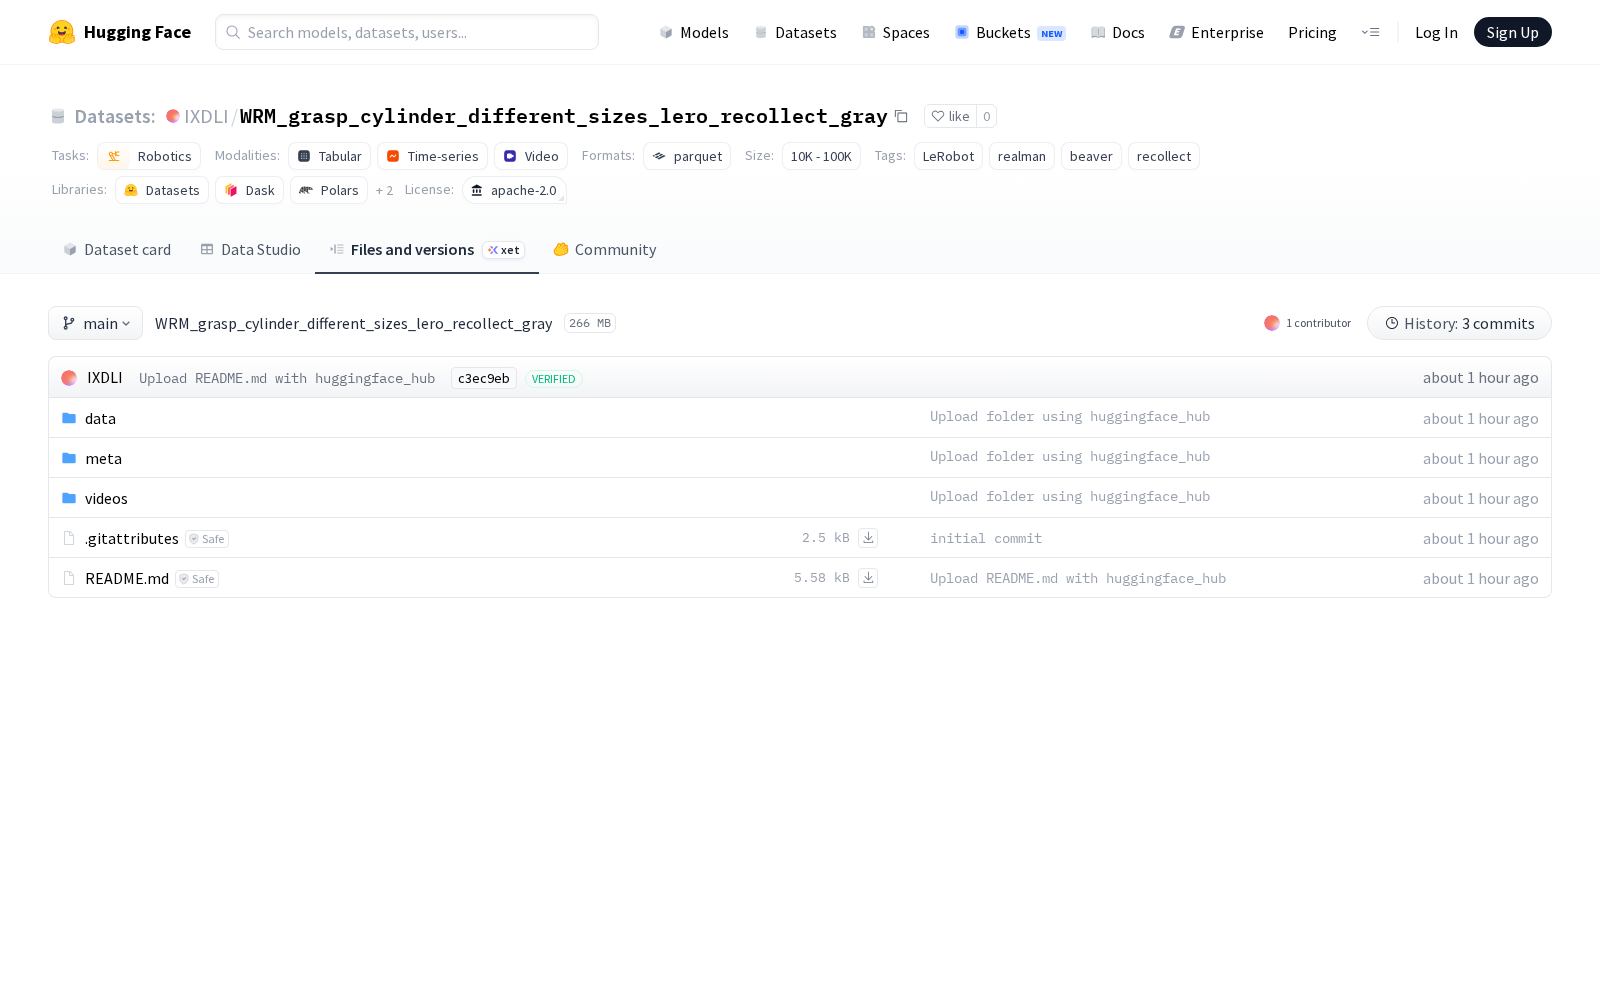
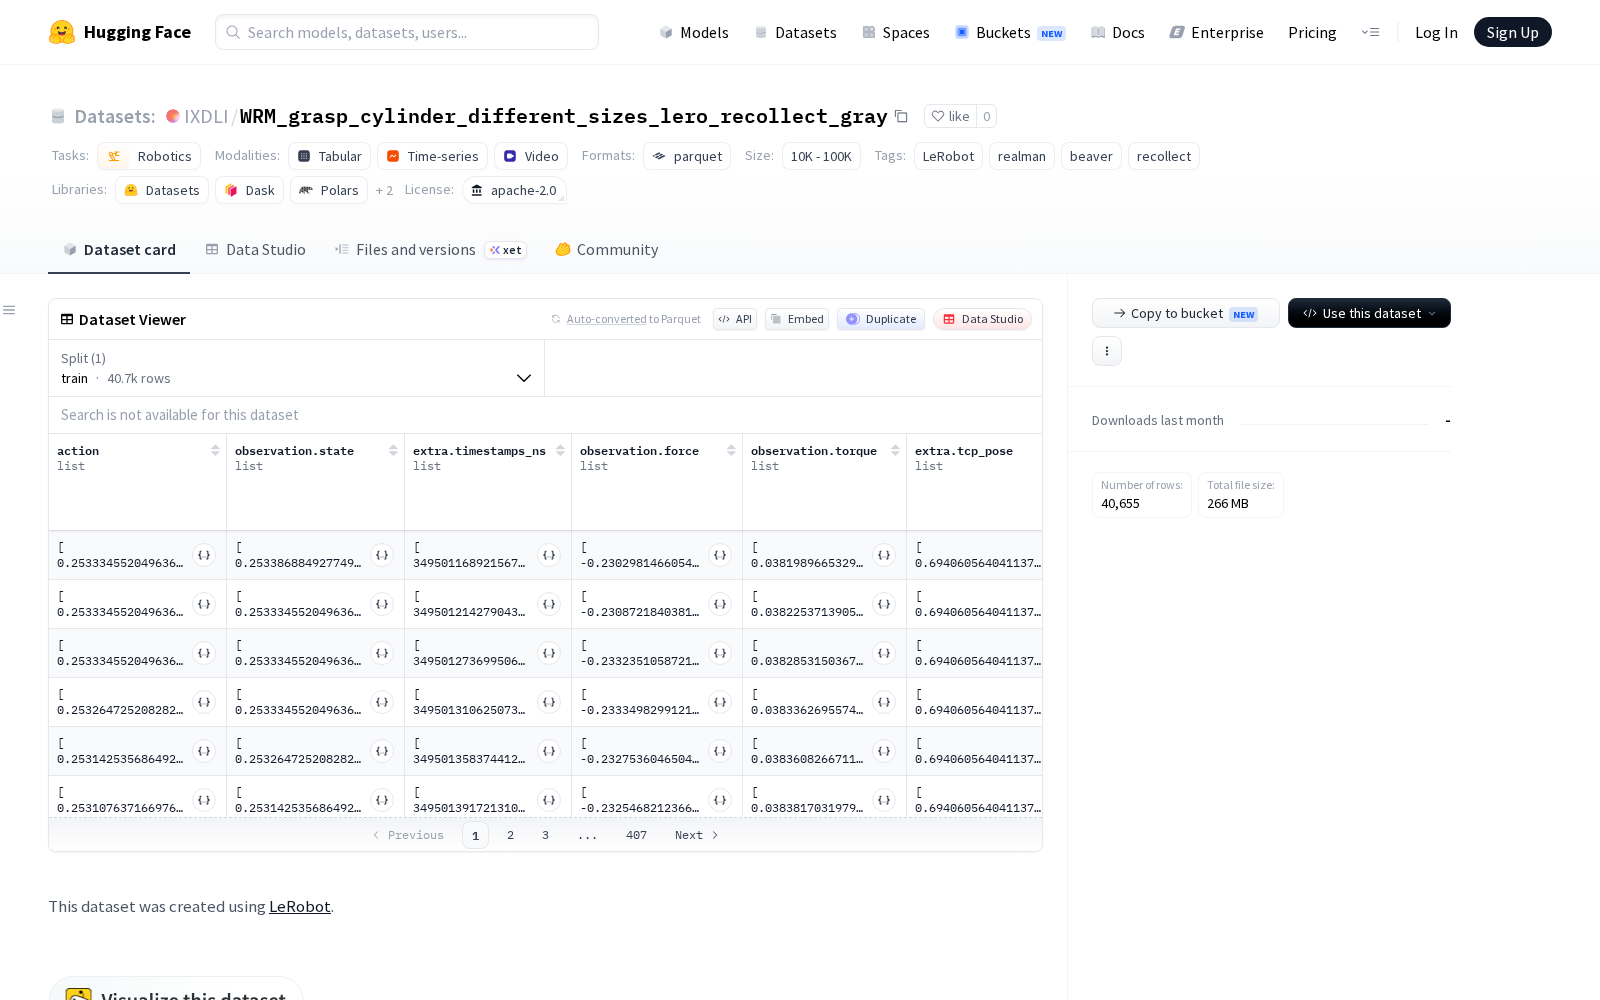
IXDLI本次发布的数据集WRM_grasp_cylinder_different_sizes_lero_recollect_gray,基于ReaMan WRM机器人抓取不同尺寸圆柱体灰色物体的复现演示场景采集完成,所有抓取流程数据均配有同步采集的16位Beaver触觉地图,完整覆盖不同尺寸圆柱物体从接近、接触、施力抓取到移动物体的全流程视觉与触觉匹配数据,可实现抓取姿态、接触力度、触觉反馈三者的一一对应,解决了传统抓取数据集多模态数据不同步的普遍问题。
查看WRM_grasp_cylinder_different_sizes_lero_recollect_gray
从应用场景来看,该数据集可广泛支撑多个机器人领域的技术研发:在工业柔性分拣场景中,可用于训练圆柱类工件(包括圆柱动力电池、五金轴承、标准管材等)的自动抓取算法,优化不同尺寸工件的抓取姿态与施力策略,降低抓取过程中的工件损耗与掉件率;在服务机器人研发领域,可用于优化民用场景中圆柱形物体(如饮料瓶、玻璃杯、日化包装瓶等)的柔性操作能力,提升服务机器人的家用适配性;在人形机器人核心技术研发层面,同步的触觉与动作数据可为人形机器人手部触觉感知模型训练提供标准化数据源,推动类人操作能力的迭代。
作为数据要素市场的重要组成部分,高质量的AI训练数据集是机器人产业创新的核心底座,本次IXDLI开放的多模态抓取数据集,进一步丰富了全球机器人触觉感知领域的公开数据供给,有助于降低相关研发团队的数据采集成本,加速触觉感知技术从实验室走向落地应用的进程。
Dataset card内容:
Files and versions内容: