YUAI09发布pick_orange_aligned_100数据集,应用在机器人抓取、仿真环境模仿学习领域
pick_orange_aligned_100是YUAI09发布的数据集,于2026-09-05首发在HuggingFace应用于机器人抓取、仿真环境模仿学习领域
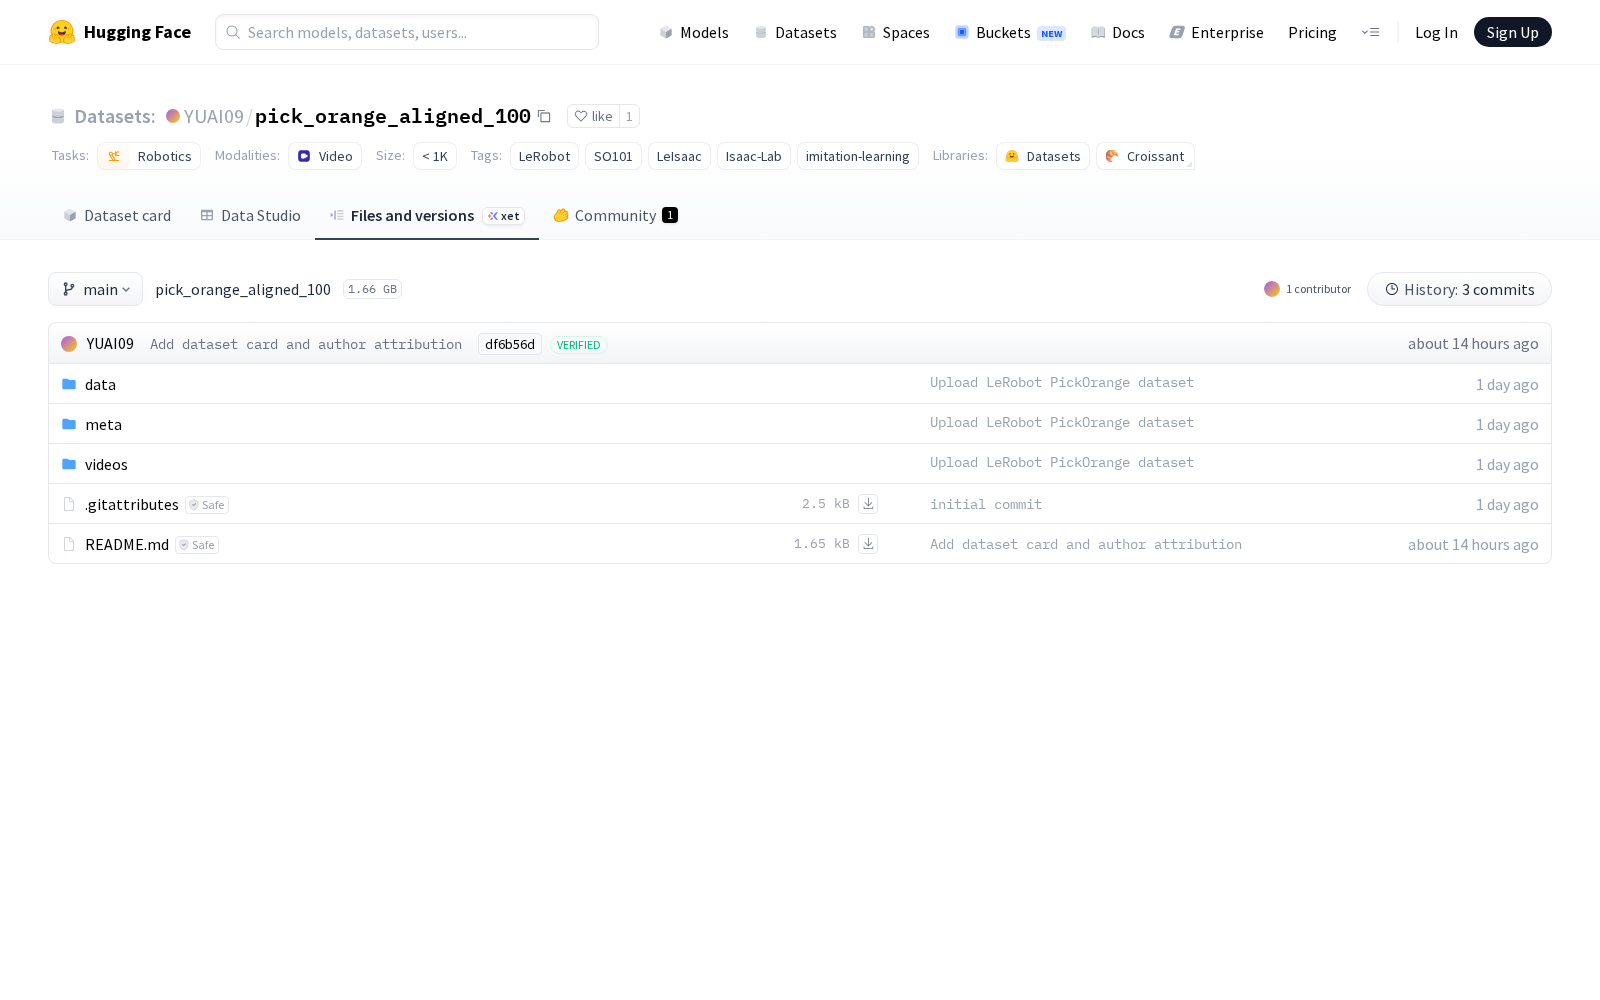
YUAI09本次发布的数据集pick_orange_aligned_100,本数据集是在LeIsaac/Isaac Lab仿真环境中生成的SO101机械臂PickOrange任务数据,采用LeRobot Dataset v3格式。数据概览:任务为LeIsaac-SO101-PickOrange-v0,机器人为so101_follower,包含100个episodes,共97,600帧,帧率30FPS,动作和状态维度均为6,配置front和wrist两个相机,图像尺寸为640×480,视频编码为AV1,数据划分训练集为0-100。数据结构包括data/(每帧状态、动作、时间戳和索引)、meta/(数据集说明、统计量、任务和episode元数据)、videos/(front与wrist两路相机视频)。主要字段有observation.state(SO101六维关节状态)、action(SO101六维关节动作)、observation.images.front(前视相机图像)、observation.images.wrist(腕部相机图像)、timestamp、frame_index、episode_index、task_index。该数据集用于具身智能、机器人模仿学习和LeRobot数据处理教学,可用于数据读取、可视化、质量检查及策略训练实验。注意数据来自仿真环境,不代表真实机械臂上的传感器噪声、动力学误差和安全约束,模型迁移到真机前需单独标定、安全限制和sim-to-real验证。
Dataset card内容:
Files and versions内容: