hungdo2401在HuggingFace发布LeRobot格式专用数据集 为机器人模仿学习与操作场景研发提供标准化支撑
当前具身智能已成为全球AI产业落地的核心赛道,其中模仿学习作为让机器人通过复刻人类演示动作、快速掌握复杂操作技能的主流技术路径,长期面临高质量、标准化训练数据供给不足的痛点,直接限制了中小研发团队、科研机构的相关技术迭代效率。
近日,开发者hungdo2401正式发布so101_fallen_mimicgen_aug数据集,该数据集为适配HuggingFace生态的原生LeRobot格式机器人数据集,于2026年9月6日首次在HuggingFace平台上线,重点面向机器人模仿学习、机器人操作领域研发需求设计。
据行业通用规范,LeRobot是HuggingFace官方推出的机器人领域专用数据集标准格式,支持与现有主流具身智能训练框架直接打通,开发者无需额外进行复杂的数据格式转换,可大幅降低数据预处理环节的研发成本。本次发布的数据集针对机器人操作场景设计,可广泛应用于工业场景下掉落物品分拣、高危作业区域坠落物处置,服务机器人场景下用户跌倒辅助救助、家居掉落物品拾取等细分领域的模型训练,为相关技能的算法迭代提供标准化的训练数据支撑。
Dataset card内容:
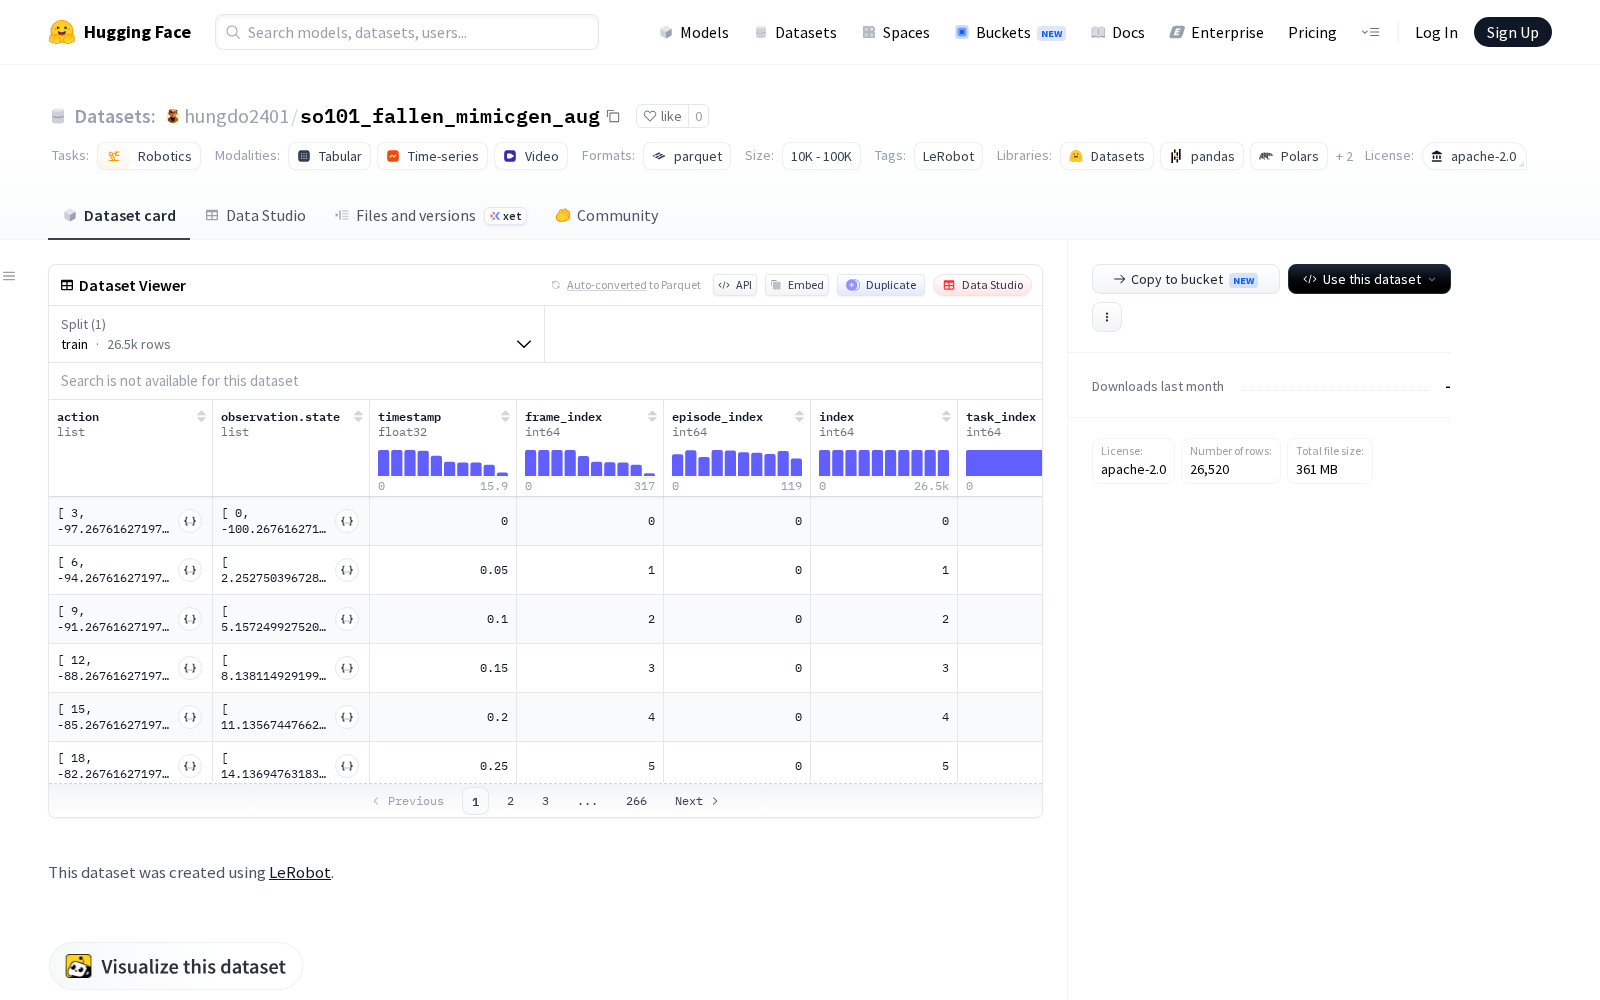
数据集卡片板块完整披露了该数据集的采集环境、标注规则、样本覆盖场景、数据质量核验标准等核心信息,开发者可通过查阅该板块内容快速判断数据集与自身研发需求的匹配度,降低选型成本。
Files and versions内容:
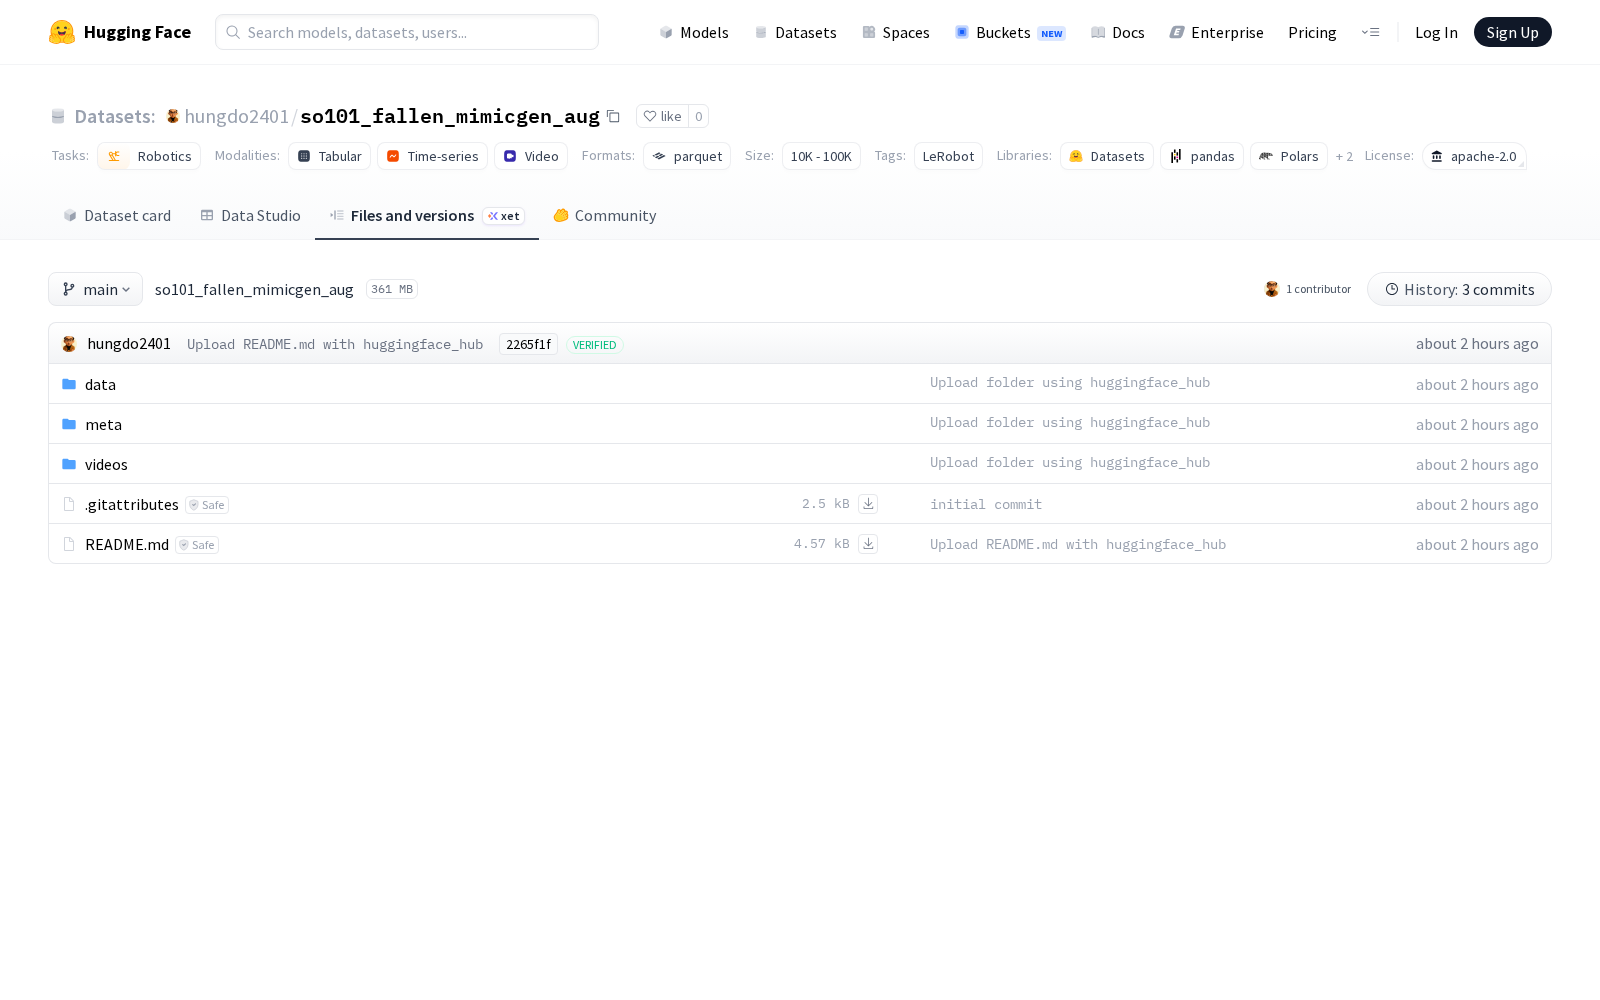
文件与版本板块提供了该数据集的不同迭代版本更新记录、分模块下载入口,开发者可根据自身训练规模、场景需求灵活选择对应子集,避免全量下载带来的存储、算力浪费。
从行业发展维度来看,开源数据集是推动具身智能产业普惠发展的核心基础设施,本次so101_fallen_mimicgen_aug数据集的上线,进一步丰富了全球LeRobot格式机器人训练数据集的供给品类,完善了机器人操作领域的开源数据生态,对于降低机器人模仿学习领域的研发门槛、加快相关操作技能的落地应用具有积极意义。