开发者Hungdo2401发布机器人模仿学习专项数据集 已接入HuggingFace LeRobot生态
当前具身智能与商用机器人产业正处于高速落地期,模仿学习作为降低机器人动作训练成本、提升复杂场景适配能力的核心技术路径,对高标注、场景化的专用训练数据需求持续攀升。HuggingFace推出的LeRobot格式是当前全球机器人领域应用最广的通用数据集标准之一,通过统一数据结构、标注规范,大幅降低了不同研发团队之间的数据流通、复用门槛,已经成为全球机器人开发者共享训练数据的主流载体。
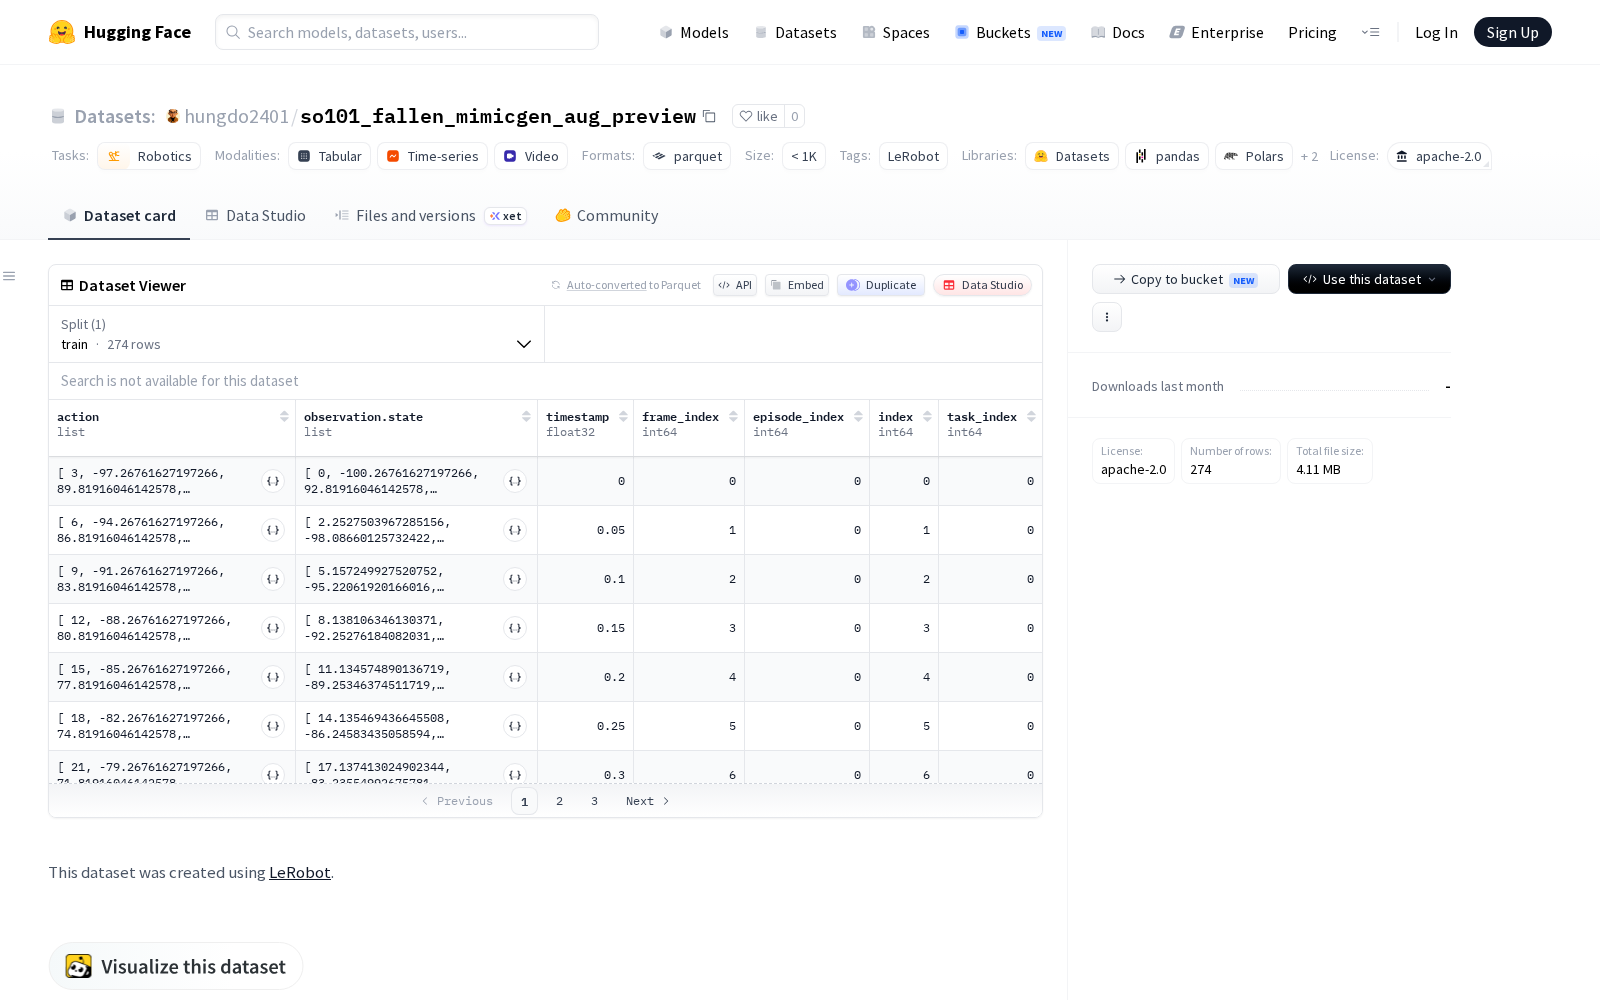
近日,开发者Hungdo2401正式对外发布so101_fallen_mimicgen_aug_preview数据集,该数据集于2026年9月6日率先在HuggingFace平台上线,是专门针对机器人操作、模仿学习场景打造的专项训练数据集,完全适配LeRobot格式规范,开发者可直接接入现有训练框架使用,无需额外进行数据清洗与格式转换。
查看so101_fallen_mimicgen_aug_preview
Dataset card内容:
Dataset card板块公开了该数据集的场景覆盖范围、标注规范、采样频率等核心参数,方便开发者快速判断数据集与自身研发需求的匹配度,降低选型成本。
Files and versions内容:
Files and versions板块则公开了数据集的文件结构、更新日志、不同版本的适配场景,支持开发者按需选择对应版本下载使用,也可跟踪数据集的后续迭代优化情况。
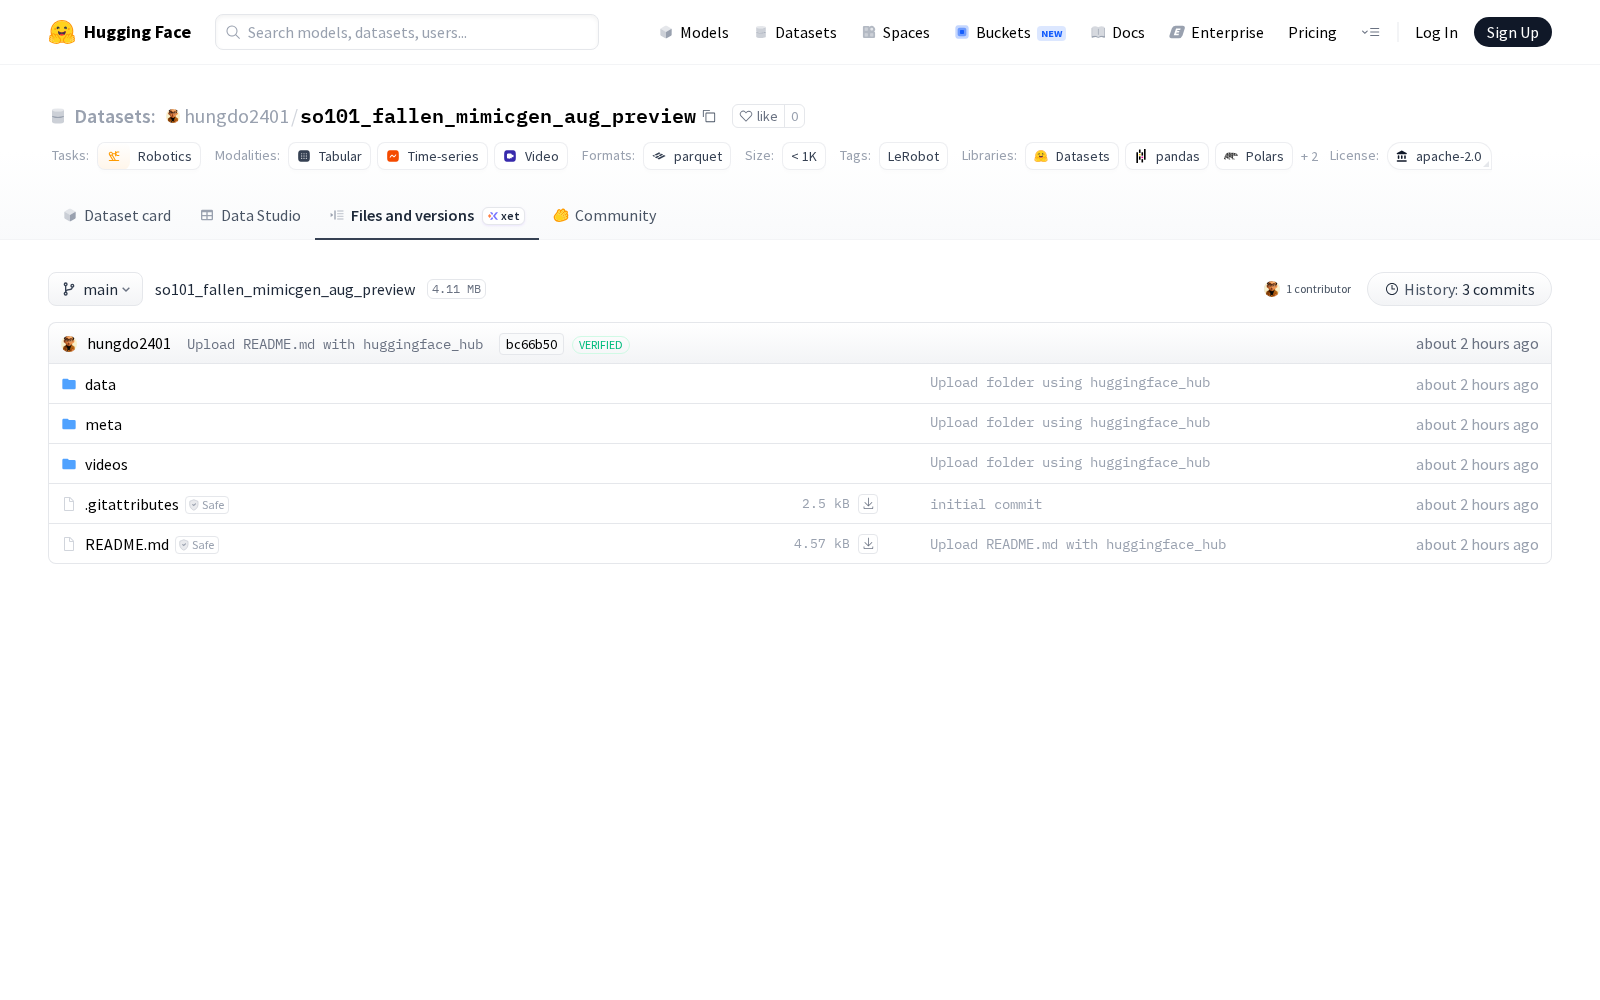
从数据集命名及所属赛道来看,该数据集聚焦机器人异常工况下的动作模仿样本,可覆盖多个典型应用场景:一是人形机器人的跌倒恢复策略训练,帮助机器人在家庭、工业、公共服务等非结构化环境中意外摔倒后快速调整姿态恢复正常作业,提升复杂场景的适应能力;二是工业机器人容错操作训练,针对生产场景中设备偏移、物料掉落等异常工况,通过模仿已验证的处置动作,降低应急响应模块的研发成本;三是模仿学习算法的效果验证,作为标准化测试集,支撑不同模仿学习架构的性能对比、参数调优。此外,该数据集也可与通用机器人操作数据集结合使用,进一步提升机器人模型在异常场景下的泛化能力。
当前我国具身智能产业已进入政策加持、技术快速迭代的发展阶段,训练数据作为支撑人工智能算法迭代的核心生产要素,其供给的丰富度、标准化程度直接决定了产业的发展速度。本次so101_fallen_mimicgen_aug_preview数据集的发布,一方面进一步丰富了国内机器人模仿学习领域的细分场景数据供给,降低了中小研发团队的数据集获取门槛;另一方面,采用国际通用的LeRobot格式也为国内机器人数据的跨主体流通、全球开发者协作提供了参考,对推动数据要素在具身智能领域的价值释放、加快我国机器人产业的数字化研发进程具有积极意义。