Roboteur发布双臂堆叠操作模拟训练数据集 首发HuggingFace赋能人形机器人模仿学习研发
当前人形机器人产业正处于商业化落地关键期,复杂灵巧操作能力是机器人从“移动载体”向“作业主体”升级的核心指标,而标注规范、场景多元的高质量训练数据集,是支撑机器人模仿学习算法迭代、降低研发试错成本的核心基础。此次Roboteur发布的r1_stack_blocks_two_fixed_view_500,正是面向双臂堆叠这一典型灵巧操作场景打造的专用模拟数据集,填补了人形机器人上半身协作操作训练数据的供给缺口。
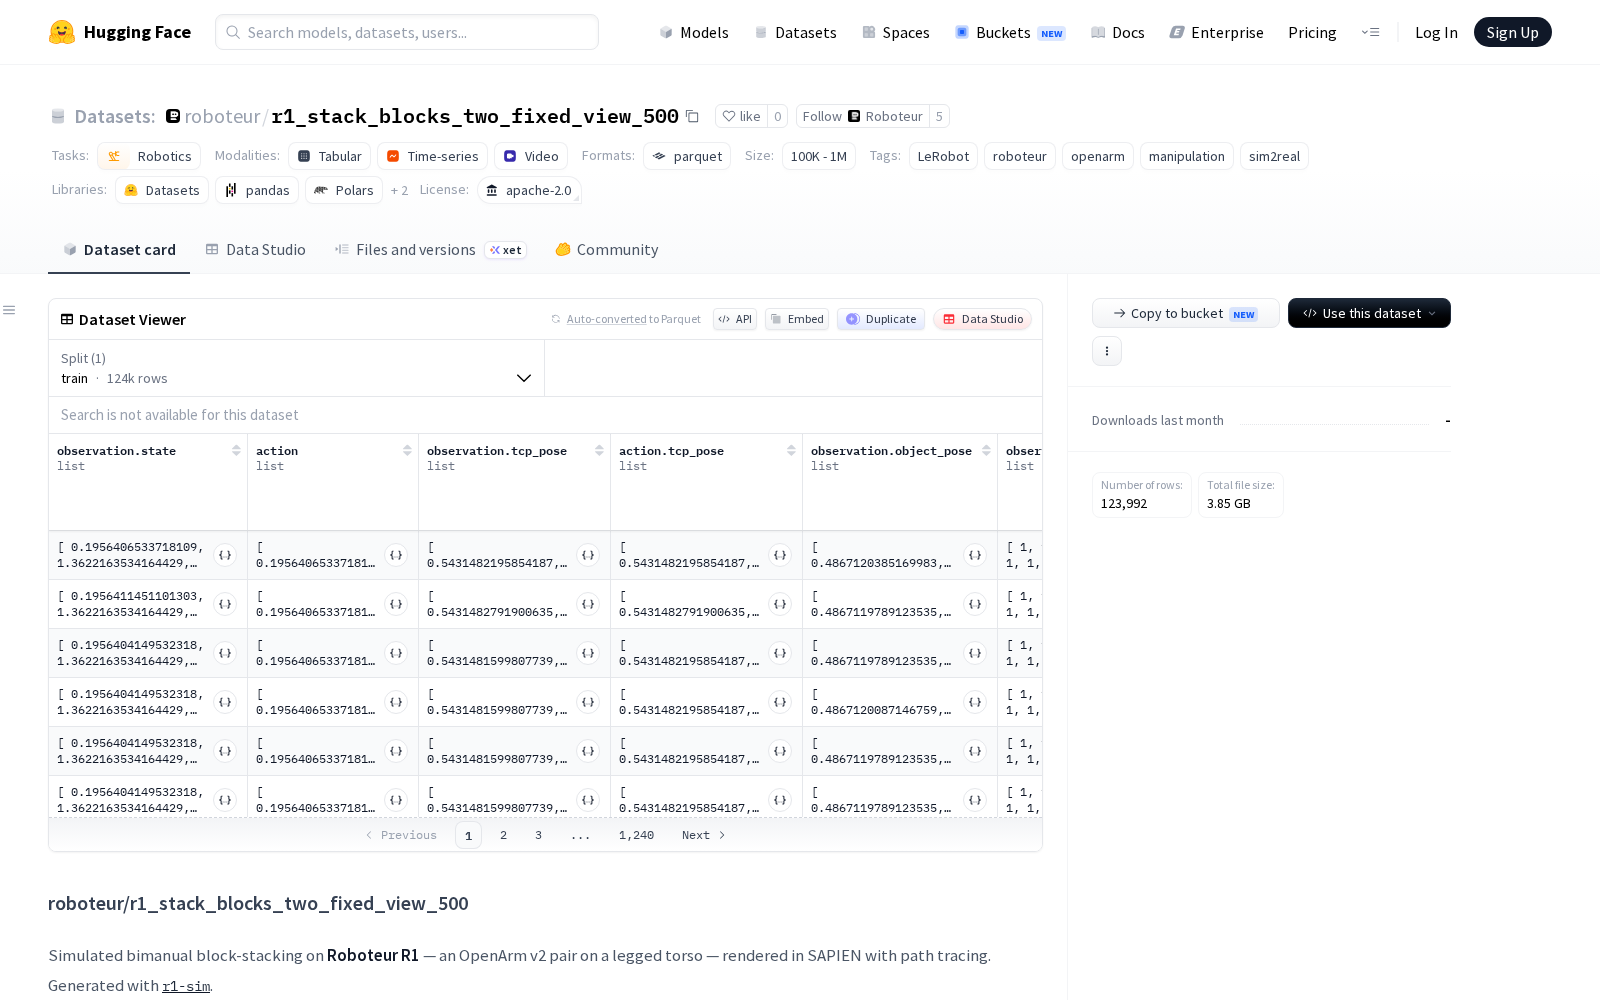
该数据集依托Roboteur R1腿部躯干机器人的操作场景生成,该机器人搭载一对OpenArm v2机械臂,全数据样本均在SAPIEN物理引擎中通过路径追踪渲染生成,仿真还原度与物理一致性处于行业领先水平。数据集共包含500个完整的双臂堆叠任务演示片段,累计覆盖123992帧数据,控制频率与视频采样频率均为30Hz,匹配真实机器人的操作响应节奏;视觉数据同步提供左头、右头、左腕、右腕4个摄像头视角,单帧分辨率为640x360,可支撑多视角融合的视觉算法训练需求。机器人自身23个关节的全量运动参数均被完整标注,数据特征覆盖observation.state(23维关节位置、弧度、绝对角度、夹爪张开度)、action(16维关节位置绝对角度动作参数)、observation.tcp_pose与action.tcp_pose(16维末端执行器位置、单位四元数、夹爪张开度参数,基于机器人基座坐标系)、observation.object_pose(84维12个物体位姿参数,每个包含xyz与单位四元数,基于世界坐标系)、observation.object_valid(12维物体有效性标识)以及4个摄像头的全量图像数据。
值得关注的是,本次发布的数据集在场景设计上加入了多维度随机变量,每个演示片段的场景配置、机器人初始姿态均存在差异化设置,涵盖4-10个不等的干扰物、纹理与光照等外观变化、6种初始手臂姿态族与5种腿部配置,以及被移动积木、目标堆叠位置的随机调整,可有效提升训练后模型的泛化能力。此外所有500个演示片段均为专家控制器筛选后的成功操作样本,排除了失败操作的干扰,是一套高纯净度的专家演示集合,可直接用于模仿学习的基准训练。
从应用价值来看,该数据集可广泛应用于人形机器人双臂协作任务的算法开发、模仿学习模型的预训练与基准测试、机器人sim2real(仿真到现实)迁移效果验证等场景,还可为工业装配、物流分拣、家庭服务等场景的灵巧操作机器人研发提供标准化的训练基底,大幅降低研发团队的仿真数据采集与标注成本,缩短模型迭代周期。当前机器人专用训练数据已成为数据要素市场的垂直细分热门赛道,此类标注完善、场景针对性强的数据集供给,将进一步推动人形机器人操作能力的落地升级,加速产业商业化进程。
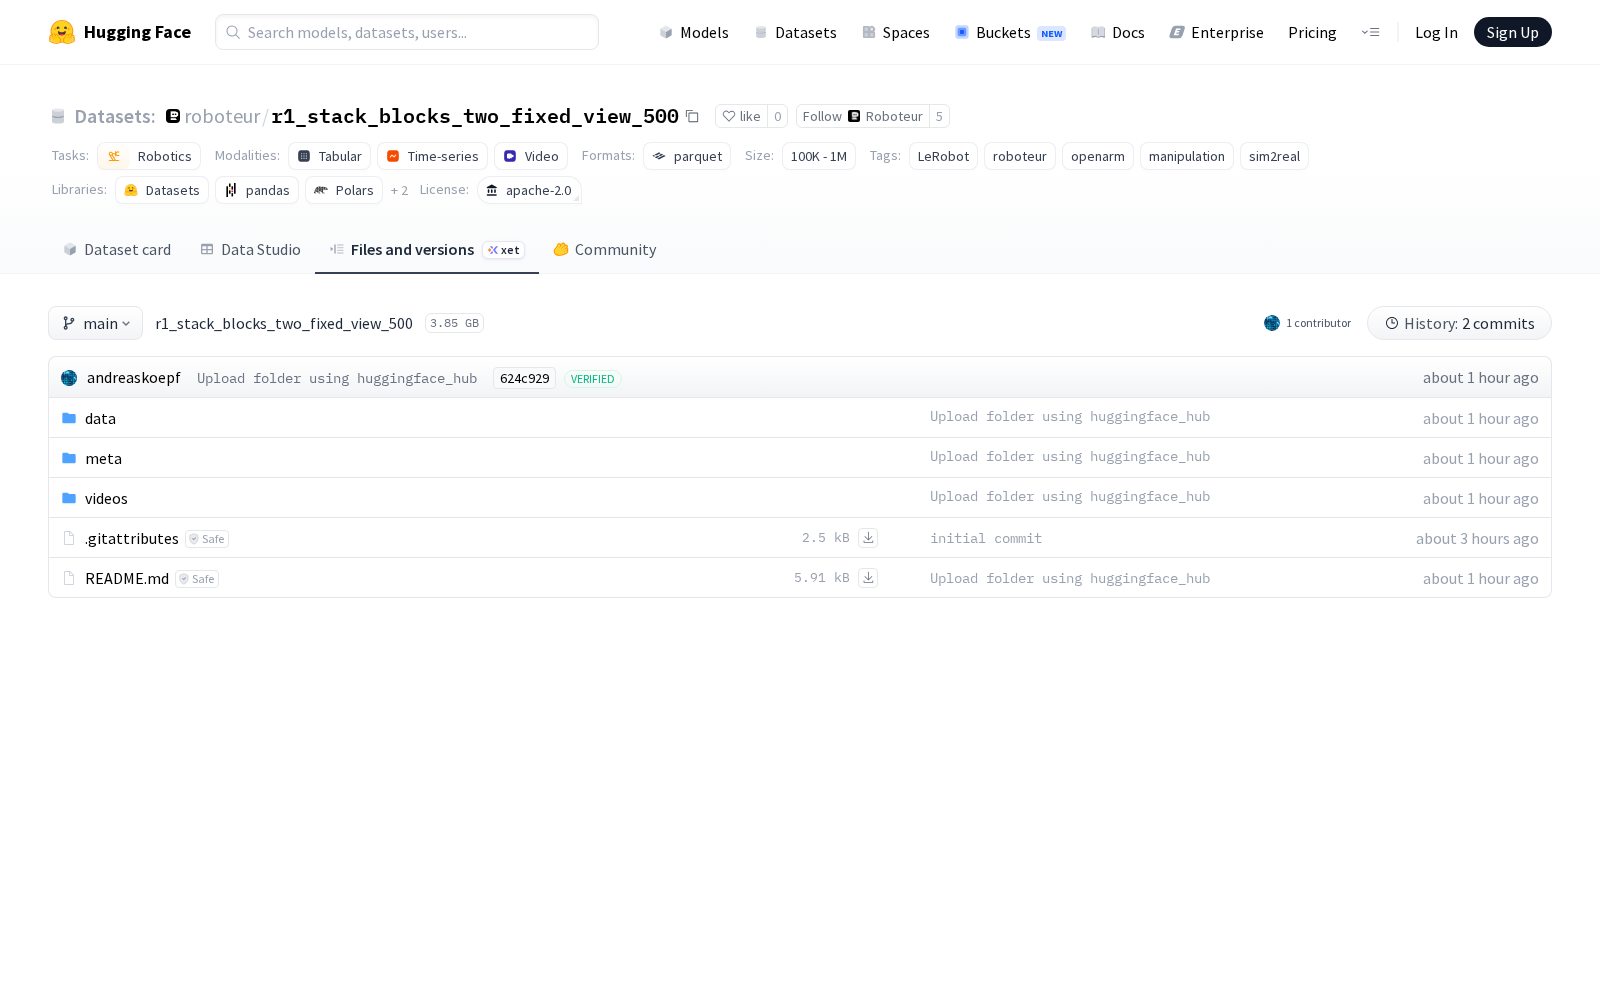
查看r1_stack_blocks_two_fixed_view_500
Dataset card内容:
Files and versions内容: