开发者cuzimskyz8发布LeRobot格式so101_pick_white_box数据集 覆盖机器人抓取与物体操作训练场景
当前,具身智能与服务机器人、工业机器人赛道正处于技术落地的关键期,机器人的环境感知、柔性抓取、复杂物体操作能力是决定其商业化落地效率的核心指标,而高质量、标准化的场景训练数据,是支撑相关AI模型迭代的核心基础。长期以来,机器人领域的训练数据存在格式不统一、场景覆盖不全、适配成本高等痛点,HuggingFace推出的LeRobot作为全球主流的机器人学习开源框架,其定义的统一数据集格式,可大幅降低不同研发团队之间的数据适配成本,打通数据、模型、训练工具的生态链路。
近日,开发者cuzimskyz8正式发布的数据集so101_pick_white_box,该数据集为HuggingFace LeRobot格式机器人专项数据集,聚焦机器人抓取、物体操作场景的训练需求研发,于2026年9月6日首发于HuggingFace平台。
Dataset card内容:
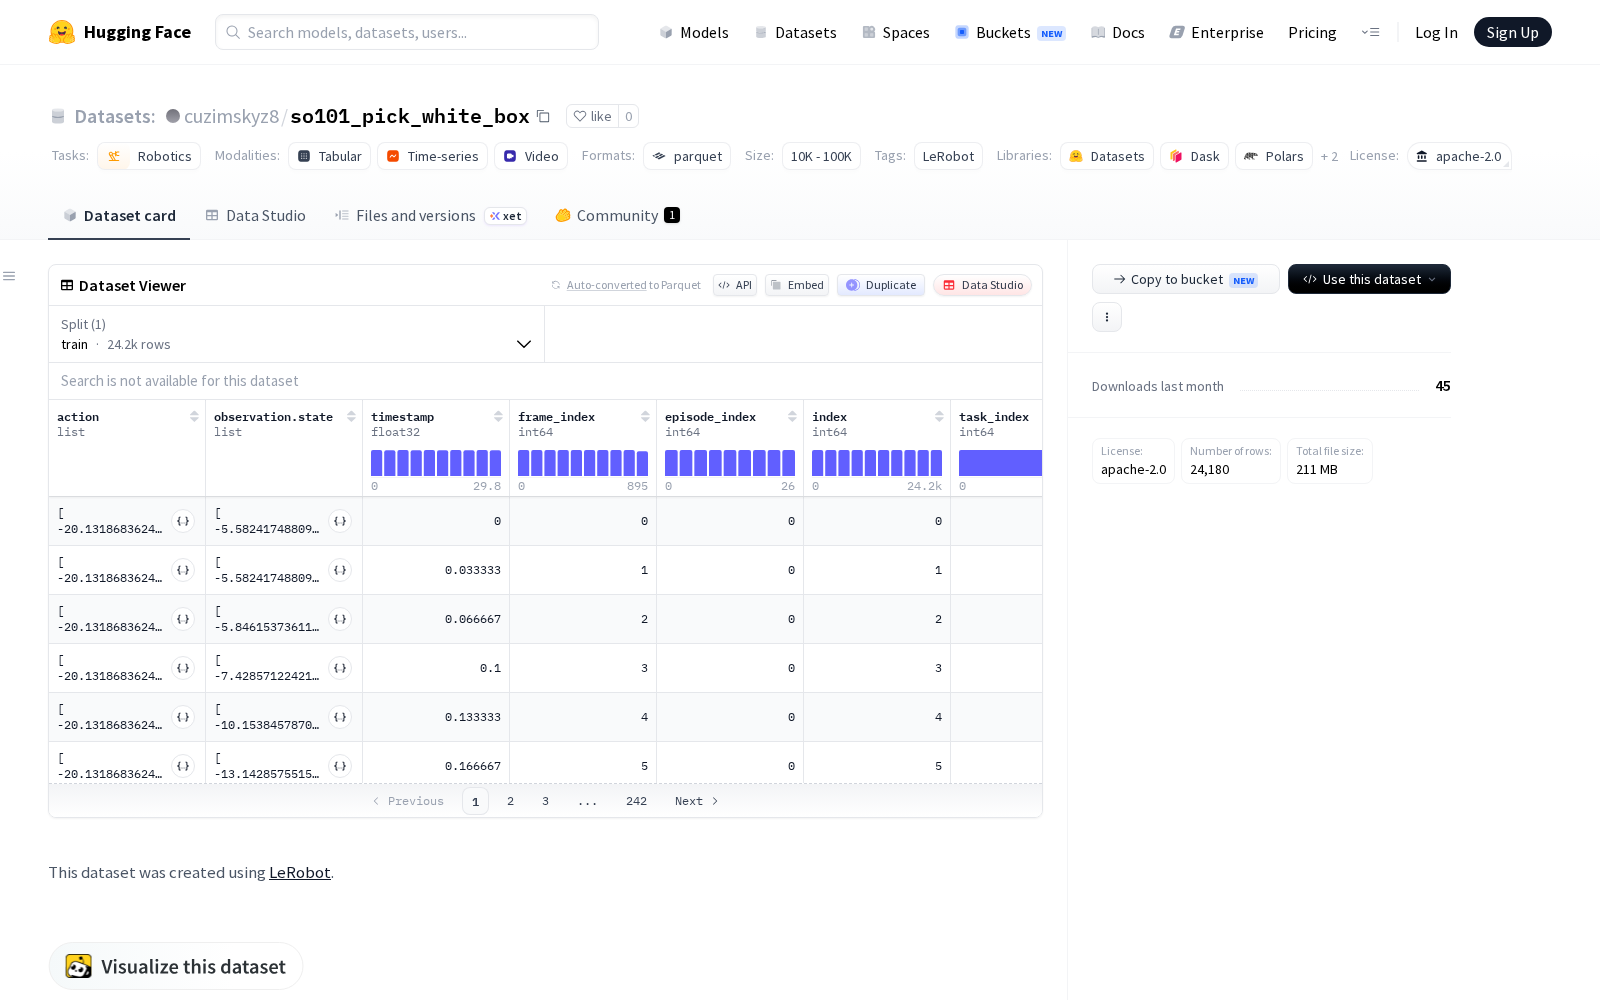
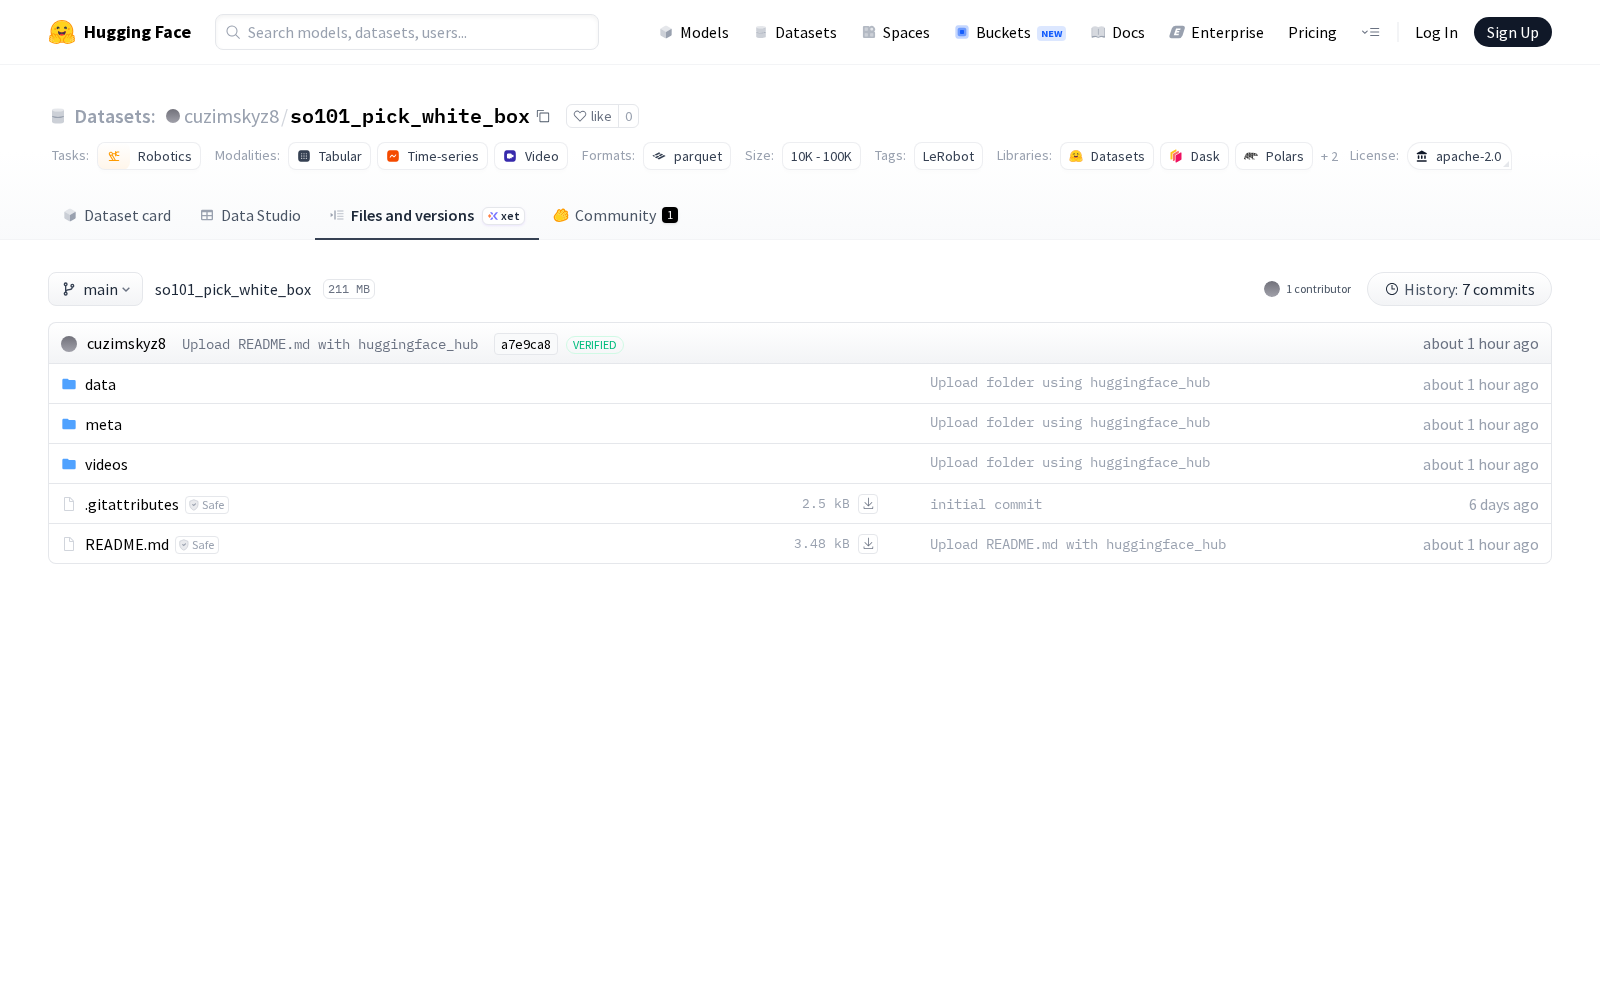
Files and versions内容:
从应用场景来看,该专项数据集可直接适配LeRobot生态下的各类机器人学习工具,典型应用方向覆盖工业、物流、民生服务等多个领域:在工业制造场景中,可用于3C分拣、零部件装配等场景的工业机器人抓取模型训练;在物流仓储场景中,可支撑拆码垛、包裹分拣、出库拣选等环节的机器人操作算法迭代;在家庭服务场景中,可助力服务机器人完成物品拾取、整理置物、辅助取物等功能的研发;此外,该数据集也可作为具身智能大模型的多模态训练数据,支撑机器人的语言指令-动作执行对齐训练。
作为垂直领域的标准化训练数据资产,so101_pick_white_box数据集的发布,也为AI训练数据要素的垂直化、标准化供给提供了参考样本。当前我国数据要素市场建设不断推进,人工智能训练数据作为核心的数字生产要素,其垂直领域的供给能力直接决定了各行业数字化、智能化的落地效率。本次发布的数据集针对机器人抓取、操作这一细分场景提供符合主流生态标准的数据资源,将有助于降低相关研发团队的数据获取与适配成本,加速机器人领域的技术落地与商业化进程。