anhquoc29发布LeRobot适配版MuJoCo三块积木堆叠数据集 首发HuggingFace赋能机器人操作训练
近日,开发者anhquoc29在HuggingFace平台首发so101_mujoco_stack_3_blocks数据集,该数据集采用HuggingFace LeRobot标准格式,聚焦MuJoCo仿真环境下的三块积木堆叠任务,可支撑机器人堆叠操作算法研发、模型训练等多场景需求。
随着具身智能产业进入快速落地期,精细操作能力已成为通用机器人突破场景限制的核心指标,而高标准化的仿真训练数据则是降低算法研发成本、加速模型迭代的核心基础。当前,MuJoCo作为全球应用最广泛的高保真物理仿真引擎,被大量用于机器人操作任务的仿真训练,而HuggingFace推出的LeRobot格式则是机器人学习领域的主流标准化数据集规范,可实现不同开发框架、不同硬件平台之间的数据互通,大幅减少开发者的数据集适配工作量。
anhquoc29本次发布的数据集so101_mujoco_stack_3_blocks,该数据集为HuggingFace LeRobot格式机器人数据集。
Dataset card内容:
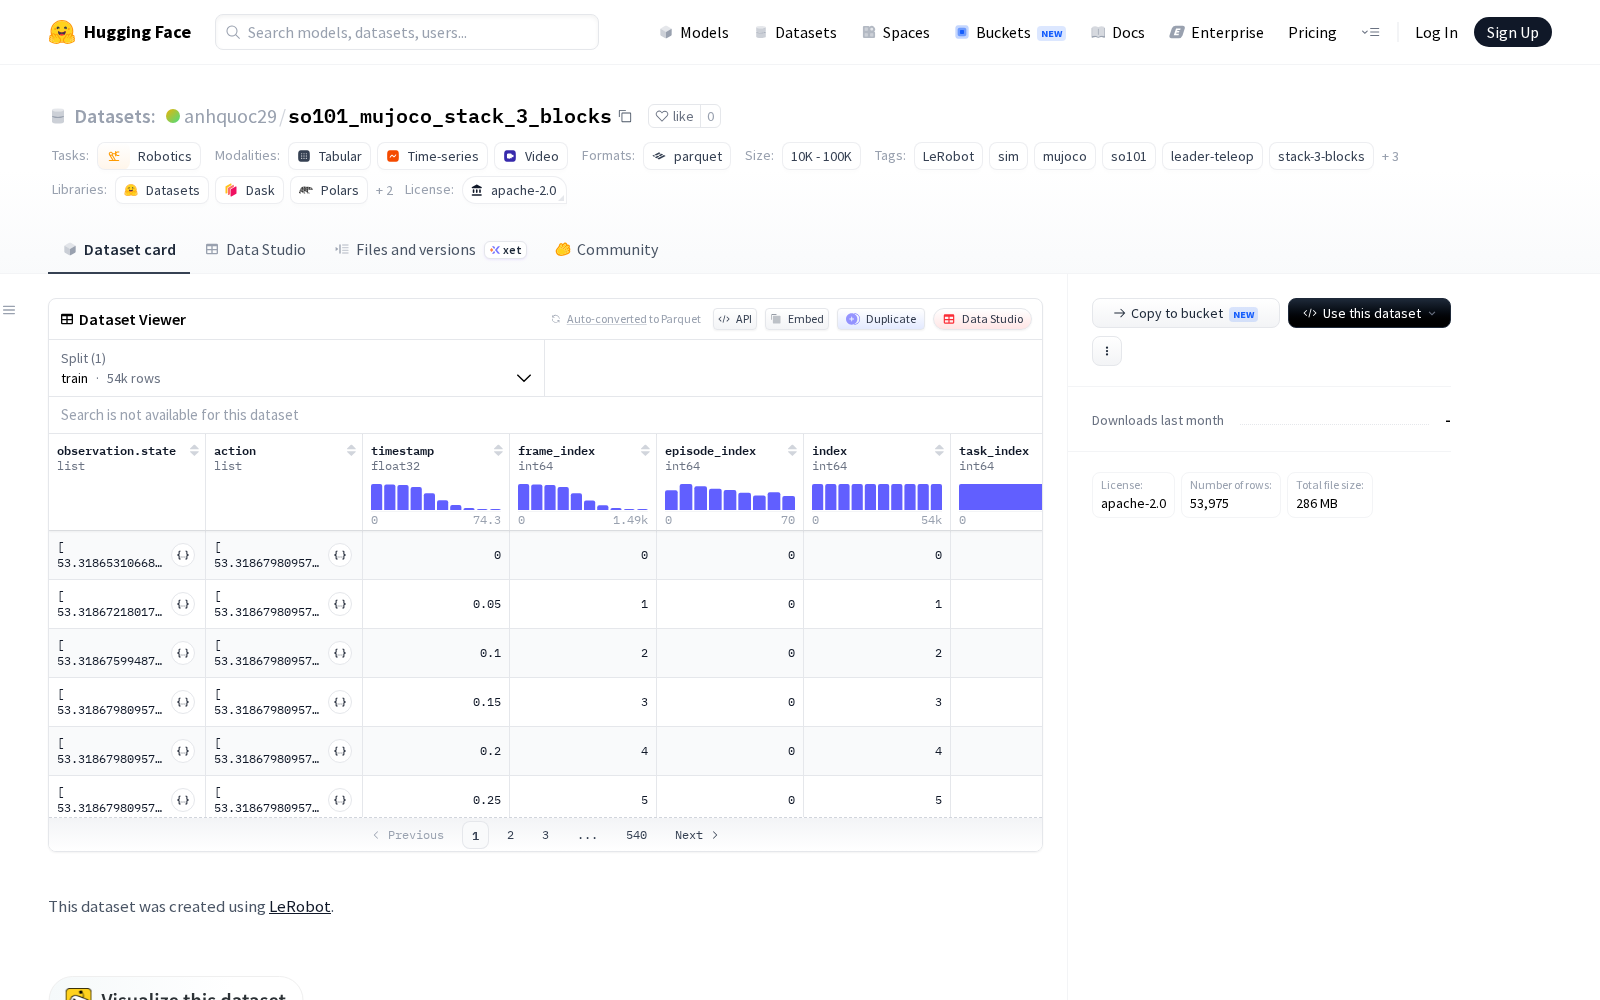
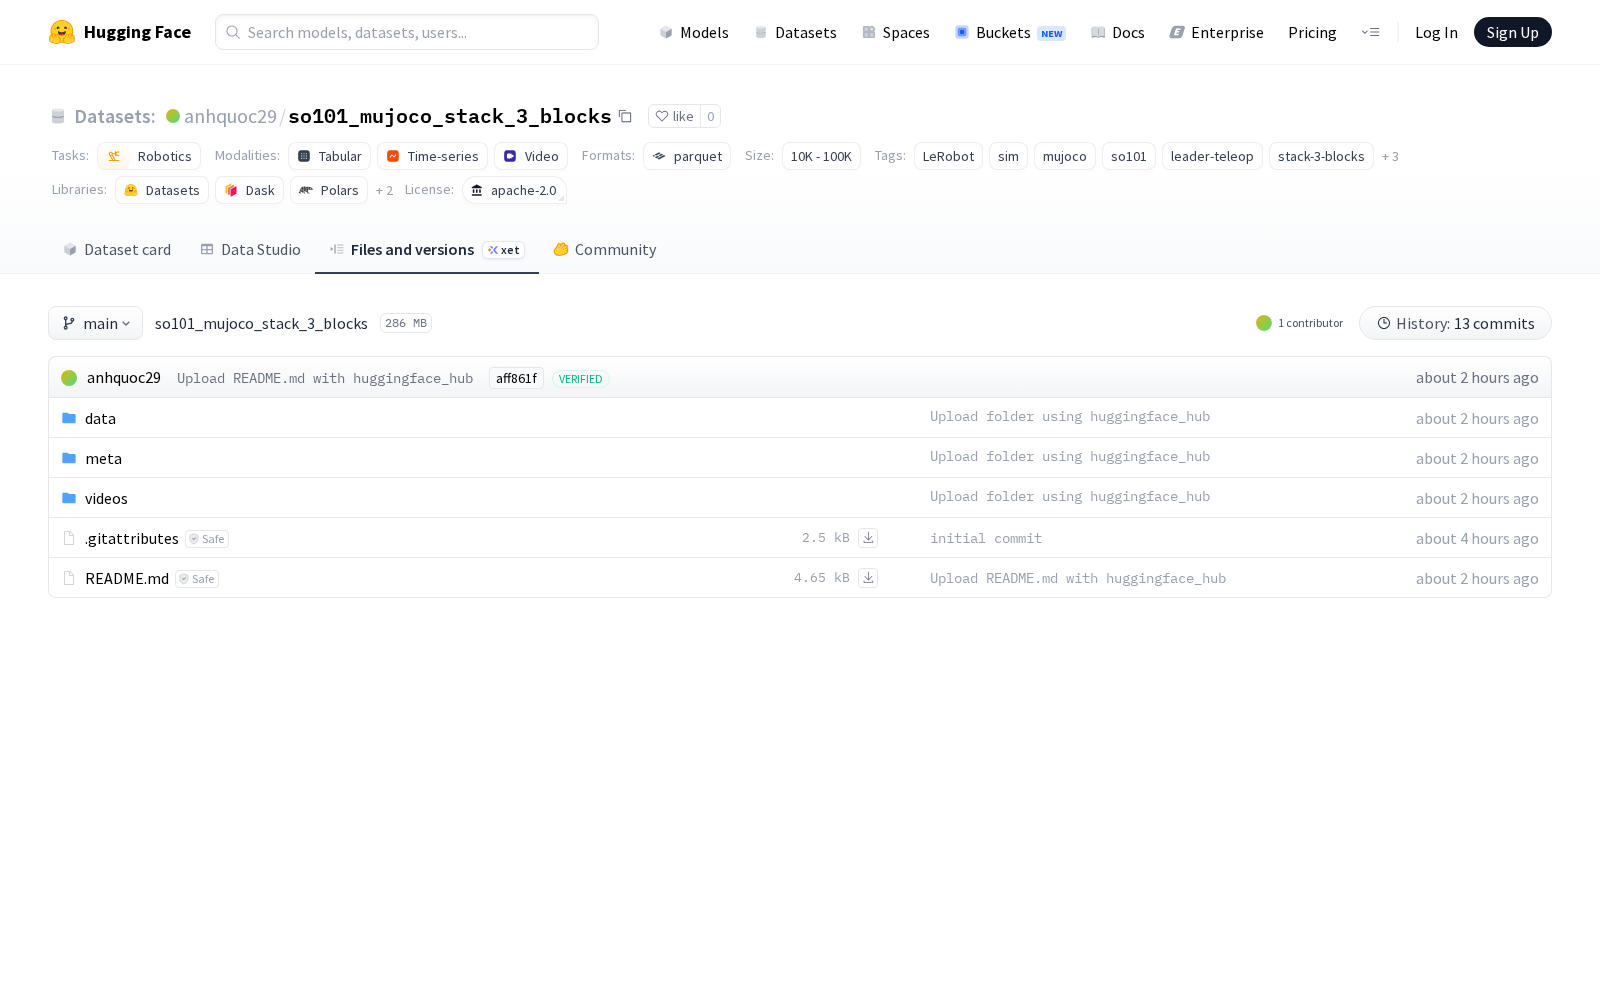
Files and versions内容:
作为聚焦积木堆叠细分场景的仿真数据集,so101_mujoco_stack_3_blocks可覆盖多个具身智能研发场景的需求:其一,可用于机器人堆叠操作的强化学习算法训练,开发者可基于该数据集快速完成堆叠策略的预训练,再迁移到实体机器人上,大幅降低实体训练的硬件损耗与安全风险;其二,可作为堆叠任务的基准测试数据集,用于不同机器人操作算法的性能横向对比,统一行业测评标准;其三,可结合多模态输入模型,探索视觉、力觉等多传感器融合的堆叠操作方案,为更复杂的装配、分拣等工业场景操作任务提供技术铺垫。
从行业发展来看,细分场景的标准化开源数据集是推动具身智能产业协同发展的核心公共资源,本次发布的数据集填补了LeRobot格式下三块积木堆叠仿真场景的供给空缺,对降低中小研发团队的数据集构建成本、推动机器人操作技术的开源创新有着积极意义,也为后续更多细分场景机器人数据集的标准化发布提供了参考范式。随着数据要素在人工智能领域的核心价值不断凸显,这类垂直场景的高质量开源数据集,将成为支撑具身智能技术快速落地的重要基础支撑。