eslab1234发布机械臂操作多模态数据集 已上线HuggingFace支撑机器人模仿学习研发
随着通用人形机器人、工业协作机器人研发节奏加快,模仿学习作为降低机器人训练成本、提升复杂操作能力的核心技术路径,对高质量、多模态的实机操作数据集需求持续攀升。近日,研究机构eslab1234正式发布task1_hybrid_5blocks_v3_353ep_merged机器人操作数据集,该数据集于2026年9月6日首发上线HuggingFace平台,面向机器人操作、模仿学习等领域开放使用。
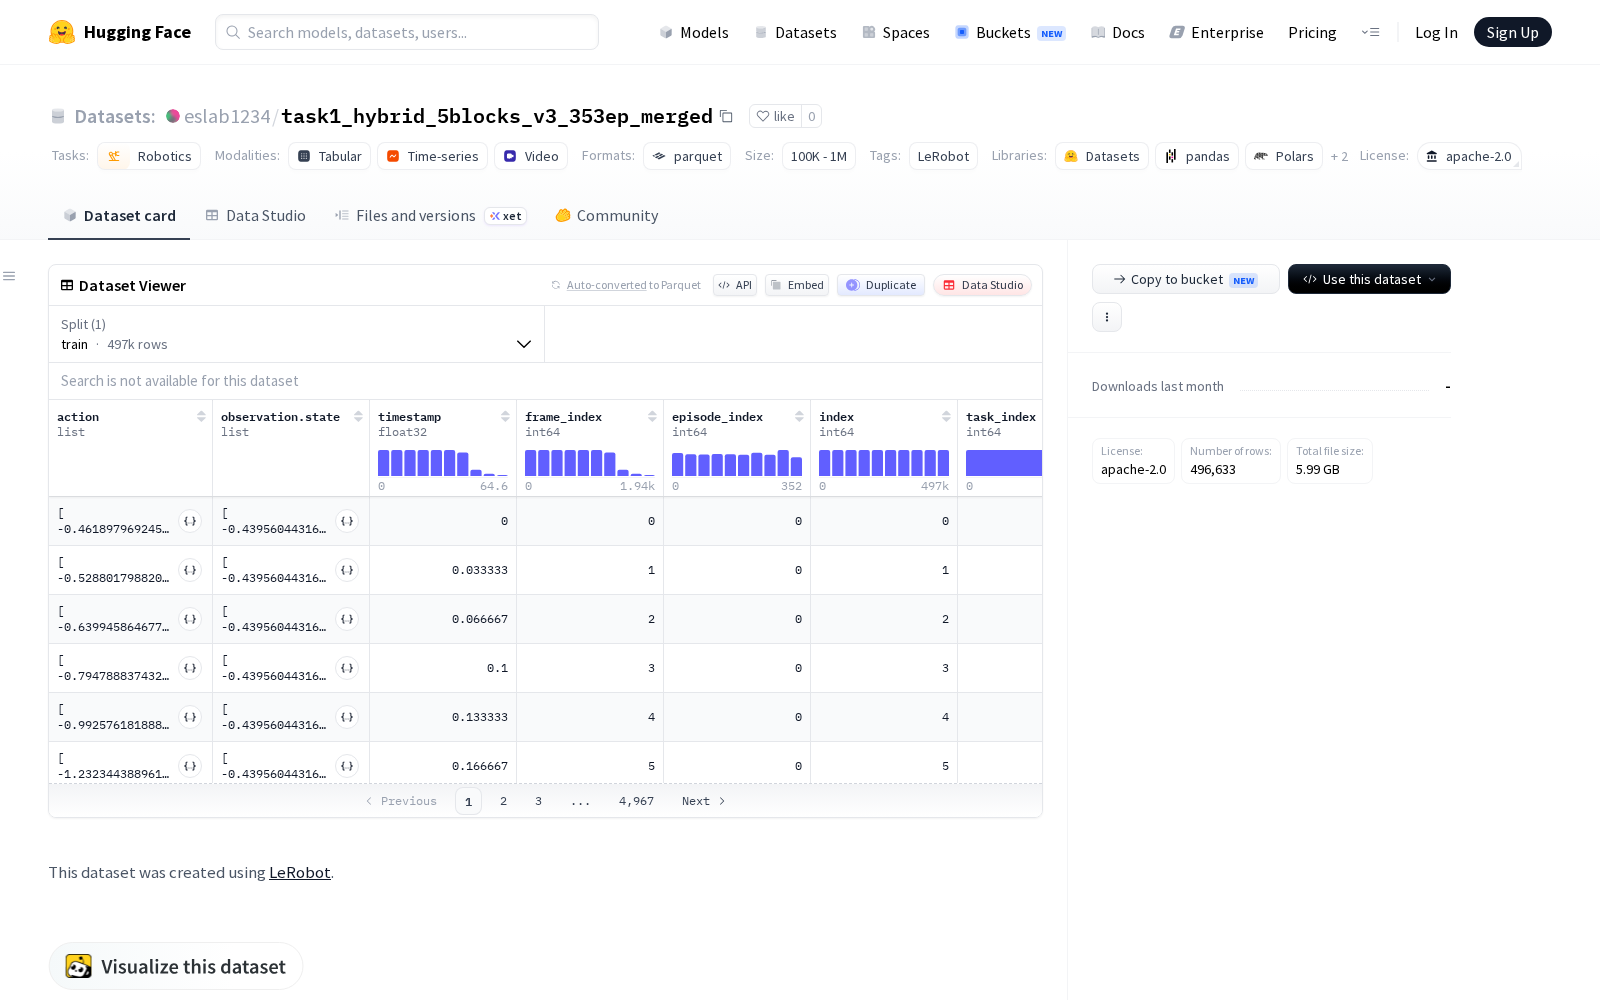
据介绍,本次发布的数据集基于HuggingFace开源机器人研究框架LeRobot创建,框架的通用性保障了数据集与主流机器人训练算法的兼容性,可直接接入多数主流模仿学习训练pipeline。数据集覆盖1项典型机器人桌面操作任务,累计收录353个完整任务周期(episodes)、共496633帧有效标注数据,维度涵盖so_follower型号6自由度机械臂的全量动作指令、实时运行状态参数,同时同步采集顶部全局视角、腕部第一视角两个机位拍摄的640*480分辨率RGB视觉数据,实现了机械臂本体数据与环境视觉数据的时间戳精准对齐,避免了多模态数据训练中的时序偏差问题。
从应用场景来看,该数据集可广泛支撑机器人领域的多方向研究:在模仿学习方向,研究人员可基于标注好的完整操作流程数据训练机械臂操作策略,无需从零开展实机试错式强化学习,大幅降低算法训练的硬件成本与时间成本;在机器人控制方向,数据集的6自由度机械臂全量状态数据可用于验证动态控制算法的精度,优化复杂操作场景下的运动规划逻辑;在多模态融合感知方向,同步对齐的视觉与动作数据可用于训练机器人的视觉-动作映射模型,提升机器人对非结构化操作环境的感知判断与自适应调整能力。
当前我国数据要素市场建设持续深化,垂直领域AI训练数据的供给能力直接决定了细分赛道的技术迭代速度,本次eslab1234开放的机器人操作数据集,不仅为学术研究、产业研发提供了标准化的基准训练数据,也为专业领域数据集的合规开放、共享流通提供了可参考的实践样本,将进一步助力机器人操作技术的落地迭代。
查看task1_hybrid_5blocks_v3_353ep_merged
Dataset card内容:
Files and versions内容: