team-sobits发布家用场景机器人拾取放置专用数据集 已登陆HuggingFace开放获取
机器人研发团队team-sobits于2026年9月6日在HuggingFace平台首发sobit_home_both_sim-pnp_pear_bowl-umi数据集,聚焦家用场景下梨子拾取放入碗的典型操作场景,为服务机器人拾取放置算法研发提供高匹配度的垂直训练数据源。
当前家用服务机器人正从导航、清扫等基础功能向桌面整理、物品取放等精细化操作能力升级,而垂直场景的高标注训练数据集是支撑机器人AI算法迭代的核心基础。针对家用小物体拾取放置(Pick and Place, PnP)场景训练数据供给不足的行业痛点,机器人研发团队team-sobits本次正式发布专用数据集sobit_home_both_sim-pnp_pear_bowl-umi,数据集覆盖高仿真家用环境下机械臂拾取梨子并将其放置到碗中的全流程操作样本,可针对性支撑相关算法的训练与测试。
查看sobit_home_both_sim-pnp_pear_bowl-umi
Dataset card内容:
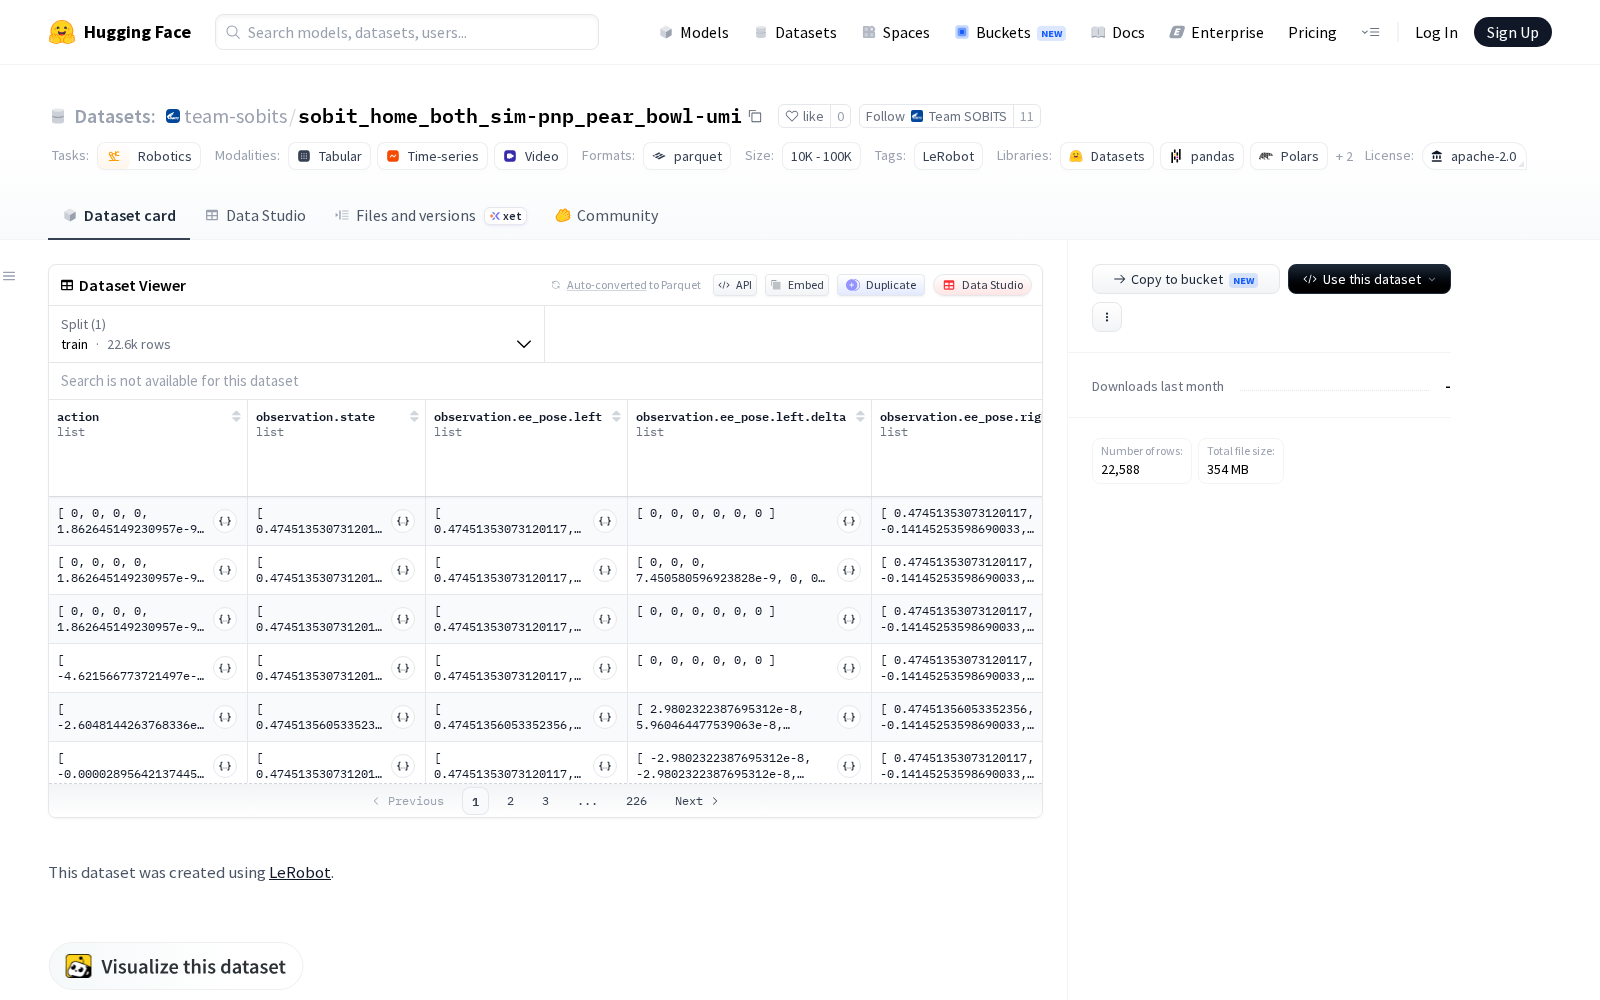
从公开的数据集卡片信息来看,该仿真数据集包含了家用场景下拾取放置任务的多维度标注数据,覆盖不同位姿的梨子、不同摆放位置的碗、多种干扰环境下的操作样本,可满足机械臂视觉识别、路径规划、力控调整等多模块的训练需求。
Files and versions内容:
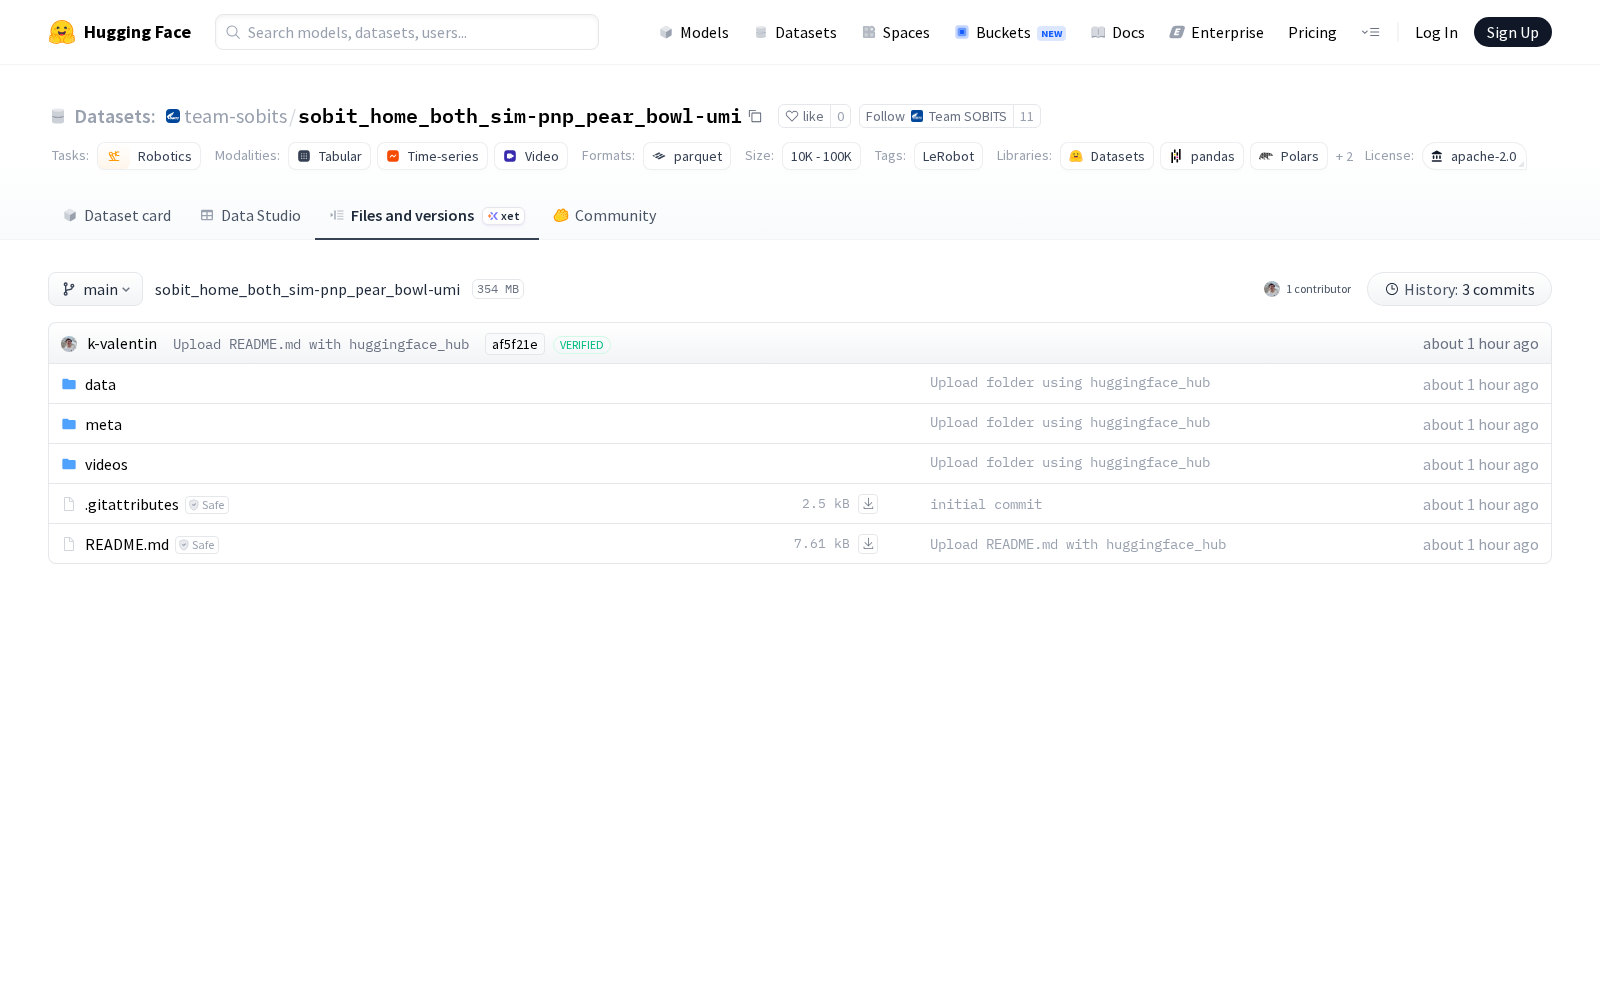
据了解,该数据集首发于全球主流的AI数据集与模型托管平台HuggingFace,面向全球研发团队开放获取。作为聚焦家用生活场景的专用PnP数据集,其可应用的研发场景十分广泛:研发人员可基于该数据集训练家用服务机器人的食品类物品拾取能力,优化对不规则、易磕碰物品的抓取力度控制;也可用来测试机器人在复杂桌面环境下的目标识别准确率、放置位置精准度,为后续实现整理餐桌、分发食物、收纳物品等家用功能打下算法基础。
当前全球数据要素市场建设进程加快,垂直领域专用训练数据集已经成为AI与机器人行业的核心生产资料。本次team-sobits发布的细分场景数据集,进一步填补了家用服务机器人精细化操作领域的训练数据供给空白,对降低中小研发团队的数据集采集成本、推动家用服务机器人高阶功能的落地迭代具有重要的行业价值。