adharshvenkat在HuggingFace首发箱体抓取专用数据集 助力机器人模仿学习与策略训练
近年来,随着工业自动化、人形机器人商业化进程持续加速,抓取、放置操作作为机器人在工业分拣、物流拆码垛、家庭服务等场景的核心基础能力,其算法研发对真实场景下的高标注质量数据集需求激增。但当前公开市场中,面向细分抓取任务的实体机器人采集数据集供给相对稀缺,仿真生成数据与真实物理场景的偏差往往会导致模型落地性能不足,成为制约机器人抓取算法迭代的核心瓶颈之一。
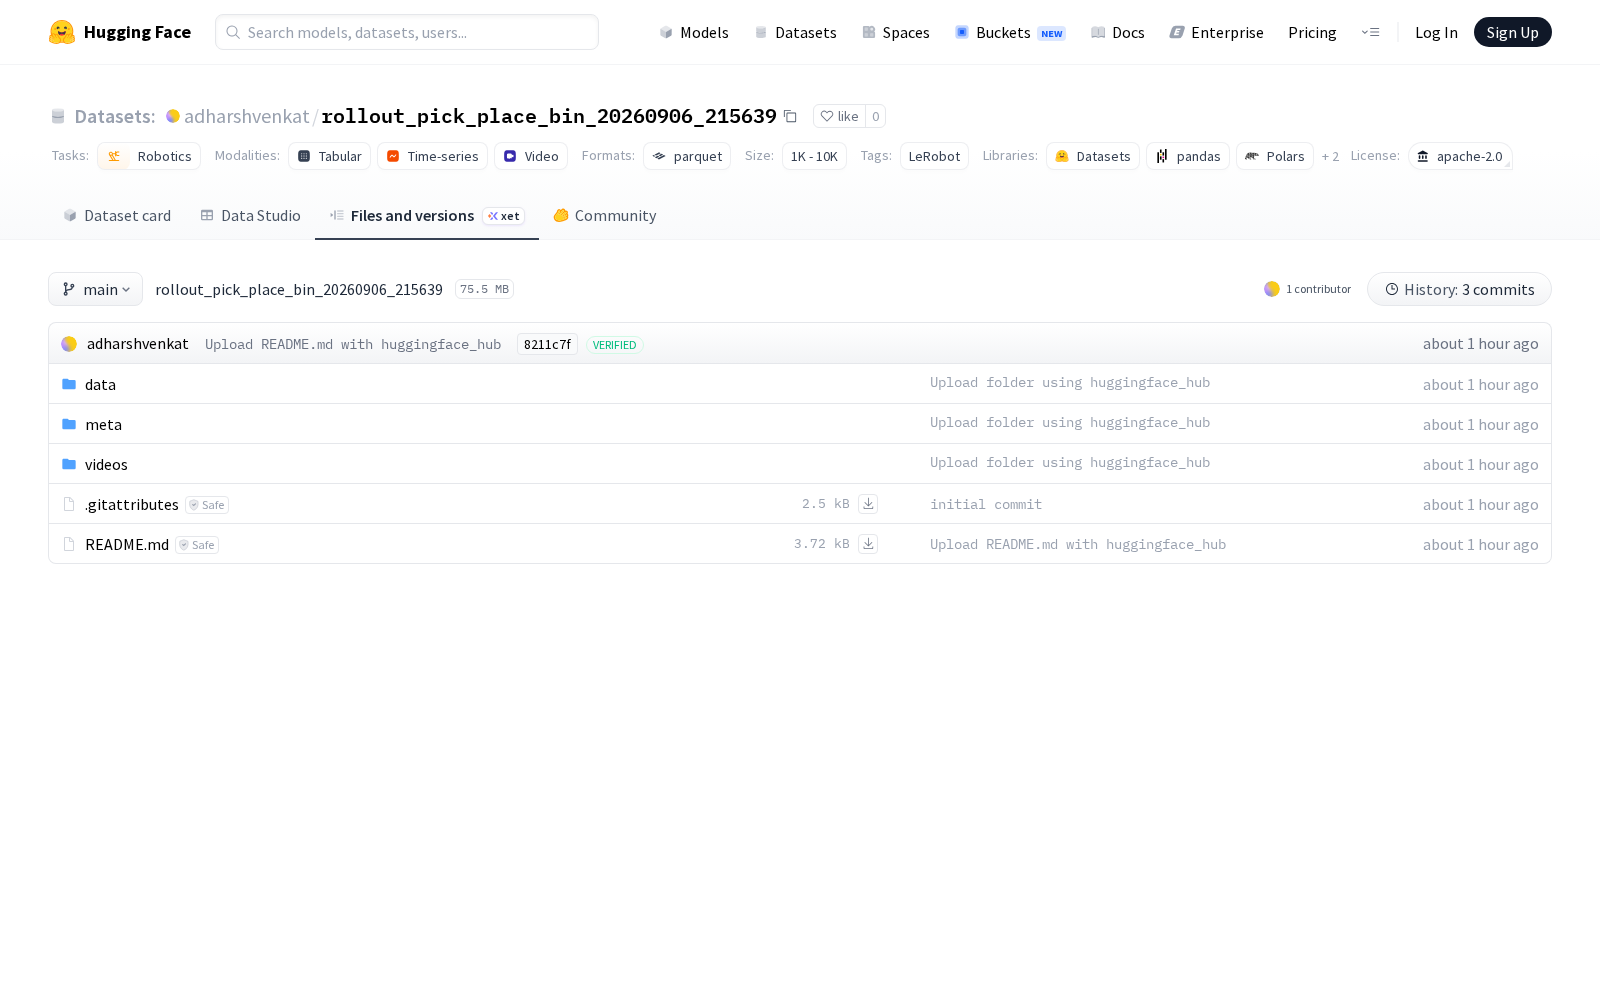
近日,开发者adharshvenkat于2026年9月6日在HuggingFace平台正式上线rollout_pick_place_bin_20260906_215639专用数据集,聚焦工业与服务场景中最常见的“将物体放入箱体”抓取放置任务,为行业提供了一套标注维度完整、适配主流训练框架的真实场景训练数据源。
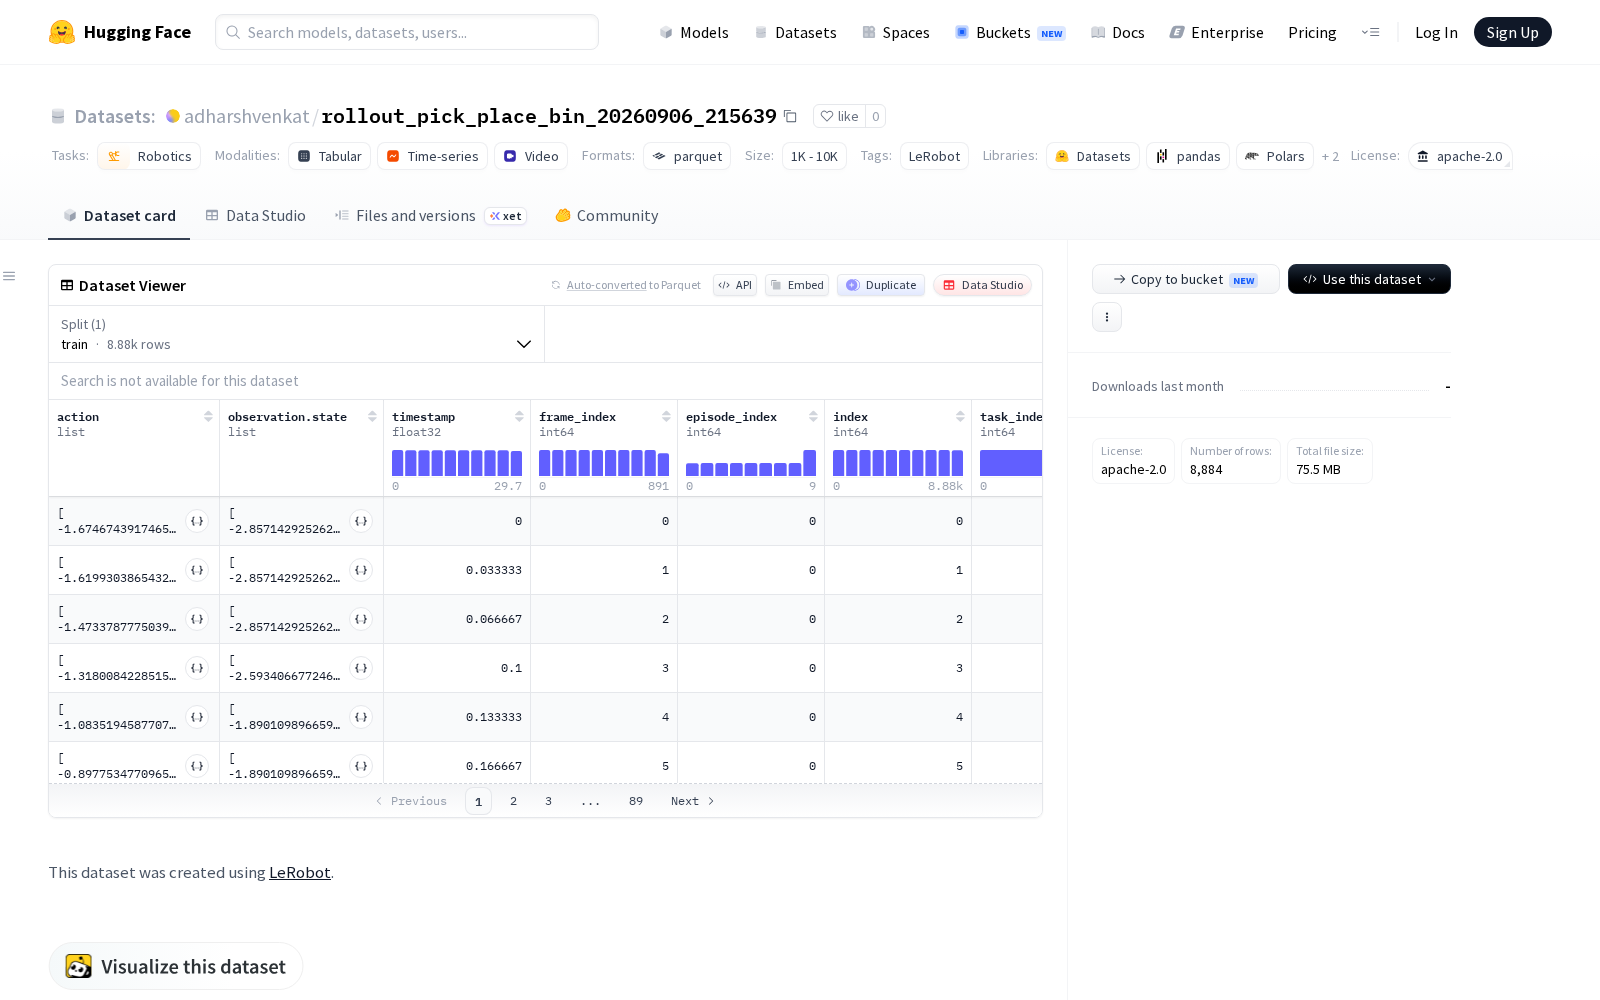
据介绍,该数据集基于HuggingFace旗下开源机器人学习框架LeRobot采集,采集载体为so_follower实体机器人,共覆盖10个完整任务轮次(episodes),累计包含8884帧有效标注数据。每个样本同步标注多维度信息:6维机器人关节动作数据(涵盖shoulder_pan、shoulder_lift、elbow_flex、wrist_flex、wrist_roll、gripper六大关节控制参数)与6维关节状态数据,可直接支撑端到端运动控制模型训练,无需额外进行运动学转换;正面摄像头采集的480x640分辨率、30fps的AV1编码视频,在保证视觉识别所需清晰度的同时,通过高压缩比编码降低了数据集存储与传输成本;配套的时间戳、帧索引、episode索引和任务索引字段,可帮助研发人员快速筛选不同任务阶段的样本,大幅提升数据调用效率。数据集的结构化标注内容采用Parquet列式存储格式,适配大数据场景下的快速查询需求,视频内容采用通用MP4格式,可兼容绝大多数主流机器人学习训练框架。
从应用场景来看,该数据集可广泛应用于多领域的机器人技术研发:在工业场景中,可支撑3C、食品医药等行业产线分拣机器人的抓取放置策略训练,优化不同规格工件、产品的入箱操作准确率;在物流与服务场景中,可为拆码垛机器人、家庭服务机器人的物品收纳、整理功能研发提供训练数据;在前沿技术研究领域,可作为机器人模仿学习、少样本视觉-运动控制算法的验证基准,助力相关技术的迭代升级。
业内人士指出,机器人领域的实体采集标注数据集属于高价值数据要素,本次数据集的公开上线,一方面填补了“物体入箱”细分抓取任务的公开数据集供给缺口,降低了中小研发团队的训练数据采集成本;另一方面也为行业统一抓取类算法的评测基准提供了参考,对推动机器人操作技能的通用化落地具有积极意义。
查看rollout_pick_place_bin_20260906_215639
Dataset card内容:
Files and versions内容: