1ys1发布机器人拾取放置专用LeRobot格式数据集 首发上线HuggingFace
随着具身智能与工业机器人产业的快速发展,高质量、标准化的场景训练数据已经成为机器人操作算法迭代的核心瓶颈。其中拾取放置作为工业分拣、物流仓储、家庭服务等多场景机器人的核心基础能力,相关垂直场景数据集长期存在供给不足、格式不统一的问题,大幅抬高了中小研发团队的算法训练门槛。
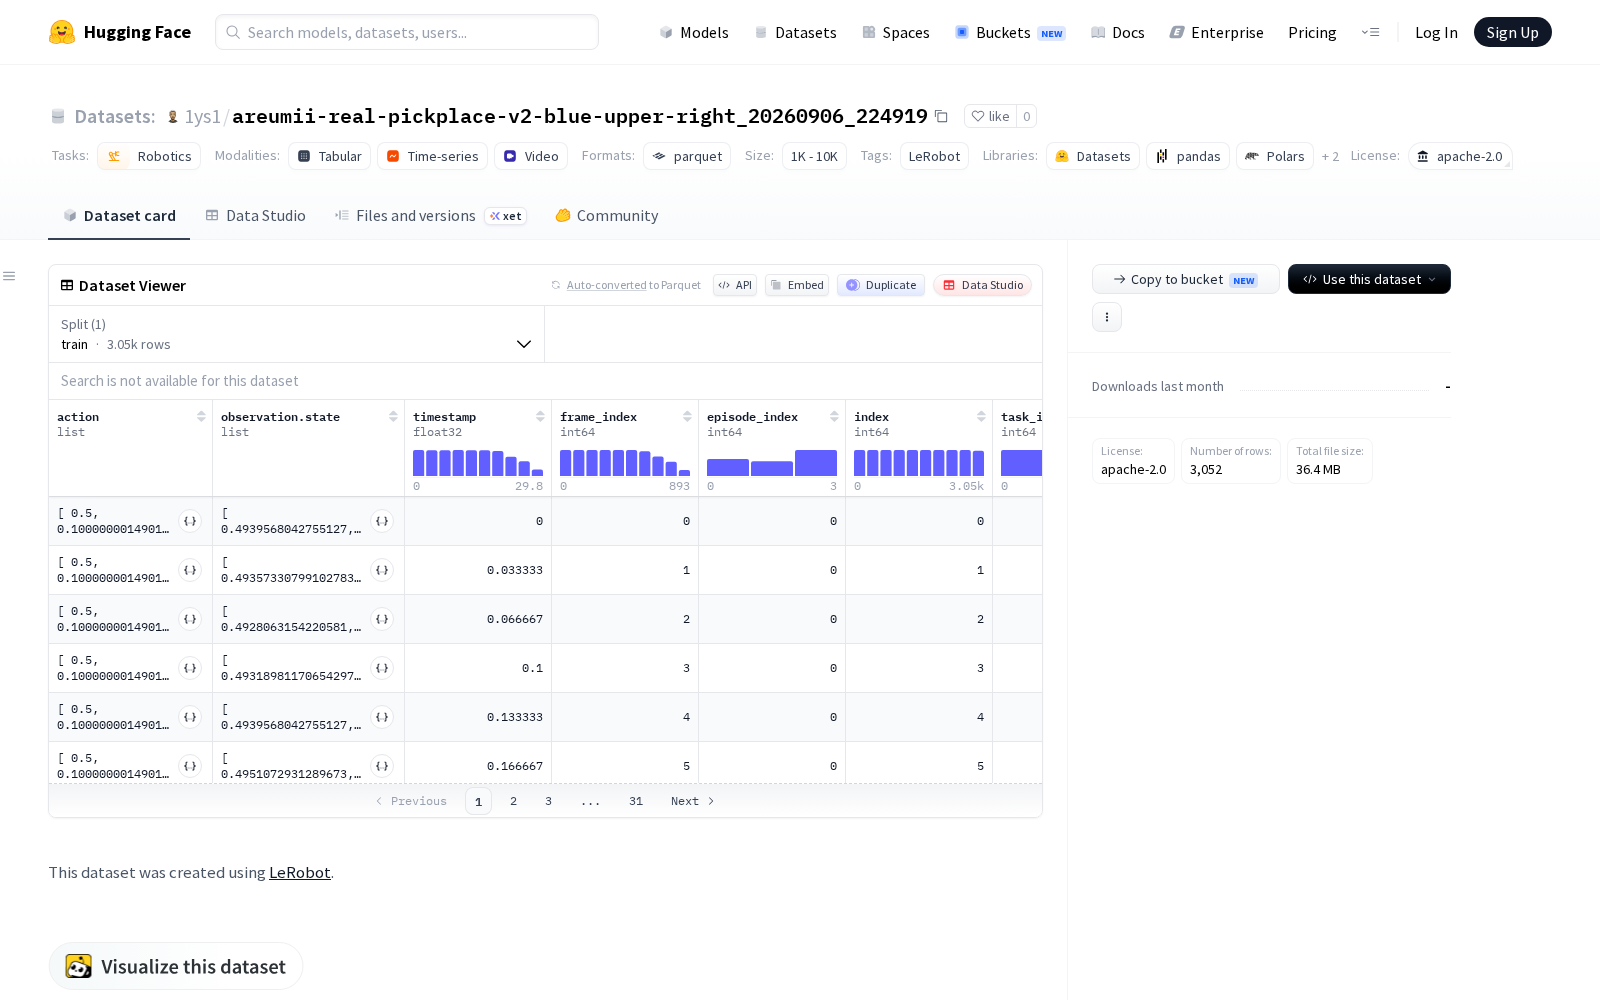
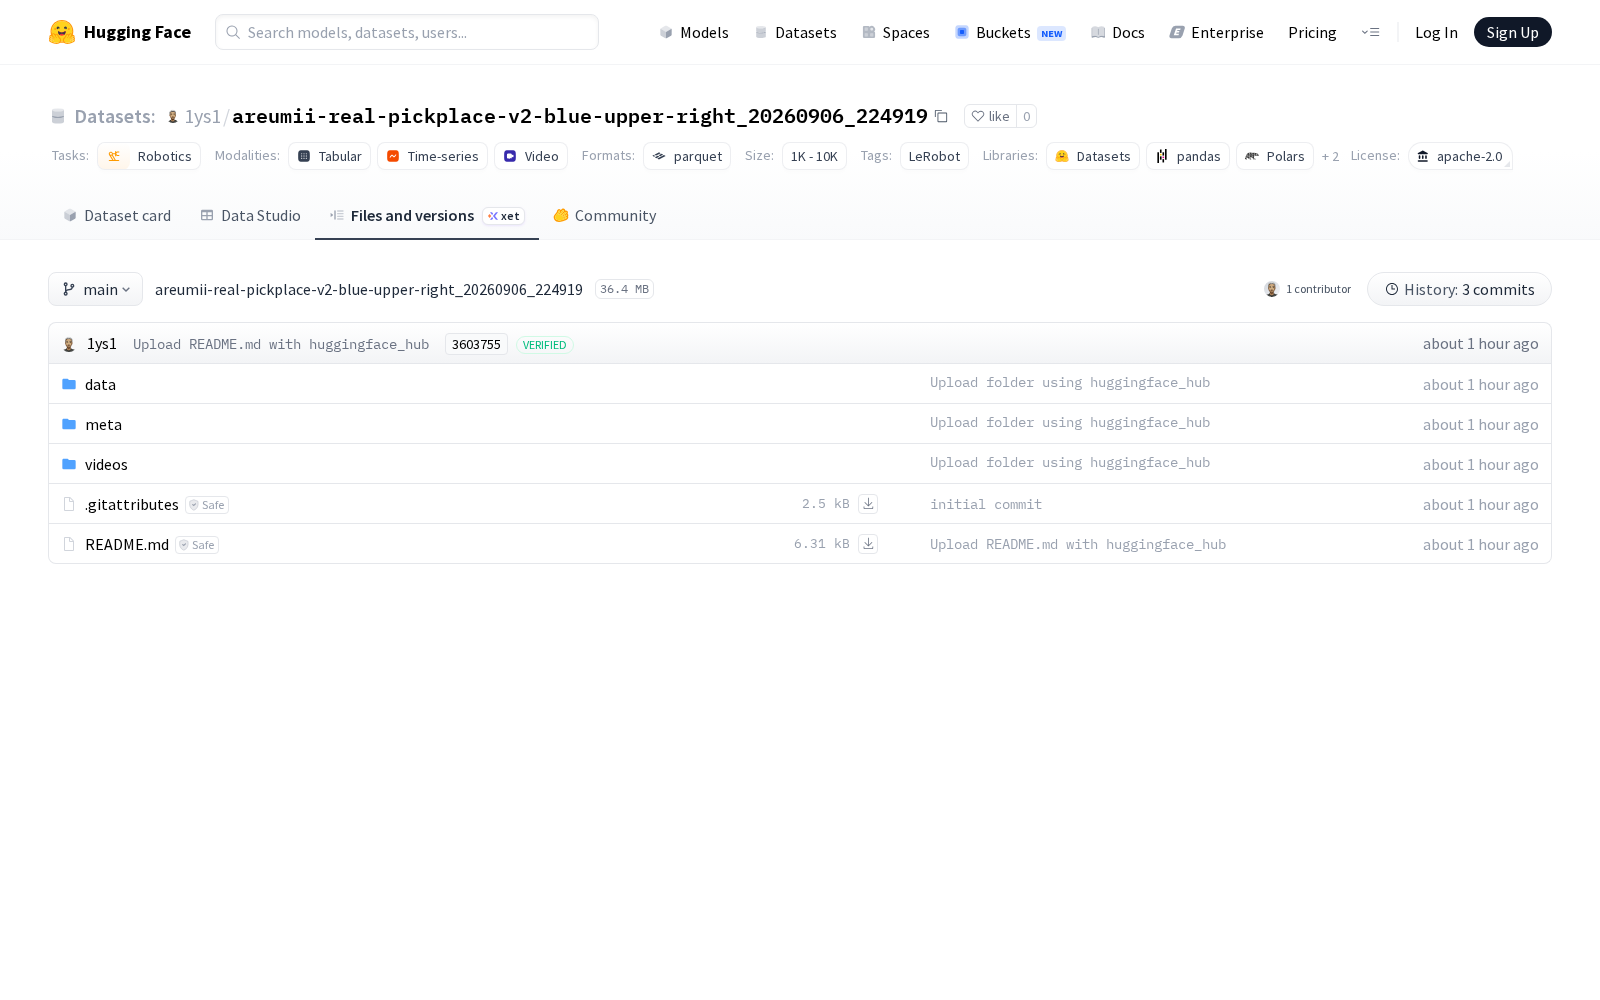
1ys1本次发布的数据集areumii-real-pickplace-v2-blue-upper-right_20260906_224919,为HuggingFace LeRobot格式机器人数据集,可直接接入LeRobot框架的训练流程,无需额外进行数据格式适配,大幅降低数据预处理成本。查看areumii-real-pickplace-v2-blue-upper-right_20260906_224919
Dataset card内容:
Files and versions内容:
从应用价值来看,该拾取放置场景数据集的典型应用方向覆盖多个核心赛道:在工业制造领域,可用于3C电子、新能源等行业的零部件分拣、装配机器人算法训练,针对特定颜色、形态的工件优化抓取姿态、路径规划模型,提升产线自动化作业的准确率和稳定性;在物流仓储领域,可支撑小件分拣、拆码垛机器人的复杂场景适配训练,助力物流节点的无人化升级;在服务机器人与具身智能领域,可用于家庭服务机器人桌面物品整理、物料递送等功能的算法迭代,也可作为多模态具身大模型的真实场景训练数据,加速具身智能能力的落地验证。
当前我国数据要素市场建设持续深化,垂直领域专用训练数据作为人工智能产业的核心生产资料,其供给能力直接决定了人工智能技术的落地进度。本次该款LeRobot格式数据集的发布,一方面填补了机器人拾取放置细分场景的高质量标准化数据供给缺口,为全球机器人研发团队降低了研发门槛、缩短算法迭代周期;另一方面也进一步丰富了HuggingFace LeRobot开源生态的数据集版图,对推动机器人学习领域的开源协同、产业创新具有积极意义。