1ys1发布areumii-real-pickplace-v3双臂操作数据集 首发HuggingFace赋能机器人拾取放置任务研发
当前,具身智能、工业双臂机器人正进入商业化落地关键期,真实物理场景下的机器人操作多模态训练数据,是制约模型操作精度、场景适应性提升的核心瓶颈之一。相较于人工合成的仿真训练数据,真实机器人采集的操作数据包含关节受力偏差、视角畸变、环境光照干扰等真实变量,能够大幅提升训练后模型的落地适配性,也因此成为全球机器人研发领域的核心刚需资源。
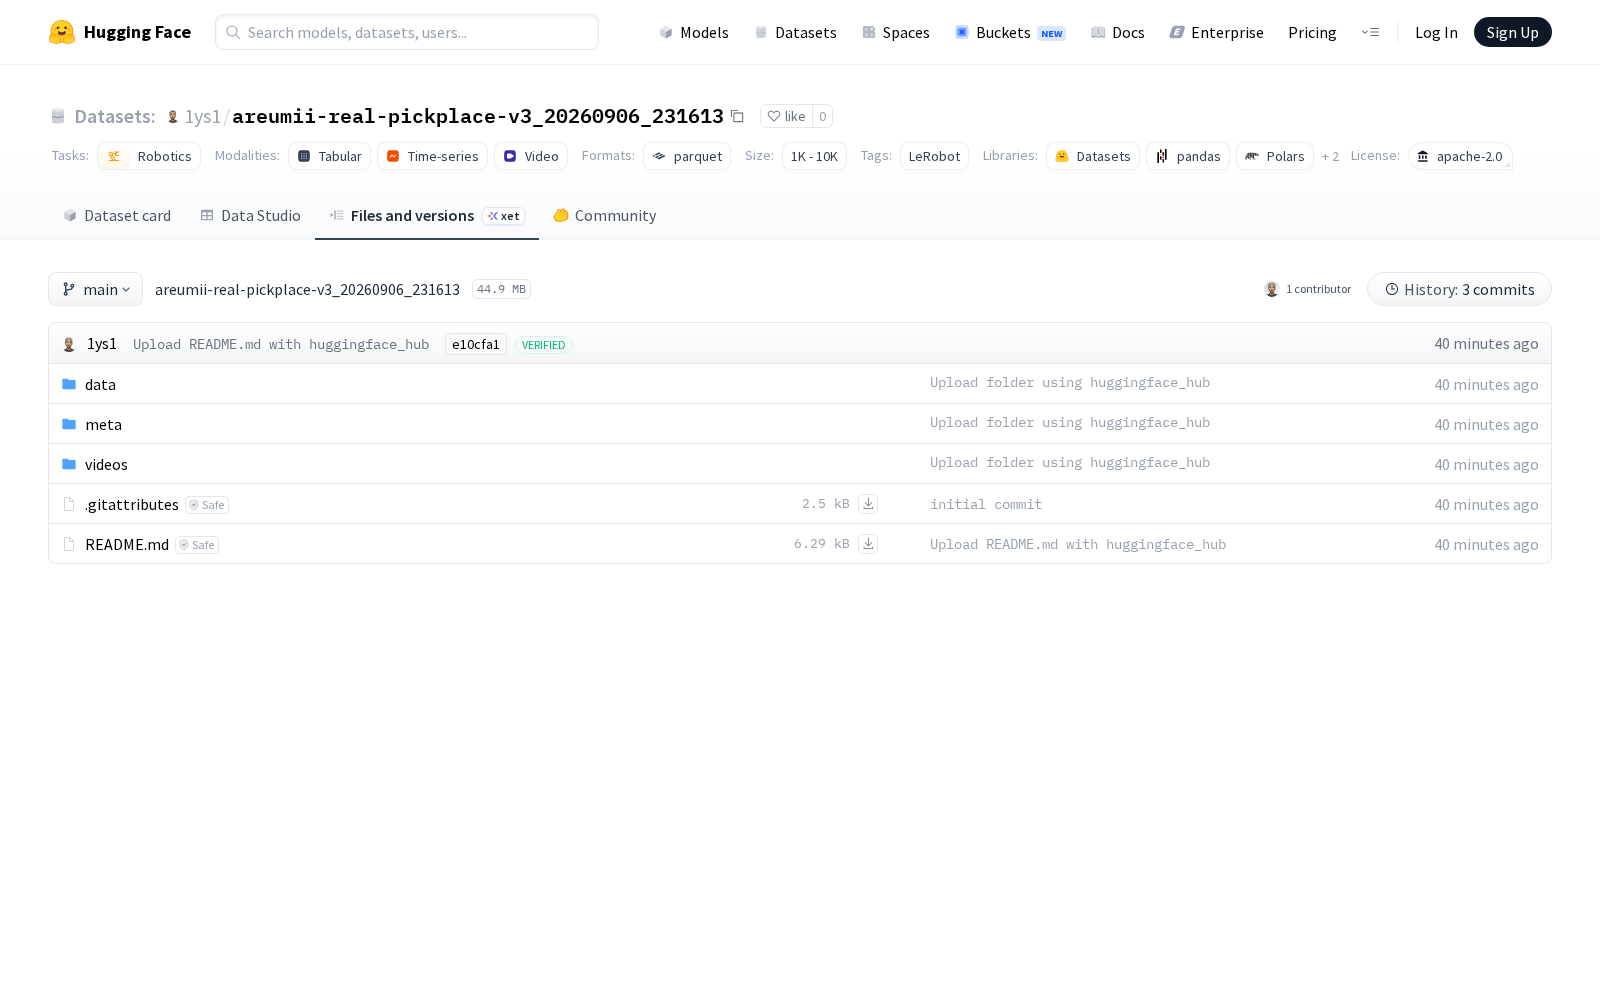
2026年9月6日,数据集研发方1ys1正式上线areumii-real-pickplace-v3_20260906_231613双臂机器人操作数据集,为该领域的研发工作提供了全新的真实场景数据源选择。
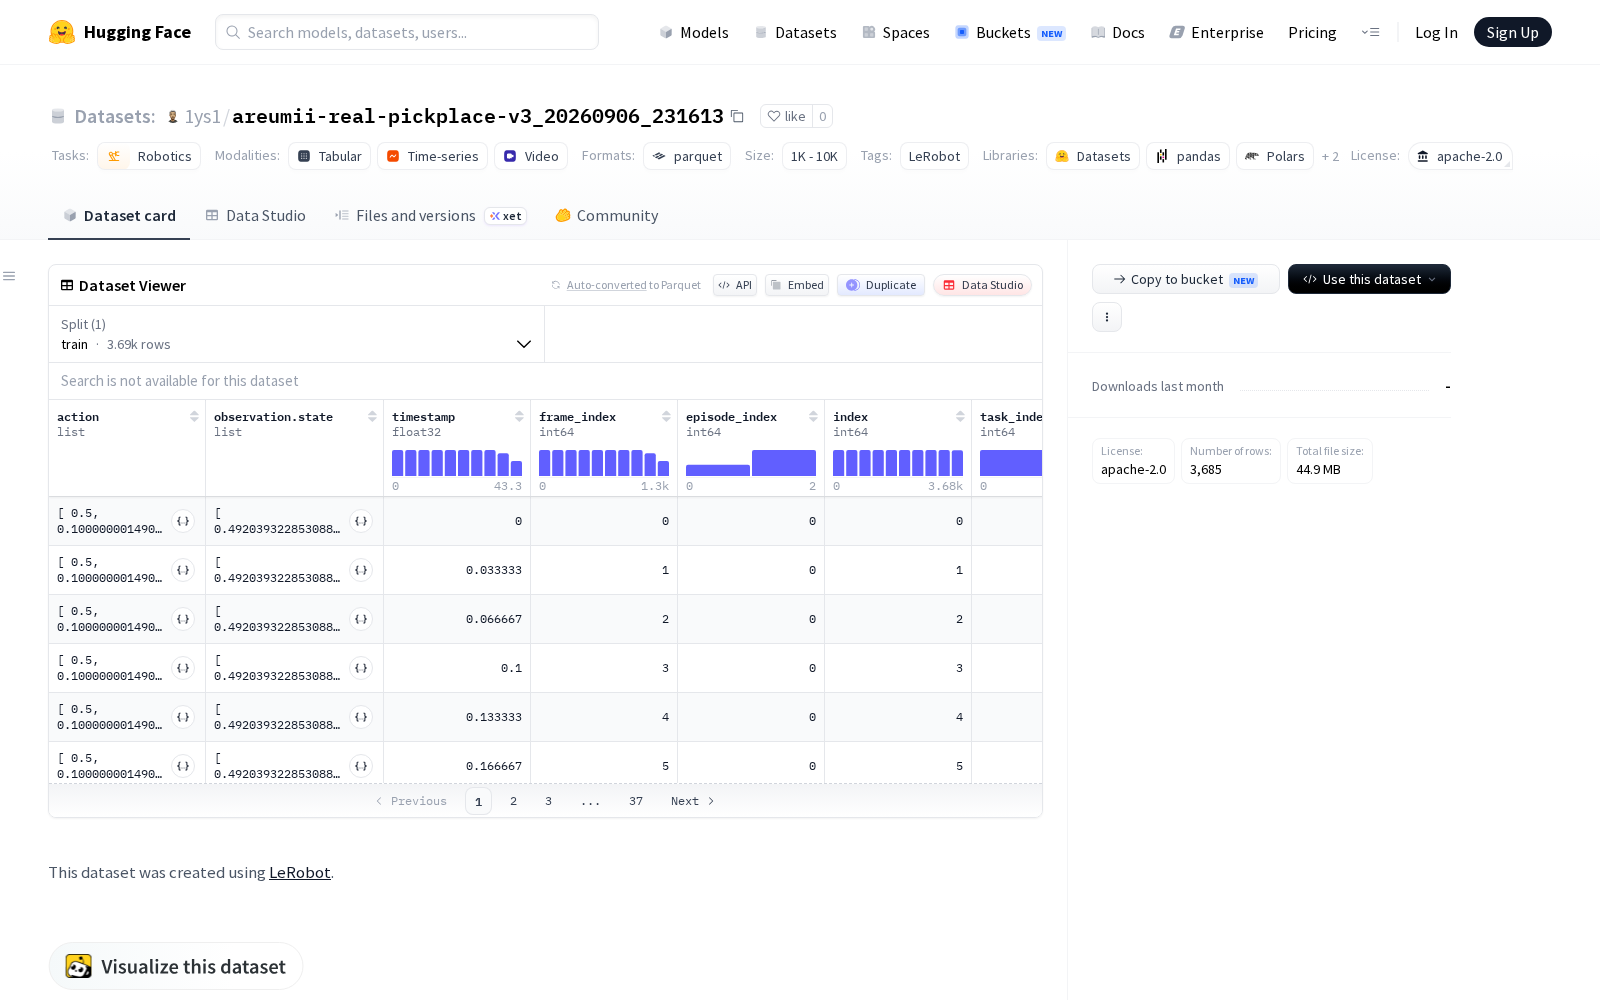
本次发布的数据集全部采集自areumii实体机器人的真实操作过程,完整记录了机器人双臂执行拾取放置任务时的关节位置、动作序列等核心参数,包含16维的关节动作和状态数据,以及同步采集的头部、左腕、右腕三个不同视角的图像数据。全数据集共覆盖3个任务周期(episode),总计3685帧有效数据,对应单一场景下的拾取放置专项任务。其中图像数据分辨率为头部摄像头640x360、腕部摄像头320x180,采集帧率为30fps;结构化数据采用parquet格式存储便于研发人员快速调用,视频流采用av1编码的mp4格式存储,兼顾清晰度与存储空间效率。
从应用方向来看,该数据集可覆盖多个机器人研发领域的训练需求:在工业场景中,可用于3C电子制造的元器件分拣、汽车零部件组装、柔性生产线上下料等场景的双臂操作模型训练,提升机器人拾取放置的精度与稳定性;在服务业场景中,可支撑物流快递分拣、餐饮自动配餐、家庭服务机器人物品抓取等任务的模型优化;在具身智能通用研发领域,多模态的关节数据+多视角视觉数据,可用于训练具身模型的触觉-视觉跨模态对齐能力,提升复杂非结构化场景下的操作鲁棒性。
本次数据集首发于HuggingFace开源社区,也为全球机器人研发团队提供了低成本获取高质量真实操作数据的通道,对于降低具身智能研发门槛、推动双臂机器人操作技术的普惠化发展具有积极意义,同时也为数据要素在高端智能制造领域的流通应用提供了典型样本。
查看areumii-real-pickplace-v3_20260906_231613
Dataset card内容:
Files and versions内容: