开发者NobuakiShono开源乐高拾取深度数据集 首发HuggingFace面向机器人抓取/深度视觉场景
当前具身智能、工业视觉赛道正处于快速落地期,而垂直场景的高质量标注训练数据,是制约相关算法精度提升、场景适配的核心瓶颈之一。其中针对小尺寸、多形态、高反光物件的深度视觉采集与抓取标注数据集,长期以来存在覆盖场景少、标注标准不统一的问题,成为小零件分拣、家用机器人拾取等场景研发的共性痛点。
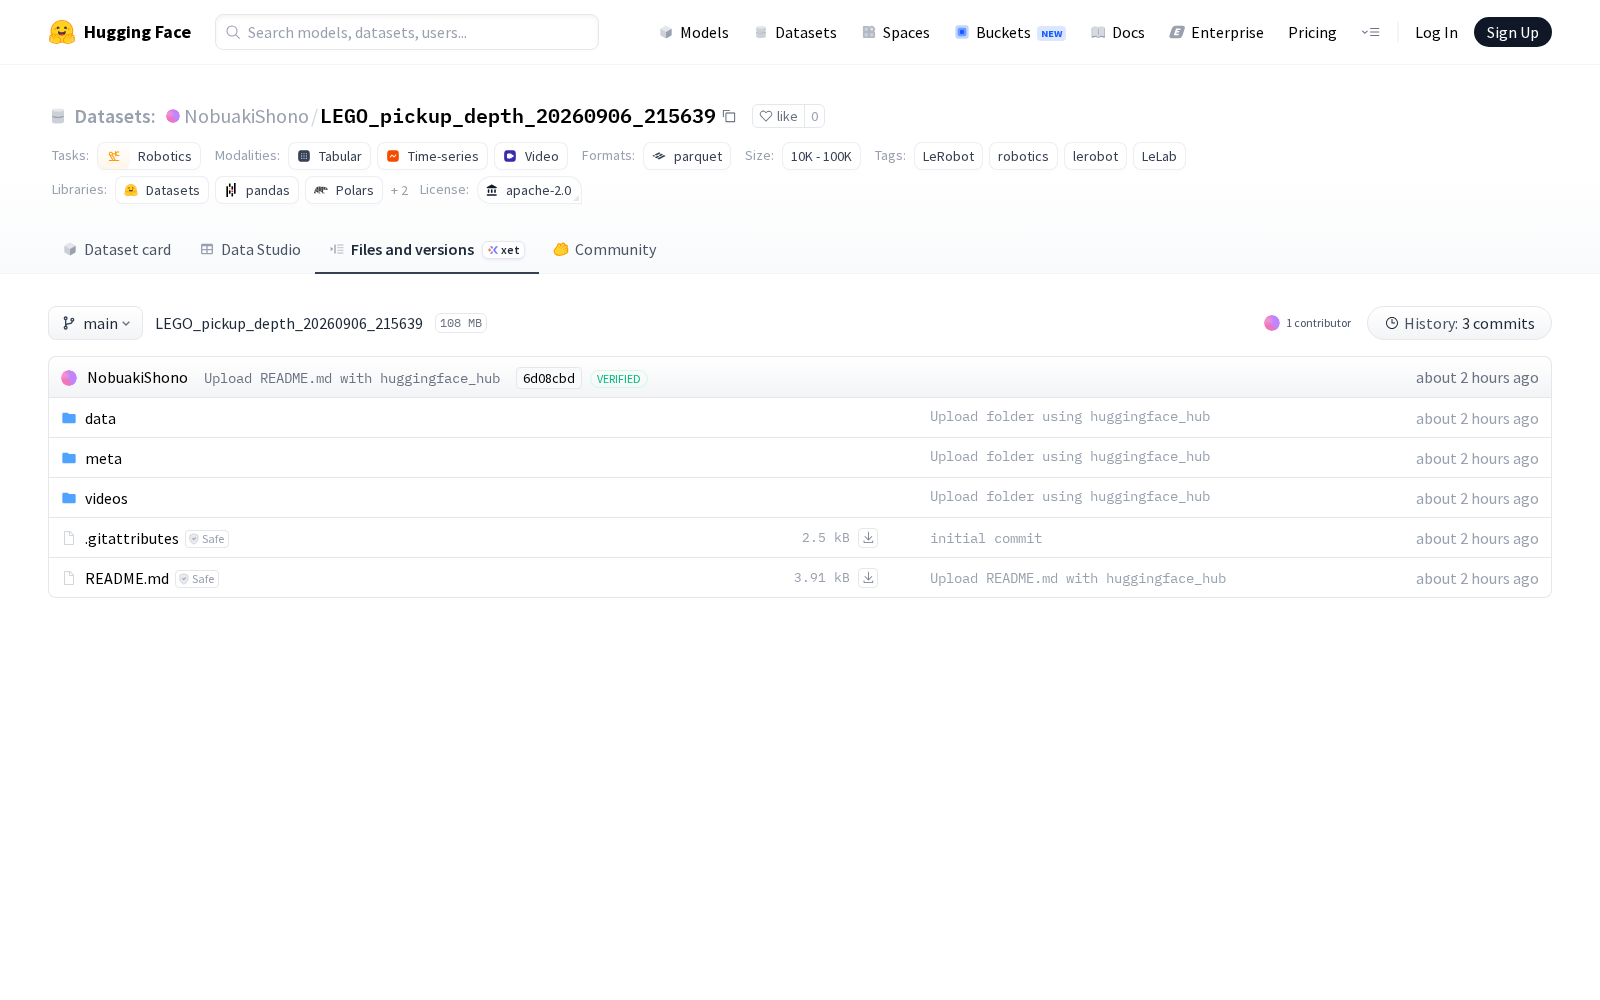
近日,开发者NobuakiShono正式发布名为LEGO_pickup_depth_20260906_215639的深度视觉专项数据集,该数据集于2026年9月6日率先上线全球知名AI开源社区HuggingFace,面向全球研发人员开放调用。据悉,本次发布的数据集基于Meta开源的LeRobot具身机器人研究框架生成,该框架专为机器人交互、视觉感知类训练数据的标准化生产打造,可实现采集数据的自动化标注,保障数据集的标注精度与场景一致性。查看LEGO_pickup_depth_20260906_215639
从公开信息来看,本次发布的数据集覆盖了不同型号乐高积木在多元光照、堆叠摆放、视角偏移等多种真实场景下的深度成像数据,同步配套了抓取点位坐标、深度参数、物件分类等多维度标注字段,可广泛适用于多类研发场景:在深度视觉领域,可用于小目标识别、反光物件深度估计算法的训练与效果验证,为工业零件检测、物流分拣识别等场景的算法研发提供数据支撑;在机器人抓取领域,可用于工业机械臂小部件分拣算法、家用服务机器人物件拾取功能、具身智能机器人复杂场景操作能力的预训练,大幅降低研发团队在真实场景中采集、标注数据的成本,缩短算法迭代周期。
作为数据要素市场中垂直场景的专项训练数据,本次乐高拾取深度数据集的开源,进一步丰富了全球具身智能领域的训练数据供给,为细分赛道的研发人员提供了标准化的基准测试数据源,对推动深度视觉、机器人抓取技术的落地普及具有积极作用。
Dataset card内容:
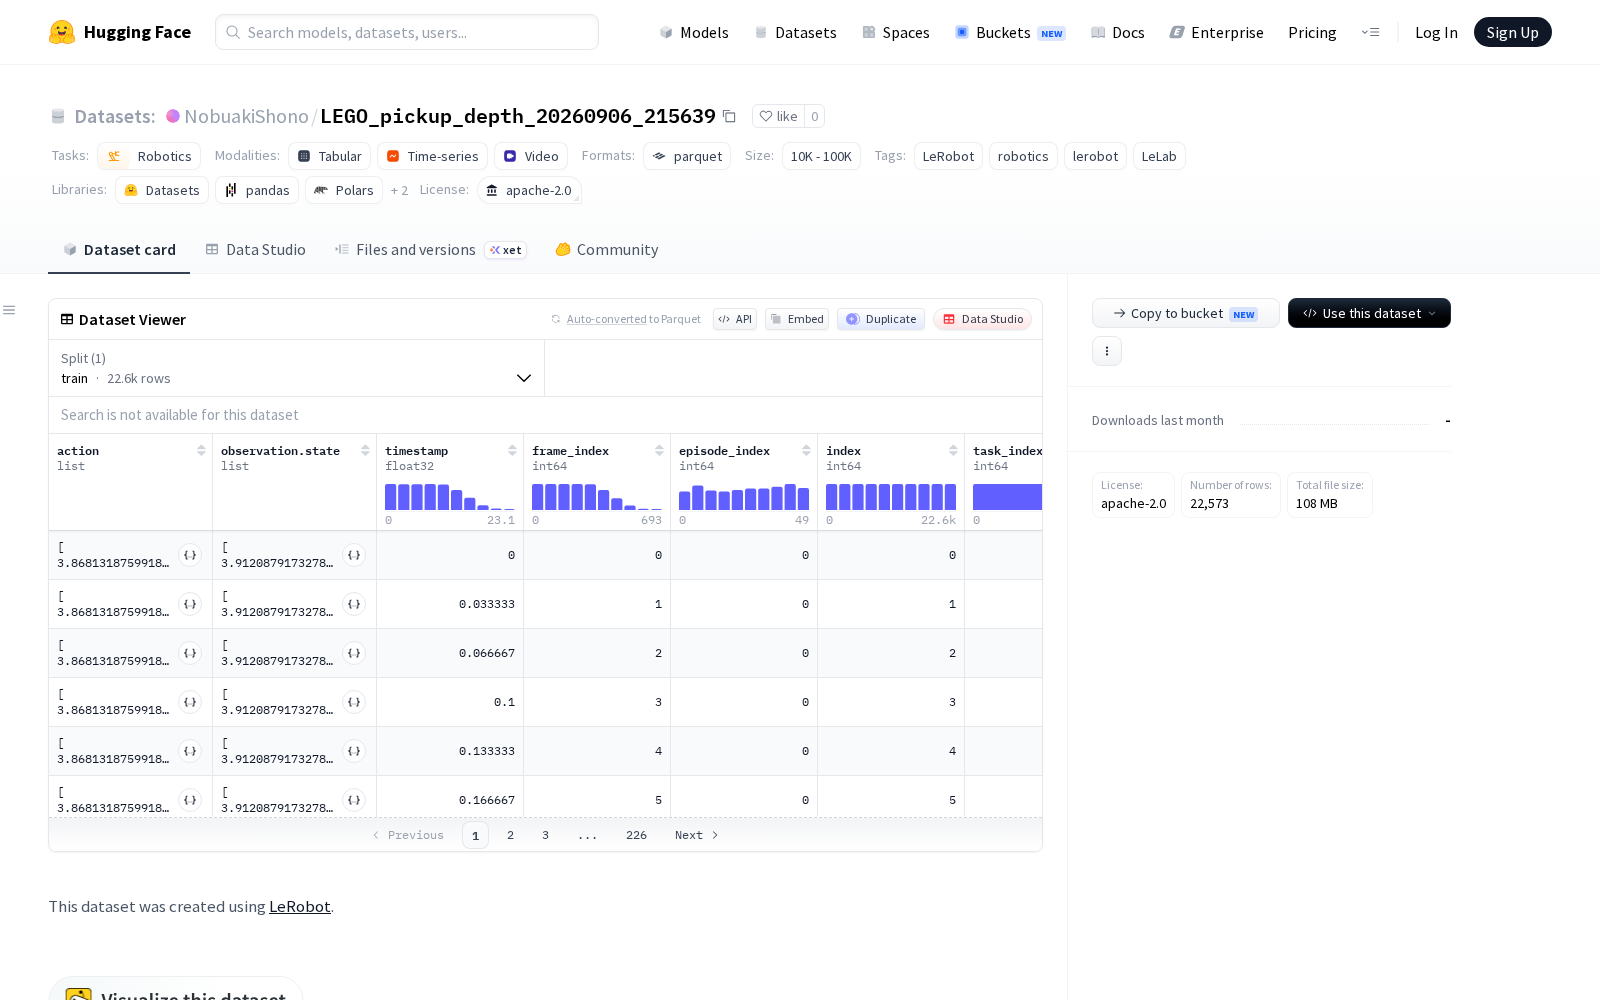
Files and versions内容: