

OriginFlow-AI首发origindata-preview-sample数据集 适配LeRobot格式支持机器人模仿学习等场景
当前具身智能产业正进入落地攻坚期,机器人的自主决策、精细操作能力已成为商业化落地的核心指标,而这类能力的训练高度依赖标注质量高、格式统一的多模态训练数据集。作为HuggingFace推出的机器人学习领域通用数据格式,LeRobot凭借标准化的结构定义、低适配成本的优势,已成为全球机器人研发团队广泛采用的主流数据规范,有效降低了跨机构数据共享、模型迁移的门槛。
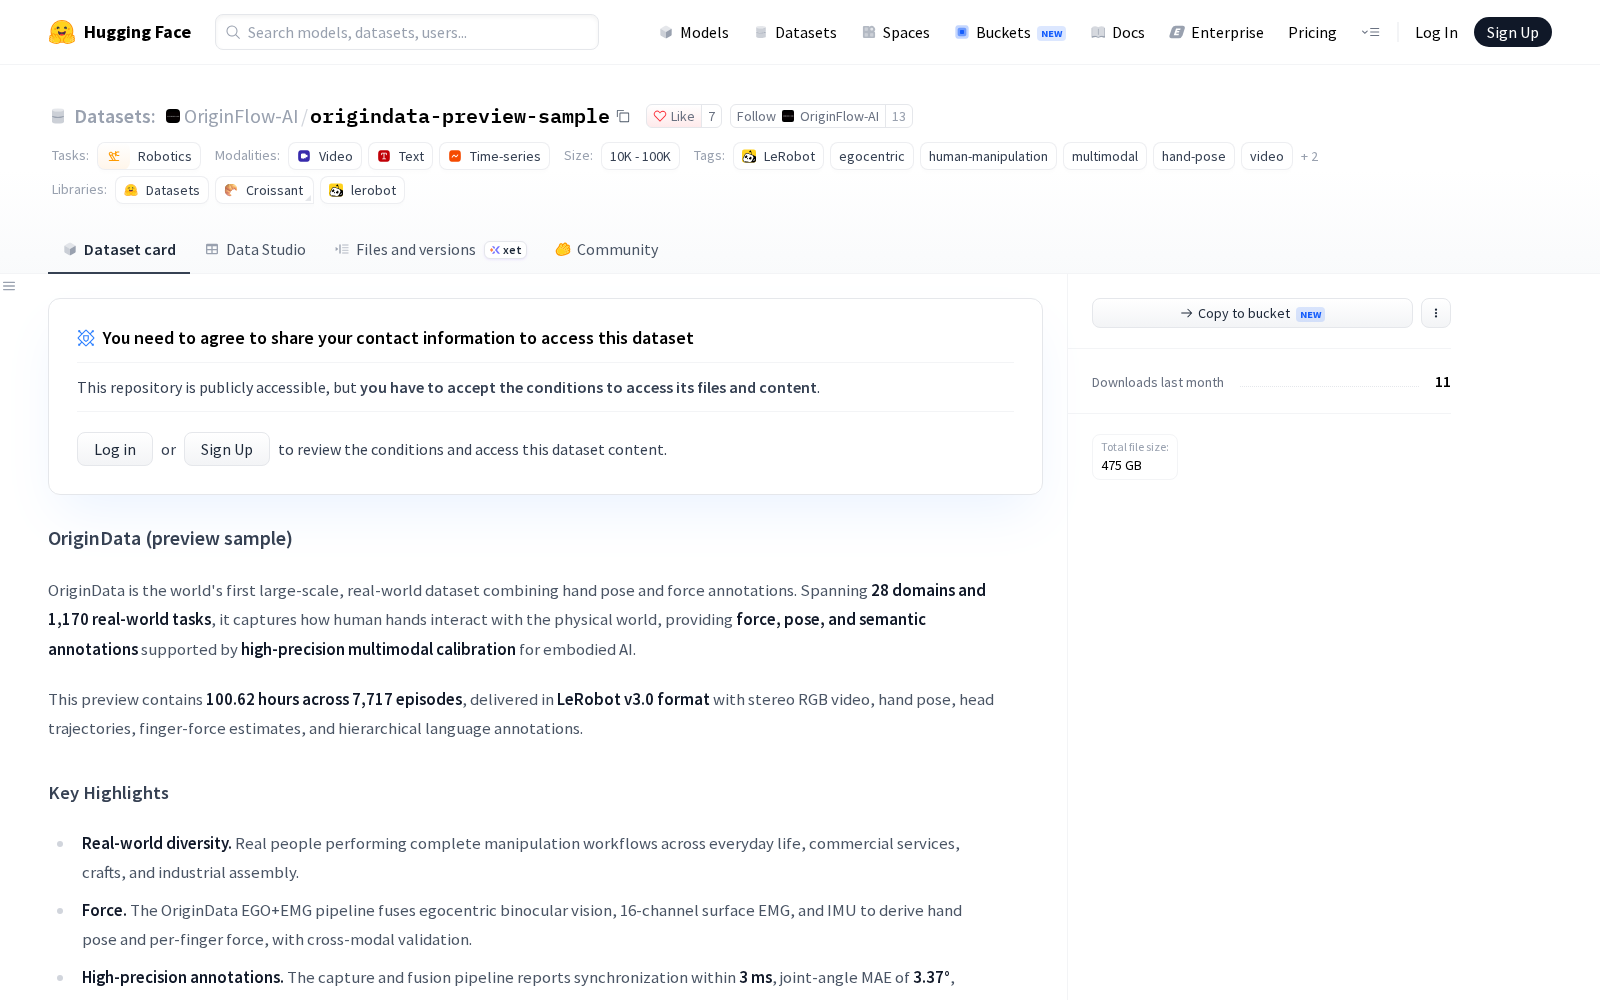
2026年9月30日,AI数据服务机构OriginFlow-AI正式在HuggingFace平台首发origindata-preview-sample数据集,该数据集是国内少数完全适配LeRobot格式的公开机器人领域专项数据集,主要面向机器人模仿学习、机器人操作两大核心研发场景提供数据支撑。
Dataset card内容:
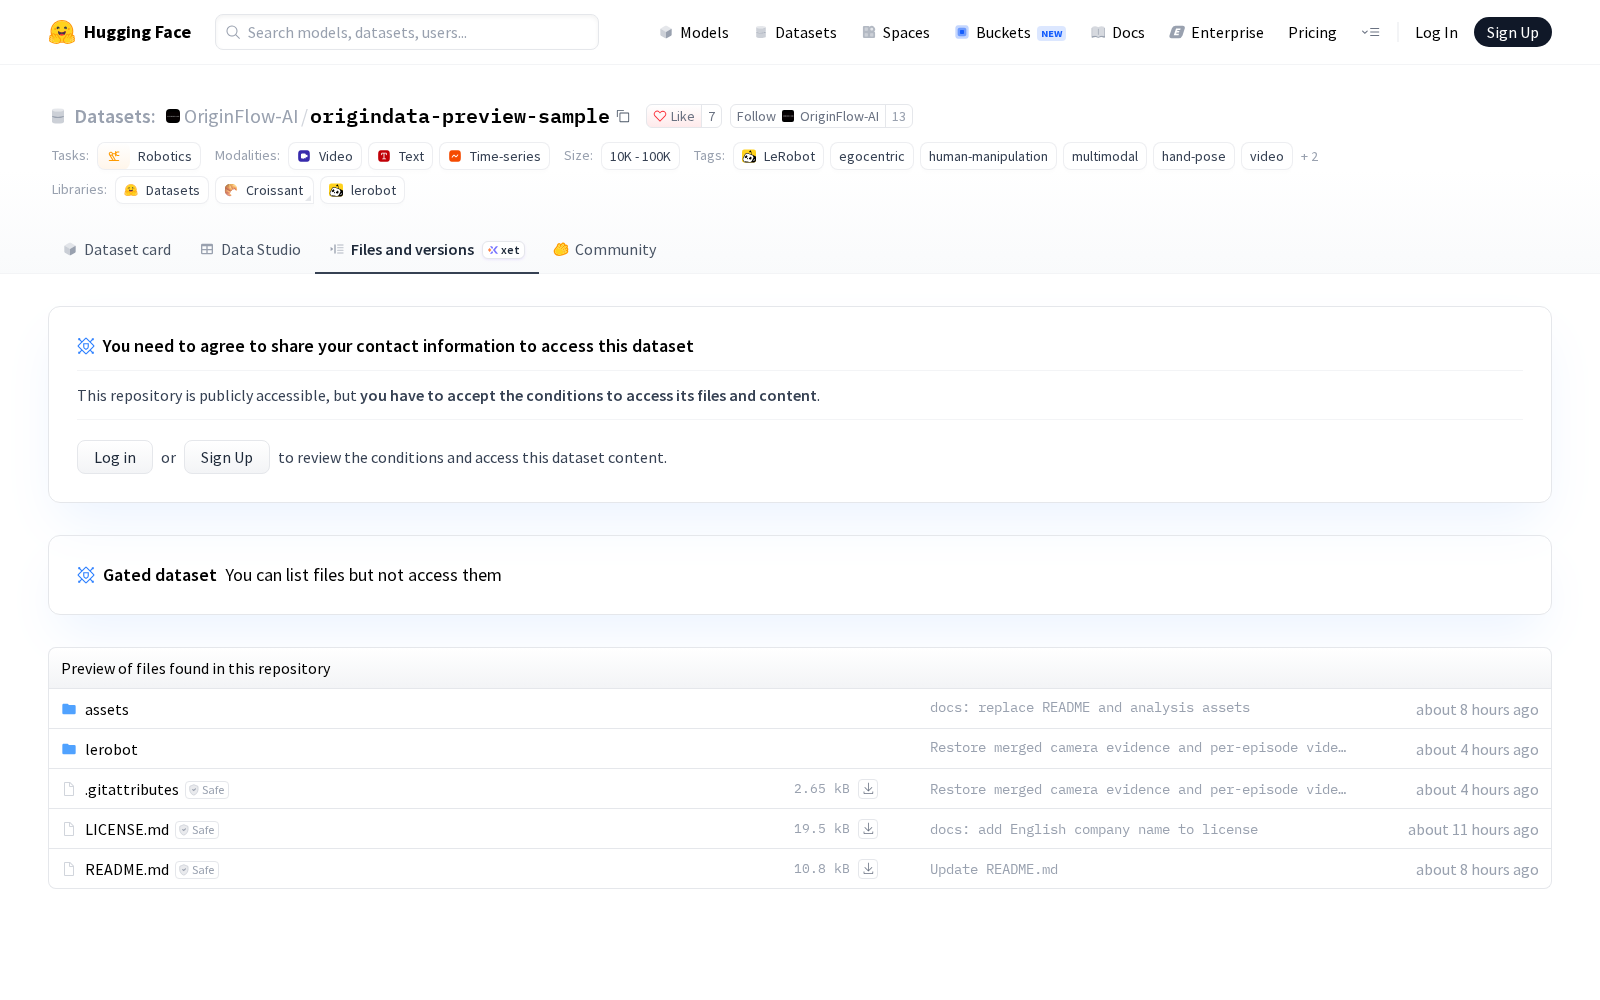
Files and versions内容:
从潜在应用场景来看,该类适配LeRobot格式的机器人操作数据集可覆盖工业、服务业、人形机器人研发等多个领域的训练需求:在工业生产场景中,可用于训练机械臂完成精密装配、物料分拣、焊点检测等标准化操作的模仿学习模型,缩短工业机器人的产线适配周期;在服务机器人场景中,可支撑物品递送、家居整理、特殊场景陪护等动作指令的响应模型训练,提升服务机器人的场景适配能力;在人形机器人研发领域,可用于步态模仿、手部精细操作、人机安全交互等核心能力的模型训练,加快人形机器人的通用化落地进程。
作为数字经济时代的核心生产要素,高质量AI训练数据的供给能力直接决定了人工智能产业的发展速度。当前全球具身智能赛道仍面临训练数据规模不足、格式不统一、标注质量参差不齐的普遍痛点,本次OriginFlow-AI发布的标准化公开数据集,不仅为广大中小研发团队降低了数据获取与适配成本,也为国内机器人领域训练数据集的标准化建设提供了可参考的实践样本,对推动具身智能产业研发效率提升、加快机器人智能化落地进程具有积极意义。



