endoard于HuggingFace首发grab_cup_3cam_skin数据集 覆盖机器人触觉感知等核心研发场景
当前,全球人形机器人、工业协作机器人赛道正处于技术落地的关键期,机器人抓取作为工业分拣、家庭服务、特种作业等场景的核心基础能力,其算法迭代高度依赖多场景、多模态的高质量标注数据集。但长期以来,公开领域同时覆盖多路视觉、高精度触觉、关节时序状态的标准化遥操作抓取数据集供给极为稀缺,成为制约机器人抓取泛化性、触觉感知能力提升的核心瓶颈之一。
近日,科技机构endoard正式对外发布grab_cup_3cam_skin多模态机器人抓取数据集,该数据集于2026年9月30日率先登陆HuggingFace平台面向全球开发者开放,核心应用于机器人抓取与触觉感知、多模态模仿学习两大研发方向。
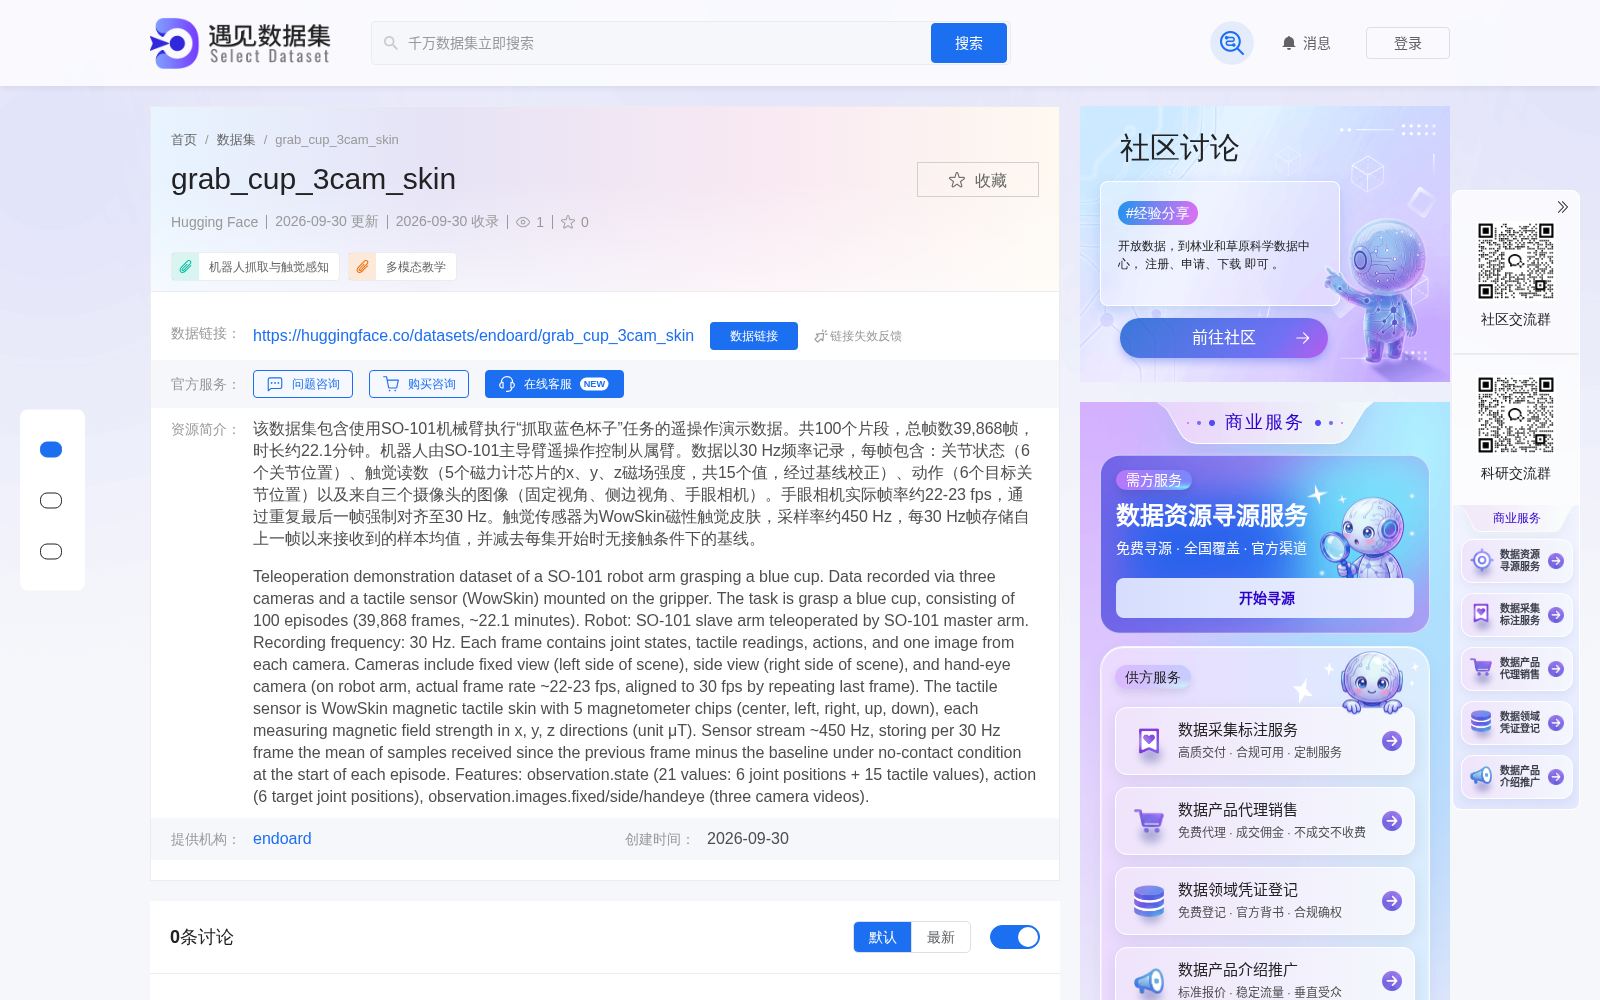
据公开信息显示,本次发布的数据集全部来自遥操作演示场景,由SO-101主导臂操控从属臂完成“抓取蓝色杯子”的标准化任务,全程通过三路不同视角的摄像头和安装在夹爪上的WowSkin磁性触觉传感器同步采集数据,累计收录100个演示片段,共39868帧数据,总时长约22.1分钟,所有数据对齐至30Hz的统一采样频率,每帧均包含关节状态、触觉读数、动作指令和对应摄像头图像的完整标注。
具体来看,视觉采集端覆盖固定左侧视角、右侧侧边视角、机械臂端手眼相机三个维度,实现从全局作业场景到末端执行器操作细节的全链路视觉记录,其中手眼相机原生帧率约22-23fps,通过重复最后一帧的方式完成30fps时序对齐,保障了三路视觉数据的同步性;触觉端采用的WowSkin磁性触觉皮肤搭载5个分别对应中心、上下左右位置的磁力计芯片,可同步采集x、y、z三个方向的磁场强度数据(单位μT),原生采样率达450Hz,经过无接触基线校准、均值降采样处理后对齐至30Hz时序,保障了触觉数据的精度和同步性。数据集每帧包含21维观测状态特征(6个关节位置+15个触觉读数)、6维动作特征(目标关节位置)以及三路同步的视频流,完全适配主流模仿学习算法、多模态感知模型的训练格式要求。
从行业应用价值来看,该数据集可广泛应用于多个机器人核心研发场景:一是机器人抓取策略研发,开发者可基于该数据集训练端到端的抓取算法,尤其是针对不同材质、形状物体的抓取力度控制策略,解决工业场景异形工件分拣、消费场景易碎物品拿取的实操痛点;二是多模态触觉感知技术研发,同步的视觉与高精度触觉数据可支撑视觉-触觉融合感知模型训练,实现抓取过程中的滑动检测、重量估算、材质识别等功能,大幅提升机器人抓取的成功率和场景泛化性;三是多模态模仿学习领域,标准化的遥操作演示数据可直接用于行为克隆、逆强化学习等算法训练,降低机器人复杂操作技能的学习成本,加快人形机器人通用操作能力的落地进程。
该数据集的发布,进一步丰富了公开领域多模态机器人操作数据的供给,为全球机器人研发团队、高校AI实验室降低了高成本多模态数据采集的门槛,对推动机器人抓取技术迭代、加快人形机器人和协作机器人的商业化落地具有积极意义。
Dataset card内容:
Files and versions内容: