fysical发布greenball_pool专项机器人数据集 为模仿学习、机械臂视觉伺服控制提供标准化训练支撑
当前具身智能产业正进入落地攻坚期,机器人操作技能的训练高度依赖高覆盖度、多模态同步标注的真实/仿真场景数据集,但面向机械臂专项操作任务的高性价比标准化数据集供给,一直是行业普遍面临的痛点。近日,fysical正式发布greenball_pool_225_v1_trimmed数据集,定向匹配机器人操作模仿学习、机械臂视觉伺服控制两大核心训练场景,填补了细分领域的数据集供给空白。
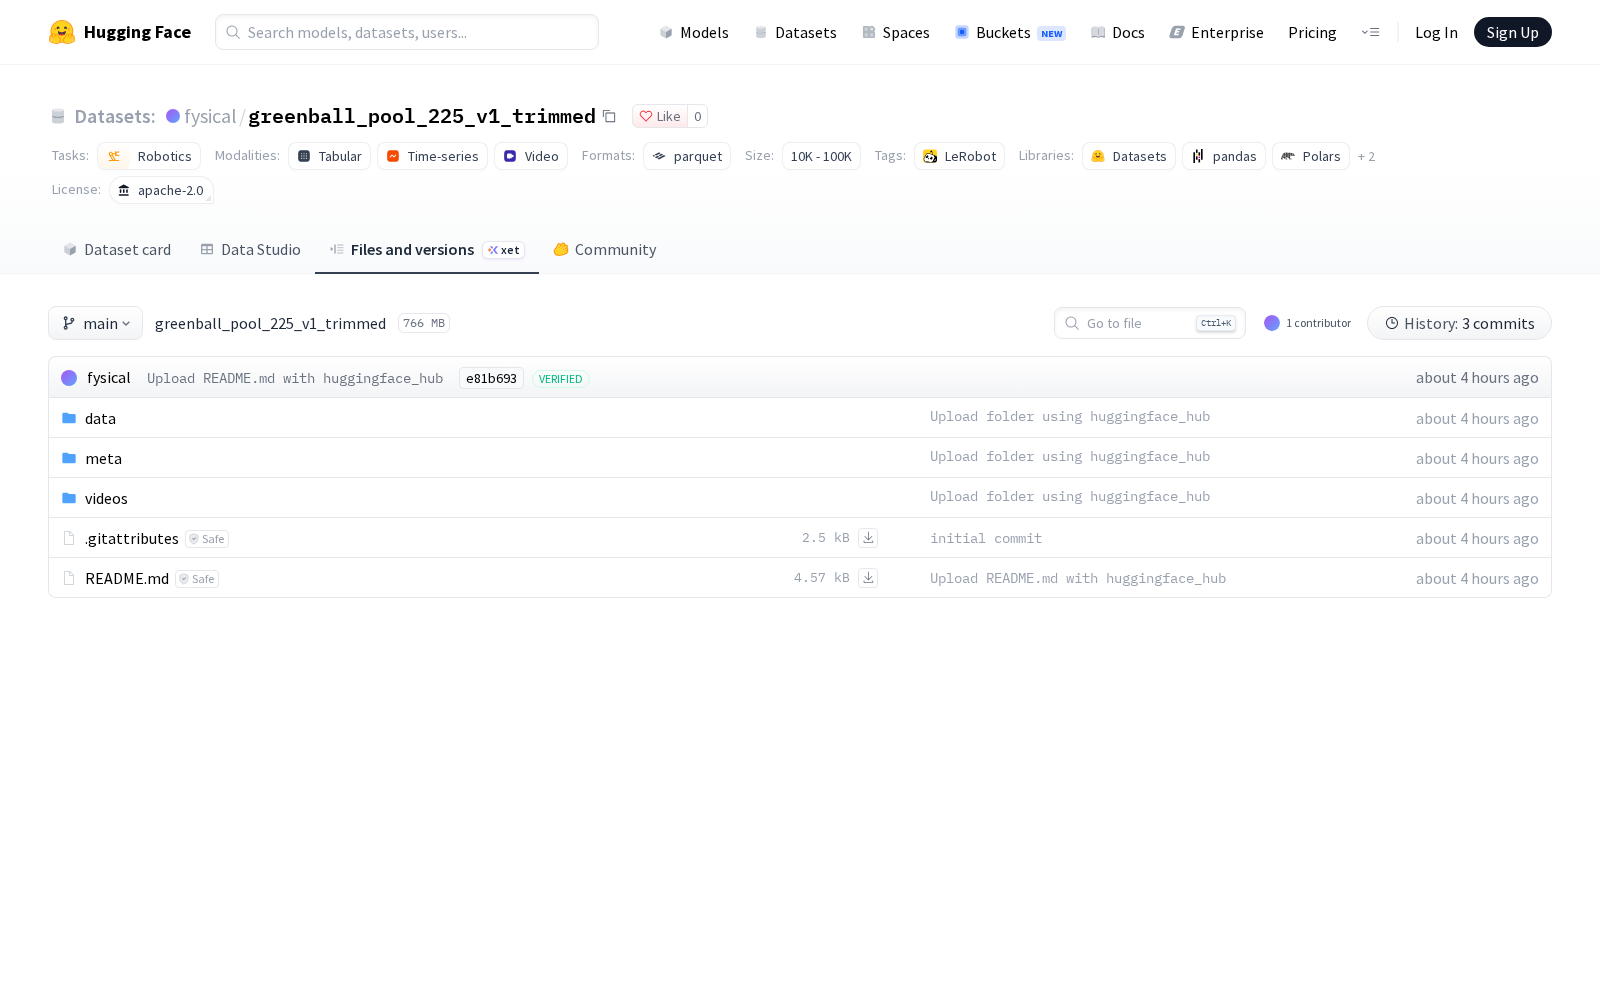
fysical本次发布的数据集greenball_pool_225_v1_trimmed,是一个由LeRobot创建的机器人仿真+真实操作混合数据集。数据集包含225个完整任务episodes,总共95,940帧(30 fps),全部由so_follower机器人执行单一标准化操作任务采集而来,数据同步性、标注标准一致性均达到行业领先水平。
从数据构成来看,该数据集的标注维度覆盖了机械臂操作训练的核心需求:每个episode完整记录有6维关节动作(shoulder_pan、shoulder_lift、elbow_flex、wrist_flex、wrist_roll、gripper位置)和对应的状态观测值,开发者可直接调用该部分数据进行机械臂动作控制模型的端到端训练,无需额外投入成本进行关节参数标注。同时,数据集同步提供来自前置全局摄像头和腕部第一视角摄像头的两个视角视频(分辨率为640x480,AV1编码),高压缩比的编码格式在保证画面清晰度的前提下,大幅降低了数据加载的算力消耗。
从应用场景来看,该数据集的双视角视觉数据+同步关节标注的结构,可直接适配两类核心研发需求:一是机器人操作模仿学习场景,研发团队可基于标准化的操作序列数据,训练机器人从视觉输入中直接复现操作动作,降低技能迁移的门槛;二是机械臂视觉伺服控制场景,基于全局+腕部的双视角视觉反馈,可训练机器人动态调整操作路径,适配非结构化的复杂操作环境。未来相关技术可广泛应用于工业分拣、精密装配、服务机器人物品搬运等多个商用场景。
该数据集遵循Apache-2.0许可证,所有数据均可免费用于学术研究、模型训练、商业产品开发等场景,无需额外授权,大幅降低了中小研发团队的准入门槛。同时,该数据集也可作为机械臂操作模型的通用基准测试集,方便不同团队的研发效果横向对比,推动行业技术标准的统一。
查看greenball_pool_225_v1_trimmed
Dataset card内容:
Files and versions内容: