Fysical上线机器人扩散策略专用数据集 首发HuggingFace赋能具身智能模仿学习研发
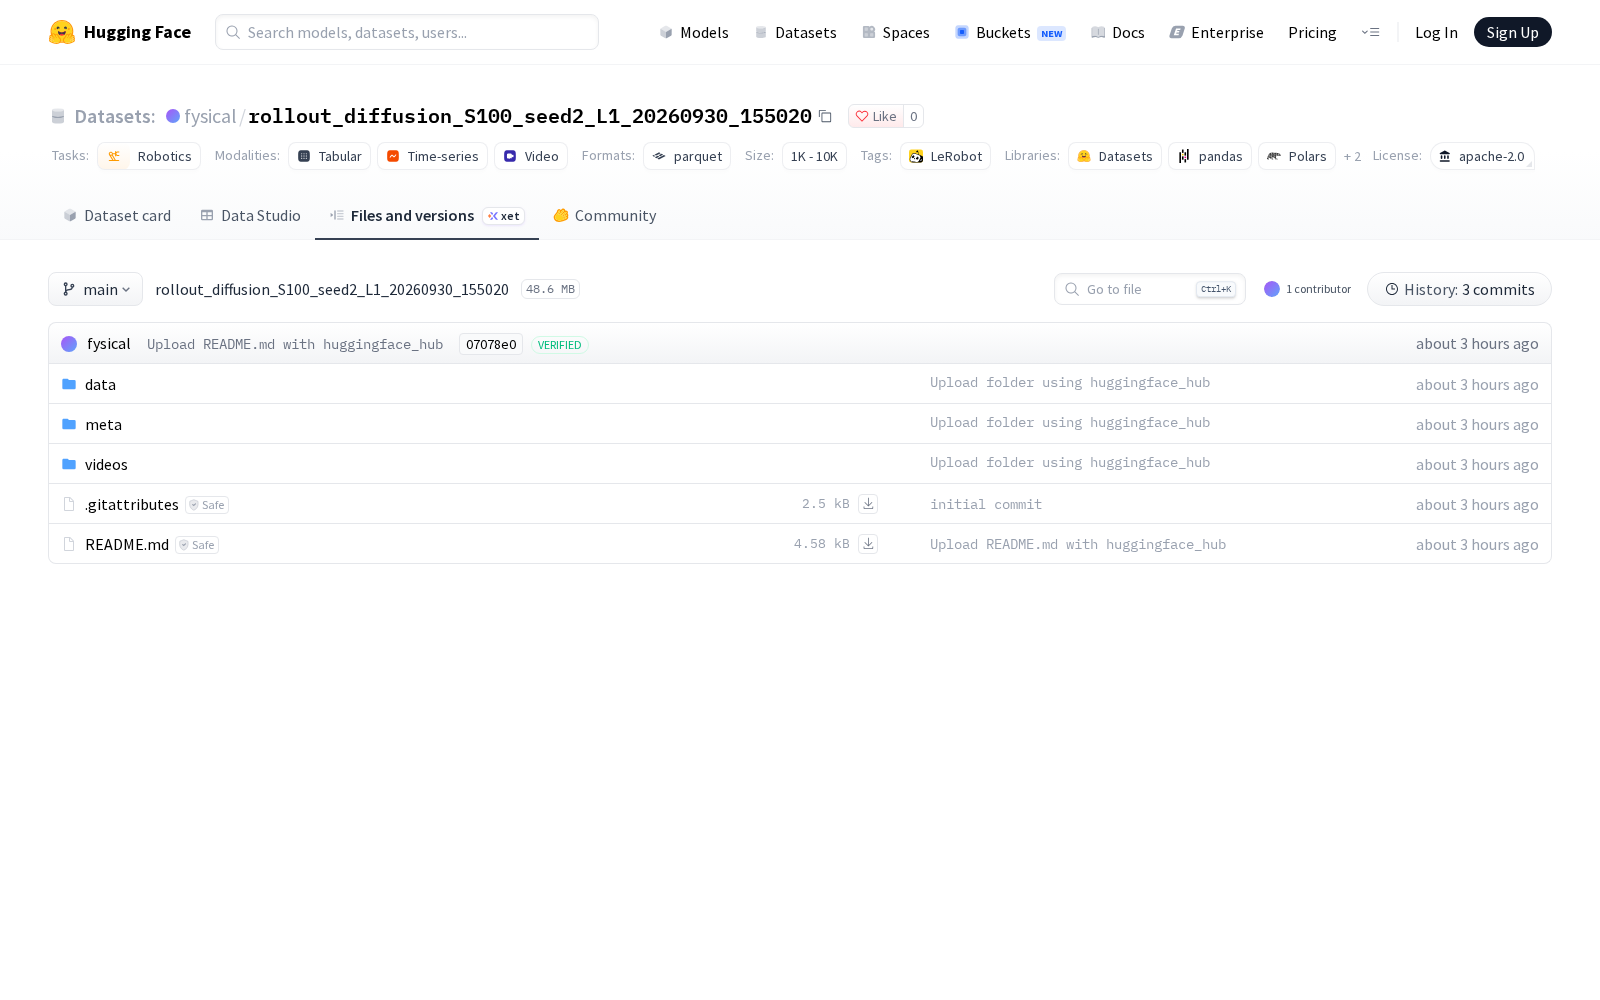
随着具身智能产业进入快速落地期,高质量的真实机器人交互标注数据集已成为行业稀缺的核心研发要素——多数中小研发团队不具备专业机器人硬件采购与长期数据采集能力,开源结构化数据集的供给水平直接决定了行业整体的研发效率。9月30日,AI研究机构Fysical正式上线rollout_diffusion_S100_seed2_L1_20260930_155020机器人专用数据集,该数据集首发于HuggingFace平台,专为机器人模仿学习、扩散策略rollout方向的研究打造。
本次发布的数据集采用HuggingFace旗下开源机器人学习工具栈LeRobot创建,采集自so_follower机器人的真实操作过程,共包含10个完整任务序列(episode),累计6900帧标注数据。每个任务序列均包含两大核心标注维度:其一是机器人本体的运动数据,覆盖shoulder_pan、shoulder_lift、elbow_flex、wrist_flex、wrist_roll、gripper共6维关节动作指令,以及对应的6维关节状态实时观测数据,可直接用于机器人动作生成算法的训练与验证;其二是多视角视觉数据,包含机器人前置全局摄像头、腕部末端执行器摄像头两路视频流,分辨率均为480x640、帧率30fps,采用业界高效AV1编码格式,在不损失画面精度的前提下大幅降低存储与传输成本,方便全球研发者快速获取使用。此外数据集还配套了完整的时间戳、帧索引、episode索引、任务索引等元数据,可满足算法训练过程中的时序对齐需求,保障研究成果的可复现性。
从应用价值来看,该数据集可广泛覆盖具身智能领域多个核心研究方向:可用于基于视觉的机器人操作算法研发,支撑抓取、搬运、精密装配等工业场景的动作模型预训练;可用于模仿学习领域的行为克隆、逆强化学习等算法训练,缓解机器人学习人类操作逻辑的数据饥渴问题;也可用于当前热门的扩散策略rollout相关研究,验证扩散模型生成机器人连续动作的泛化性与稳定性。
作为面向垂直场景的专用开源数据集,本次Fysical发布的产品进一步丰富了全球机器人学习数据集生态,为数据要素在具身智能领域的落地应用提供了新的供给样本,对于推动行业开源协作、降低中小团队研发门槛具有积极作用。
查看rollout_diffusion_S100_seed2_L1_20260930_155020
Dataset card内容:
Files and versions内容: