

IndiaTechTeamSL2发布tictactoe-v2_1标准化机器人数据集 适配LeRobot格式 覆盖棋类交互与具身AI训练场景
随着具身智能产业进入快速落地期,机器人操作学习领域对垂直场景、标准化格式的训练数据集需求持续攀升。作为HuggingFace面向机器人学习领域推出的统一数据格式规范,LeRobot旨在打破不同机器人平台、不同研发团队之间的数据格式壁垒,减少训练前的数据预处理工作量,提升数据集的跨平台复用率,目前已成为全球机器人研发领域的主流数据标准之一。2026年9月30日,印度科技团队IndiaTechTeamSL2正式对外发布tictactoe-v2_1数据集,正是适配LeRobot格式的垂直场景专项训练数据,填补了井字棋低复杂度交互场景下的机器人操作数据供给空白。
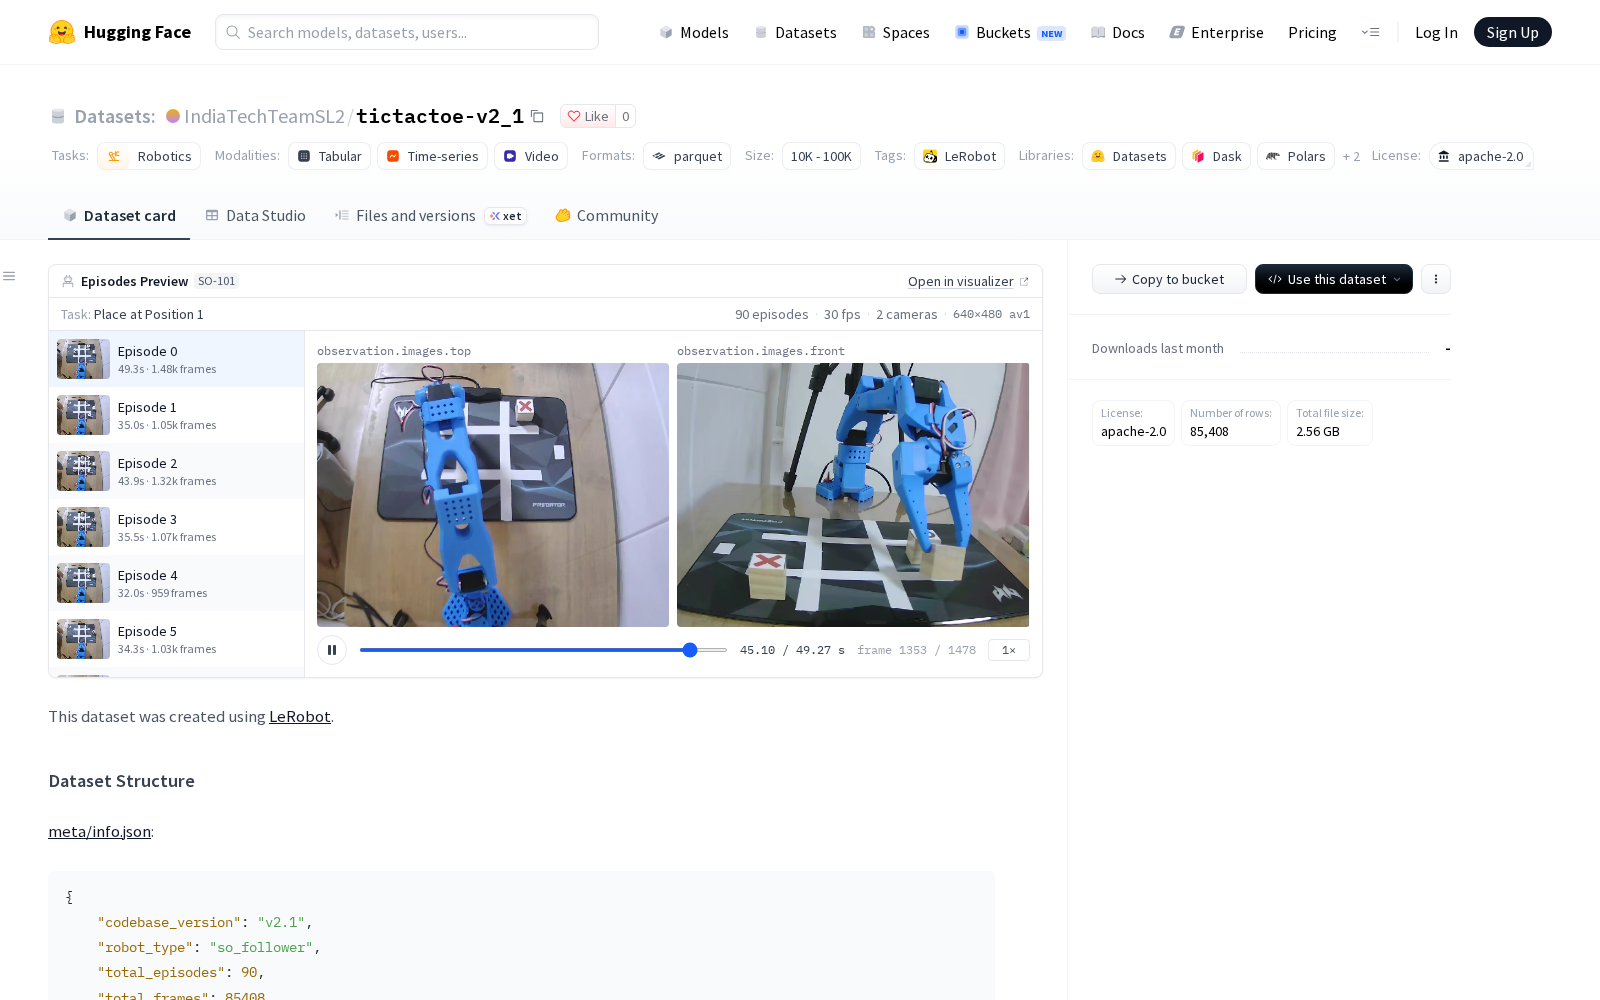
IndiaTechTeamSL2本次发布的数据集tictactoe-v2_1,该数据集为HuggingFace LeRobot格式机器人数据集。
Dataset card内容:
Files and versions内容:
从应用场景来看,tictactoe-v2_1数据集覆盖了井字棋交互场景下的机器人视觉识别、决策判断、动作执行全链路数据,可广泛应用于多个研发方向:一是井字棋博弈AI的逻辑训练,尤其是面向人机交互场景的动态博弈策略优化,可用于教育类益智AI产品的功能开发;二是机器人精细操作训练,包括机械臂落子精度控制、已有棋子避让的路径规划、接触力控制等入门级机器人操作算法的验证;三是多模态具身AI的全链路训练,开发者可基于该数据集同步训练视觉识别模块(棋盘状态、棋子位置识别)、决策模块(落子位置判断)、执行模块(机械臂操作),快速搭建原型验证系统。此外,由于该数据集适配LeRobot格式,可直接对接HuggingFace生态内的各类机器人预训练模型,大幅降低中小研发团队的数据集适配成本,对于推动低门槛具身智能研发、丰富垂直场景训练数据供给具有积极意义,也为全球机器人学习领域的开源数据生态建设提供了新的补充。



