

saschaerf发布机械臂多模态数据集 首发HuggingFace支撑机器人模仿学习研发
当前具身智能已成为全球人工智能领域的核心赛道之一,模仿学习作为机械臂技能习得的主流技术路径,对同步覆盖动作、感知维度的高质量标注数据集需求持续攀升,轻量化、标准化的开放数据集,更是中小研发团队、入门开发者降低研发门槛的核心刚需。
2026年10月1日,开源贡献者saschaerf正式发布record-test_20261001_162348数据集,并首发于全球最大的AI开源社区HuggingFace,面向机器人研发领域开放使用。
本次发布的数据集基于HuggingFace旗下机器人学习开源工具栈LeRobot创建,该工具栈专门面向机器人数据集采集、模型训练、部署全流程优化,已经成为全球机器人开发者搭建模仿学习系统的主流工具选择。数据集具体包含so_follower型号机械臂的6个自由度全量动作与实时状态数据,同步配套前视摄像头采集的480×640分辨率、30fps高清视频流,实现了机械臂执行动作与环境感知数据的时间戳完全对齐。整个数据集包含1个完整任务episode,共计594帧标注数据,参数设置完全匹配机器人模仿学习任务的训练要求。
从应用场景来看,该轻量化数据集可覆盖多个研发场景需求:一是可用于机械臂基础操作算法的快速验证,包括抓取、搬运、精细装配等典型工业、服务业场景的模仿学习模型训练;二是可支撑多模态机器人感知-动作对齐算法的测试,帮助开发者优化视觉输入与机械臂动作输出的匹配精度;三是可作为入门级教学素材,帮助机器人领域的学习者快速跑通模仿学习全流程,降低学习成本。
Dataset card内容:
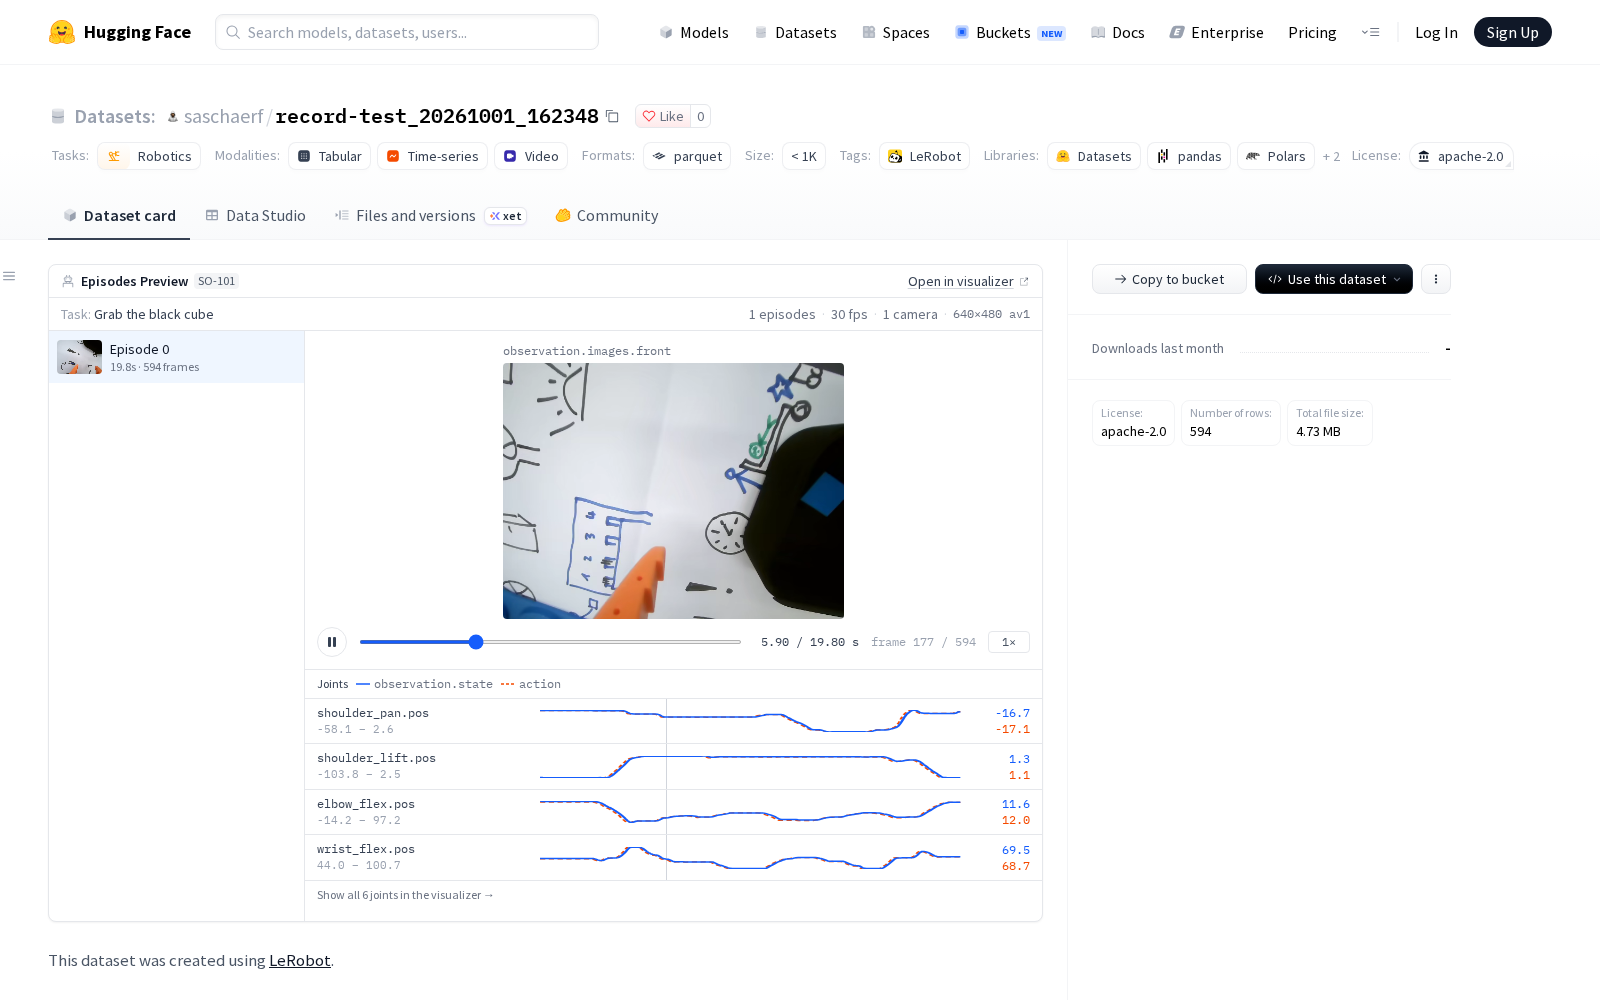
Files and versions内容:
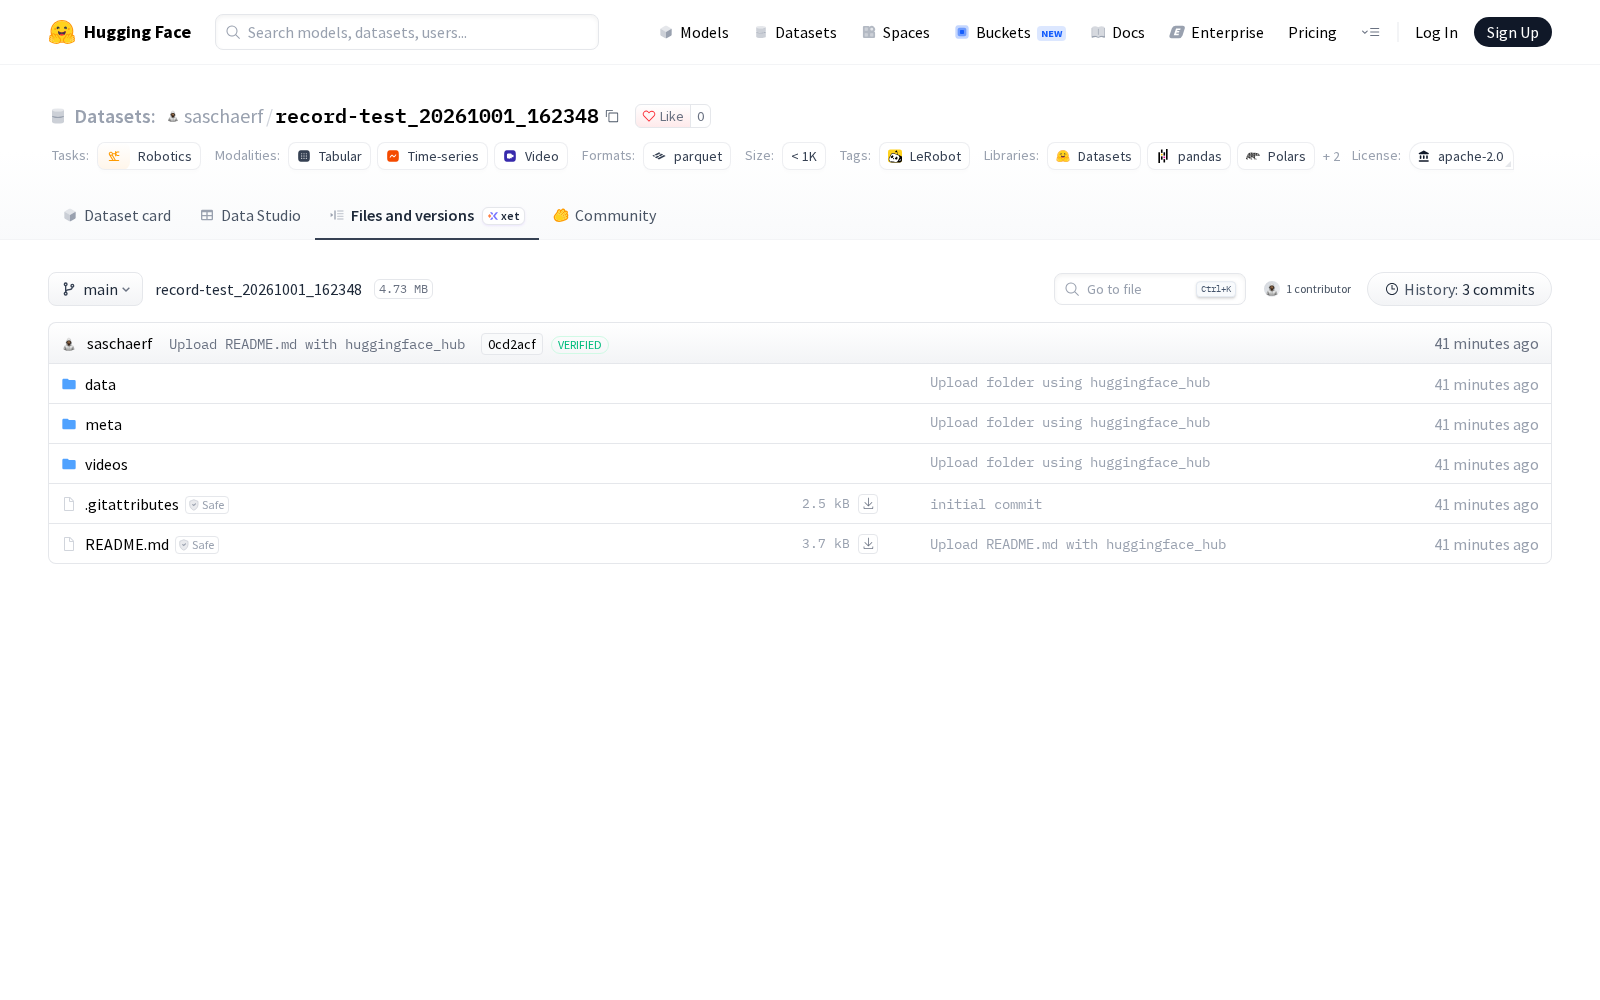
从数据要素行业发展的角度来看,垂直领域专用数据集的开放共享,是推动AI技术落地的核心基础设施。本次机械臂多模态数据集的发布,进一步丰富了机器人领域的开源数据供给,不仅为中小研发团队降低了数据采集成本,也为后续机器人模仿学习数据集的标准化建设提供了参考样本,对加速具身智能技术的落地普及具有积极意义。



