开发者Aaronng456公开careattrs_charger机器人操作数据集 赋能具身智能模仿学习研发
当前,具身智能已成为全球人工智能领域的核心研发方向,而高质量、标注完善的实机操作数据集,是制约机器人操作学习、模仿学习技术落地的核心瓶颈之一——对于多数中小研发团队、高校实验室而言,实机数据采集需要投入高额的硬件成本、人力成本,且多模态数据标注的对齐难度较高,开源垂直场景数据集因此成为行业普遍需求的公共创新资源。近日,开发者Aaronng456正式对外发布careattrs_charger机器人操作数据集,该数据集于2026年10月1日首发上线HuggingFace平台,定向面向机器人操作学习、模仿学习领域开放使用。
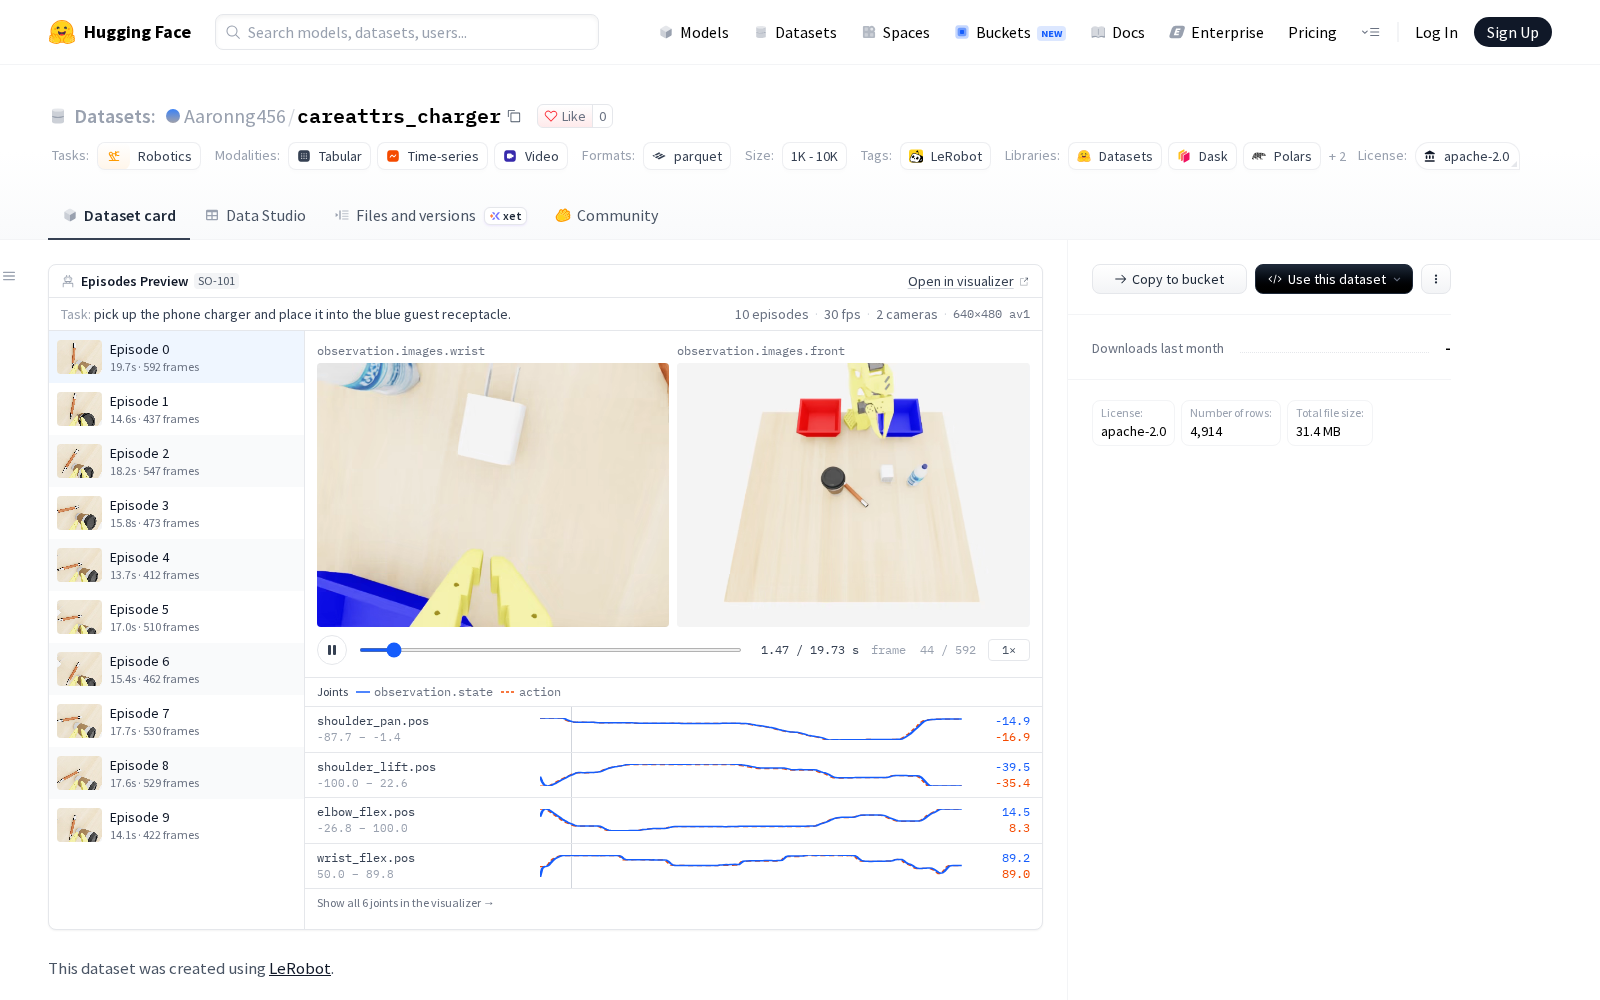
据了解,该数据集基于HuggingFace推出的LeRobot机器人学习开源框架创建,全部数据通过so101_follower机器人实机采集完成,共包含10个训练episodes(片段),累计4914帧有效标注数据。数据维度覆盖机器人操作全链路需求:核心数据包含6维动作与状态参数,分别对应机器人shoulder_pan(肩平移关节)、shoulder_lift(肩抬升关节)、elbow_flex(肘屈曲关节)、wrist_flex(腕屈曲关节)、wrist_roll(腕旋转关节)、gripper(夹爪)六大核心关节的实时位置数据;感知层同步收录两个视角的视频流数据,分别为手腕搭载的第一视角摄像头、机身前方的全局视角摄像头,视频参数为640x480分辨率、30fps帧率,能够完整还原操作过程中的全局与局部视觉信息;此外数据集还配套完整的时间戳、帧索引、episode索引等元数据,实现了关节运动数据、视觉数据与时序标签的一一精准对齐,可直接适配多数端到端模仿学习模型的训练要求。本次公开的数据集聚焦单一垂直操作任务,所有样本均专为训练场景设计,无冗余测试数据,开发者可直接调用开展相关训练工作。
从应用价值来看,careattrs_charger数据集可覆盖多个典型研发场景:一是可用于机器人精细操作的模仿学习训练,尤其是需要多视角视觉反馈与关节力矩协同的小范围精准动作训练;二是可支撑多模态融合的机器人控制模型研发,开发者可基于匹配的视觉与关节数据,训练视觉输入到动作输出的端到端控制模型;三是可作为小样本学习算法的验证基底,该数据集的样本规模适中,适合开展小样本下机器人操作泛化能力的相关测试。对于缺乏实机数据采集条件的研发主体而言,该开源数据集能够大幅降低研发前期的数据采集成本,加快算法迭代效率。当前AI开源生态的完善已经成为数字经济创新的核心支撑,垂直场景高质量训练数据集的公开,不仅能够降低具身智能领域的创新门槛,也将推动机器人操作学习领域的技术普惠与快速迭代。
Dataset card内容:
Files and versions内容: