

OlenaG开源chesster_v1机器人操作数据集 支撑模仿学习/机械臂研发落地
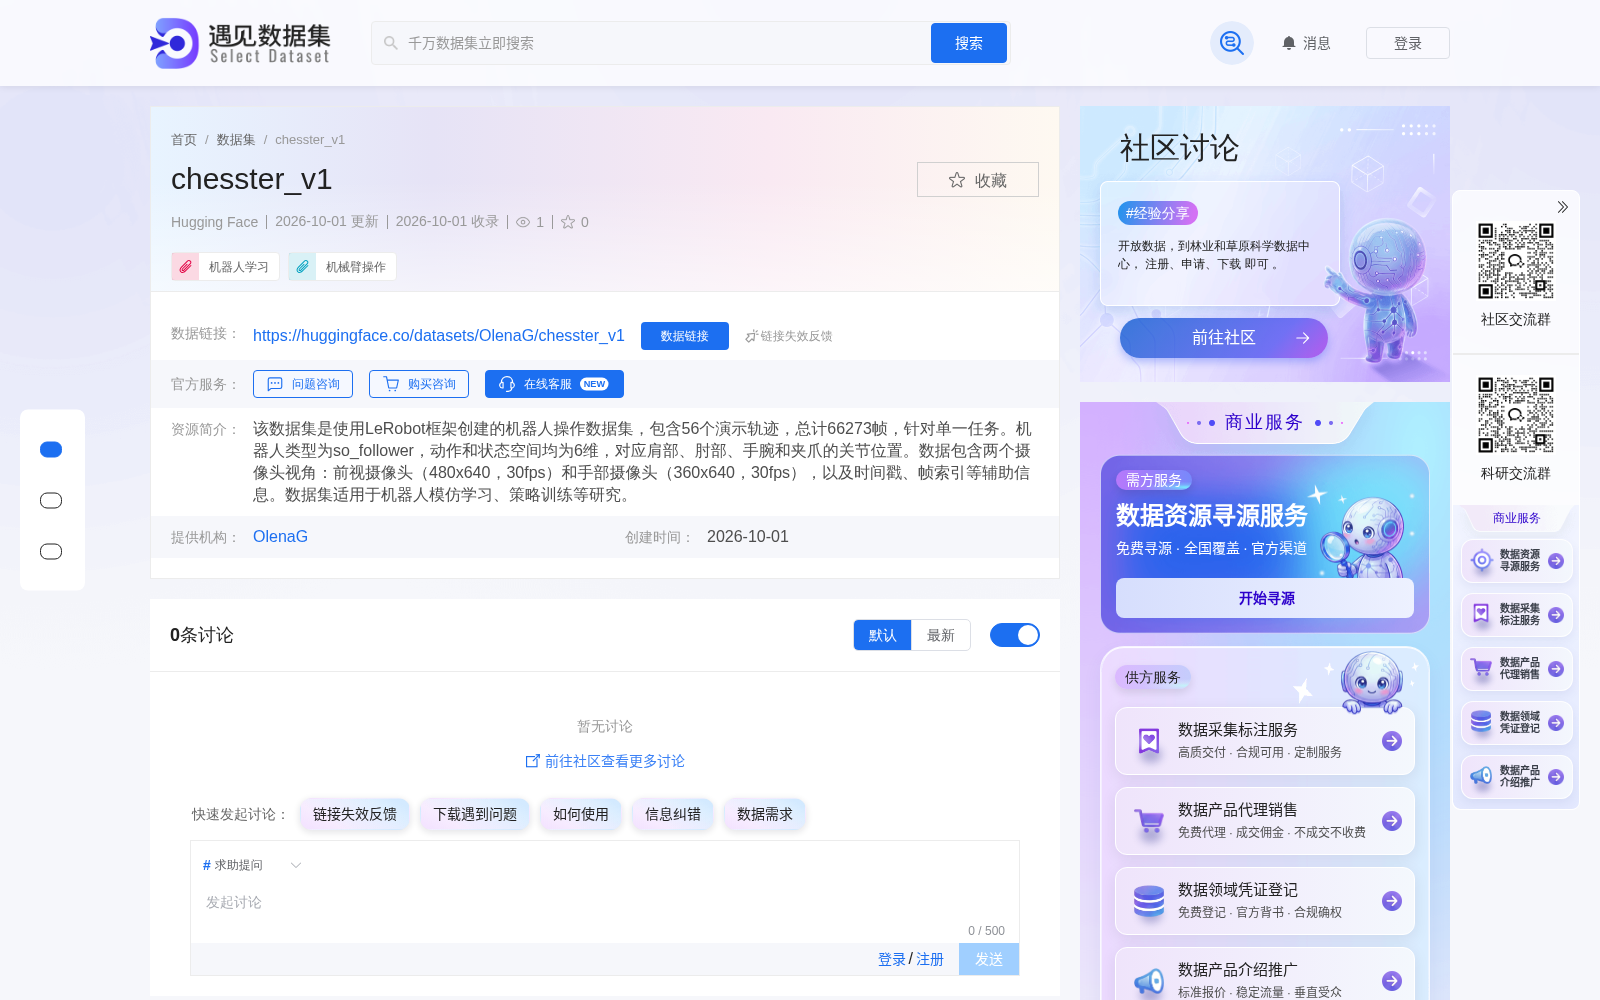
当前,工业机械臂、协作机器人等智能设备的商业化落地进程不断加快,但面向实机操作场景的高质量标注训练数据供给不足,始终是制约机器人模仿学习、小样本操作策略研发的核心痛点之一:仿真生成的训练数据与真实物理场景存在明显域差,落地适配难度高;而自研实机数据采集体系的成本高、周期长,大量中小研发团队难以负担。2026年10月1日,AI数据集研发团队OlenaG正式在全球知名AI开源社区HuggingFace上线chesster_v1专用机器人操作数据集,该数据集也是目前少数基于LeRobot开源机器人学习框架构建的实采数据集,重点面向机器人模仿学习、实机操作策略训练等前沿研究方向。
据公开信息显示,chesster_v1数据集全部采集自so_follower类型机械臂的标准化单一操作任务,总共收录56条完整演示轨迹,累计66273帧有效标注数据,动作和状态空间均为6维,完整覆盖机械臂肩部、肘部、手腕、夹爪的全关节位置参数,避免了传统数据集关节参数不全导致的训练偏差。为匹配多模态模型训练需求,该数据集同步配置双视角视觉采集设备:前视摄像头分辨率为480x640、帧率30fps,可全局覆盖操作场景的环境、障碍物、目标物体位置等信息;手部摄像头分辨率为360x640、帧率30fps,可近距离捕捉夹爪与操作物体的接触细节、受力形变等特征,所有视觉数据与关节运动数据均配套了时间戳、帧索引等对齐辅助信息,解决了多模态训练数据时间错位的常见问题。
当前该数据集已面向全球研发人员开放下载,适用于机器人模仿学习、操作策略训练、Sim2Real(仿真到实机迁移)验证等多个研究场景。查看chesster_v1
Dataset card内容:
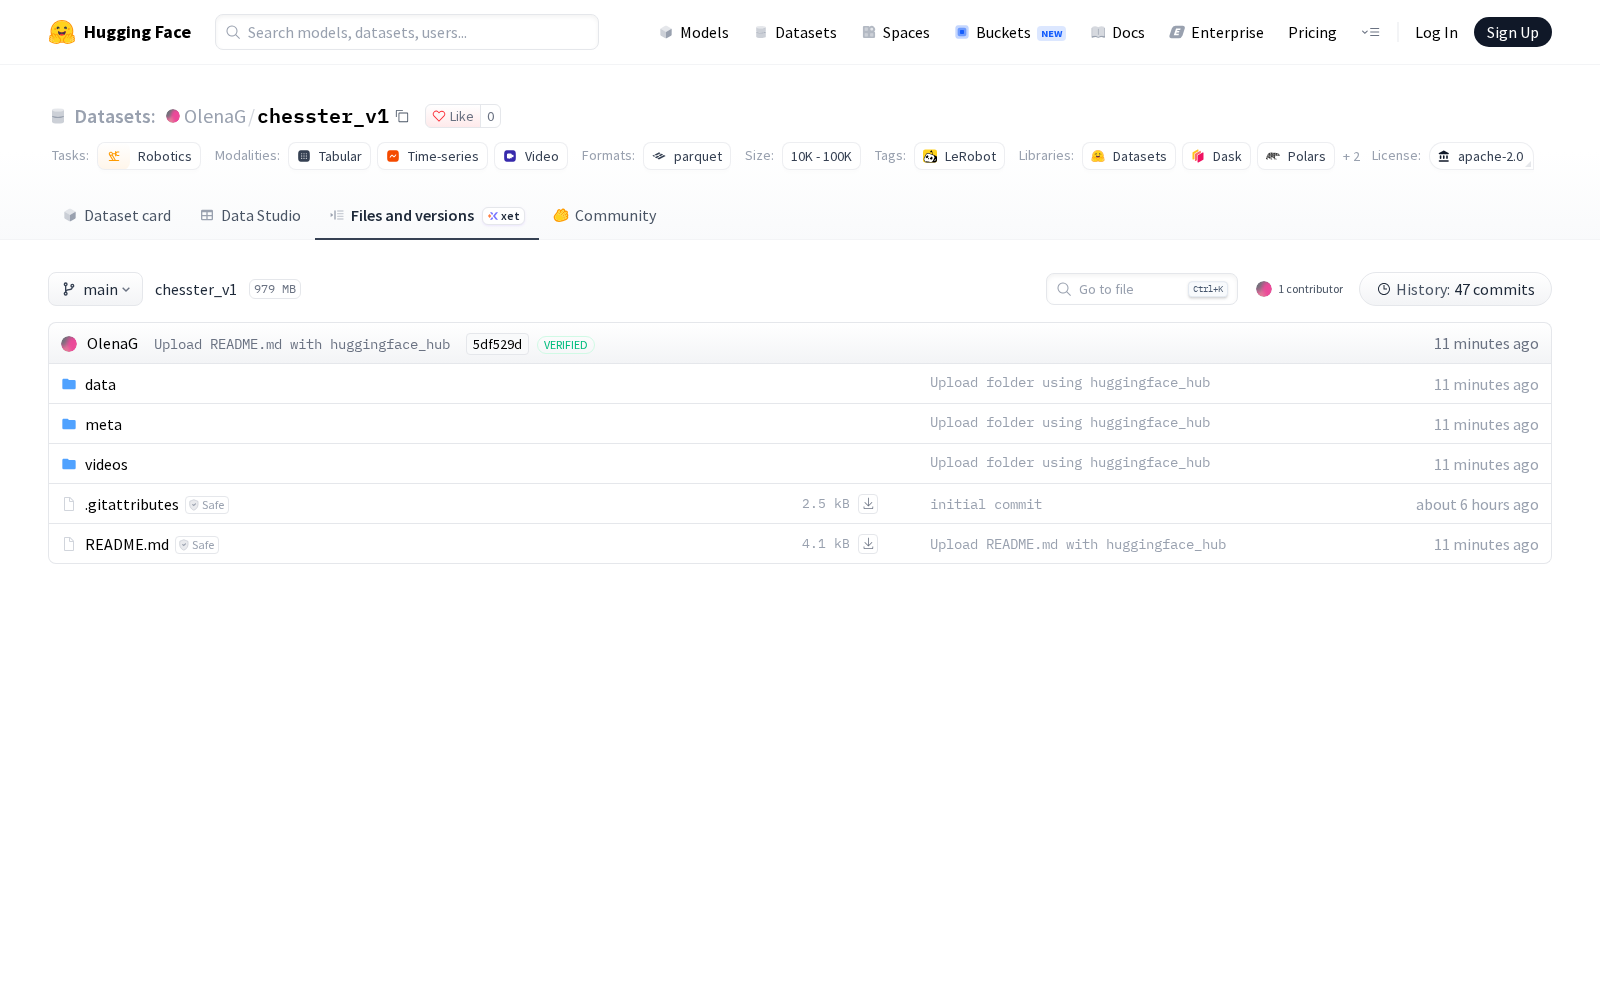
Files and versions内容:
从行业应用来看,chesster_v1数据集的落地将为多个机器人研发场景降本提效:在模仿学习领域,研发团队可直接基于标注完成的标准化轨迹训练端到端操作策略,无需从零搭建实机数据采集环境,大幅降低研发门槛;在工业机械臂小样本训练场景,该数据集的全参数标注可作为预训练基底,帮助模型快速适配3C装配、精密分拣、实验室样品操作等细分任务,缩短模型落地周期;在前沿研究领域,该数据集也可作为统一的测评基准,验证不同机器人学习算法的实机表现。 作为数据要素市场中垂直领域专用训练数据的典型供给,chesster_v1的开源不仅补充了LeRobot生态下的实采数据集供给空白,也为全球机器人研发团队提供了标准化的训练数据参考,对于推动机器人操作技术的普惠化发展、加速智能机械臂的商业化落地有着重要的行业价值。



