

SoSolaris发布Pick_sponge双臂操作数据集 首发HuggingFace 覆盖柔性抓取、双臂协同研发场景
当前全球协作机器人、人形机器人产业正进入规模化落地的关键周期,根据机器人产业发展相关规划,未来3-5年工业柔性生产、生活服务等场景对机器人操作精度、场景适配能力的要求持续提升,但高标注质量的实机操作数据集,尤其是涉及柔性物体抓取、双臂协同的细分场景数据供给缺口显著,成为制约相关算法迭代的核心瓶颈之一。近日,专注于机器人智能训练数据研发的机构SoSolaris正式发布Pick_sponge专项数据集,该数据集于2026年10月1日率先上线全球最大AI开源社区HuggingFace,主要面向机器人抓取操作、双臂机器人协作两大核心研发场景提供标准化训练支撑。
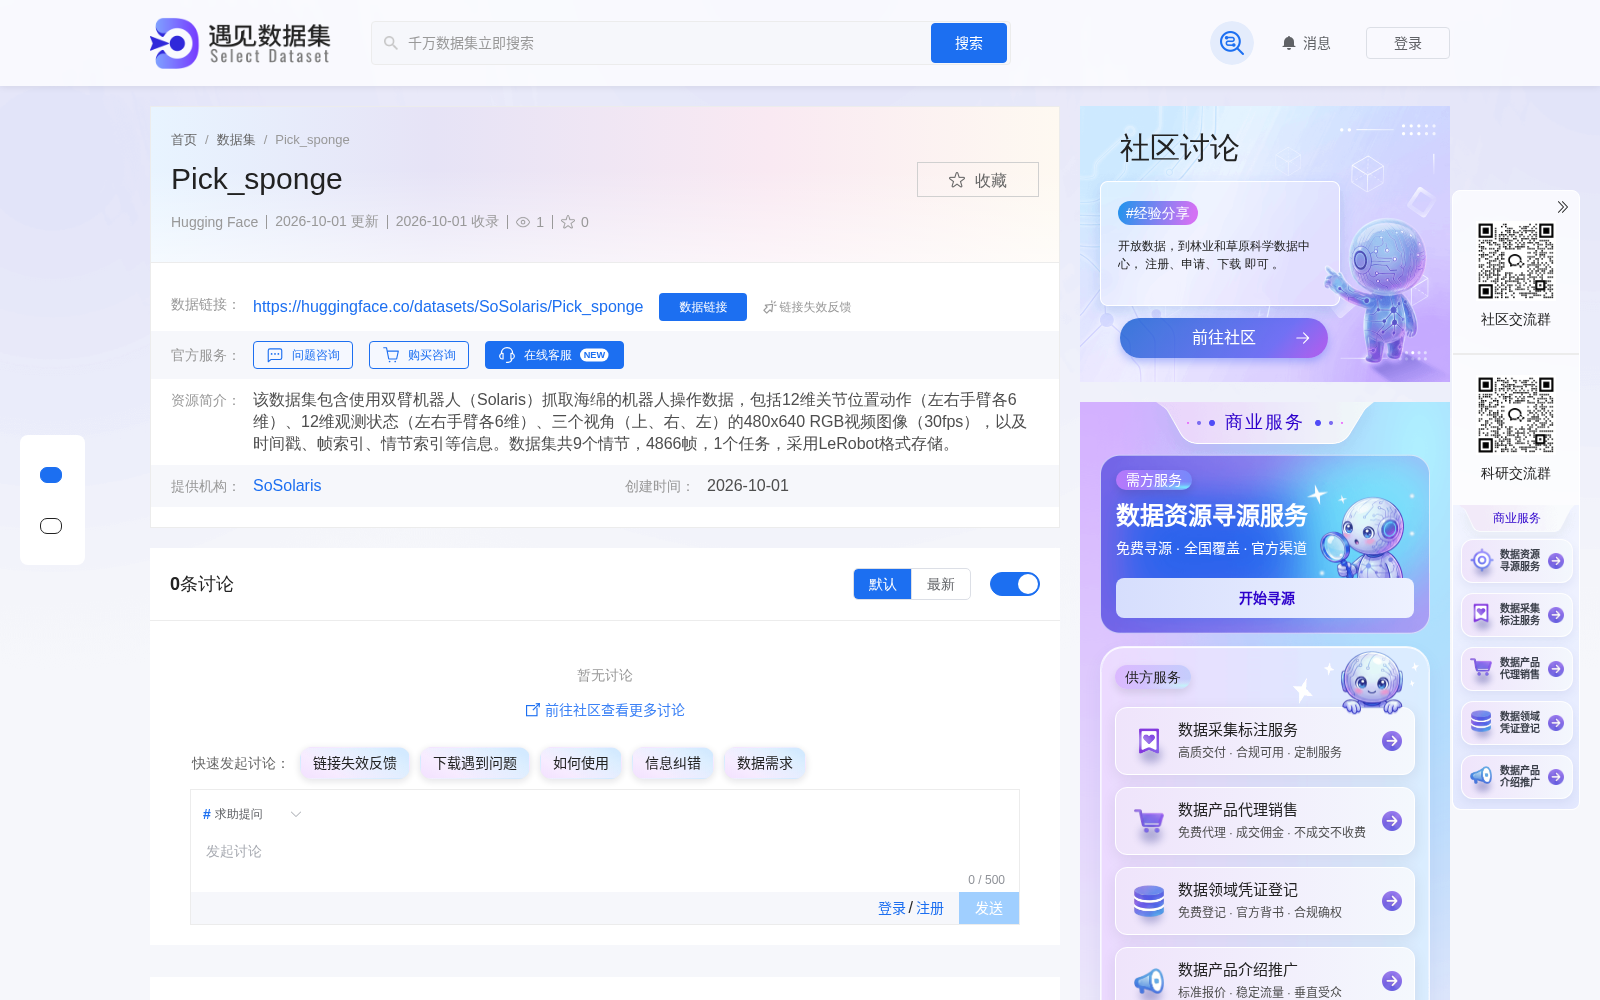
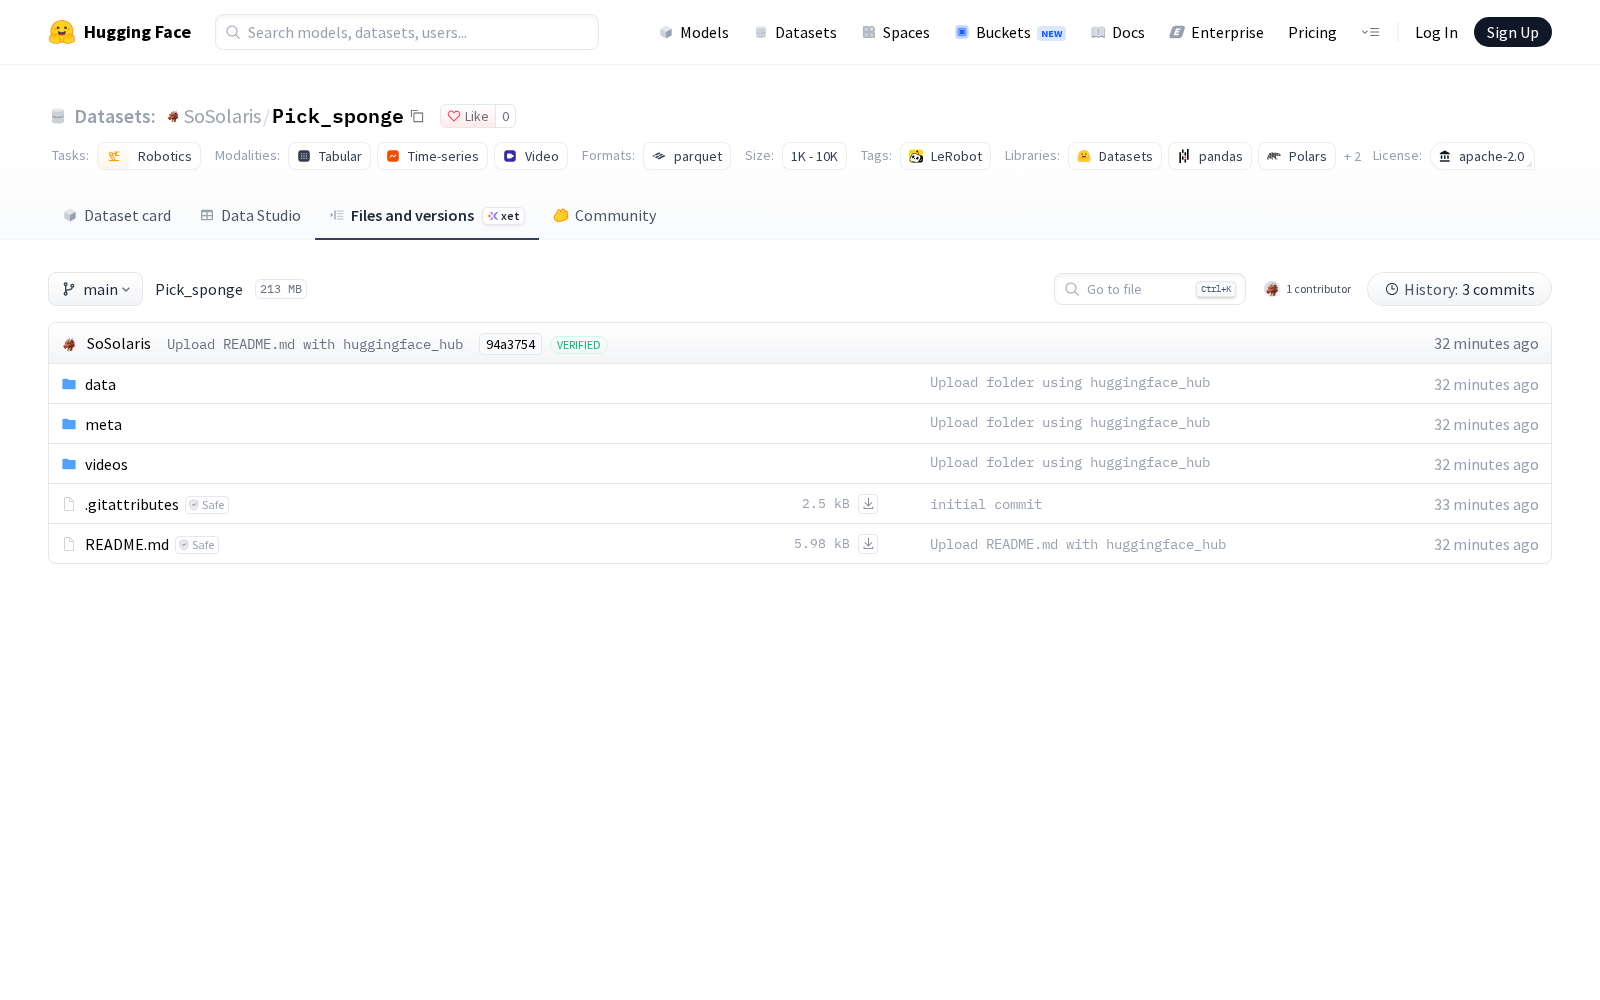
据公开信息显示,本次发布的Pick_sponge数据集全部基于Solaris双臂机器人实机操作采集,覆盖抓取海绵这一典型柔性物体操作的全流程数据,具体包含12维关节位置动作(左右手臂各6维)、12维观测状态(左右手臂各6维)、上/右/左三个视角的480x640分辨率30fps RGB视频图像,以及配套的时间戳、帧索引、情节索引等关联标注字段,全数据集共包含9个完整操作情节,累计4866帧有效标注数据,采用机器人学习领域通用的LeRobot格式存储,可直接适配主流机器人仿真、模型训练框架,大幅降低开发者前期数据处理成本。
作为面向柔性物体操作场景的专项训练数据集,Pick_sponge的应用空间覆盖工业、服务业多类机器人研发需求:在工业场景中,可支撑3C电子制造业柔性零部件组装、物流领域软包快递分拣、食品加工行业易变形物料搬运等场景的抓取算法训练;在服务机器人场景中,可用于家庭服务机器人衣物整理、软性物品传递,人形机器人多臂协同操作等技术的研发;同时数据集配套的多视角视觉数据与关节参数联动标注,也可为视觉引导的动态抓取路径规划、力控参数自适应调整等前沿技术研发提供数据支撑。
Dataset card内容:
Files and versions内容:
业内分析指出,当前数据要素已经成为AI技术迭代的核心生产资料,针对机器人操作场景的细分专项数据集开放,将进一步完善机器人领域的训练数据供给体系,降低中小研发团队的技术准入门槛,助力协作机器人、人形机器人相关技术的落地速度进一步提升。



