

开发者saschaerf发布LeRobot标准机器人数据集 首发HuggingFace支撑模仿学习与操作技术研发
当前,全球通用机器人研发正处于商业化落地的关键窗口期,模仿学习作为机器人快速习得复杂操作技能的核心技术路径,对标准化、高质量的场景化训练数据有着极高需求。而长期以来,机器人领域训练数据存在采集成本高、标注难度大、格式标准不统一等痛点,大量中小研发团队往往受限于数据供给不足,难以开展相关技术的迭代验证。由HuggingFace推出的LeRobot作为全球主流的机器人学习开源框架,其定义的统一数据集格式,可实现数据与不同训练模型的直接适配,大幅降低开发者的数据预处理成本,已经成为全球机器人领域开源数据集的核心参考标准之一。
近日,开发者saschaerf正式对外发布record-test_20261001_162142数据集,该数据集为严格遵循HuggingFace LeRobot格式规范的机器人专用数据集,于2026年10月1日率先在HuggingFace平台上线,主要面向机器人模仿学习、机器人操作两大核心研发场景开放使用。查看record-test_20261001_162142
Dataset card内容:
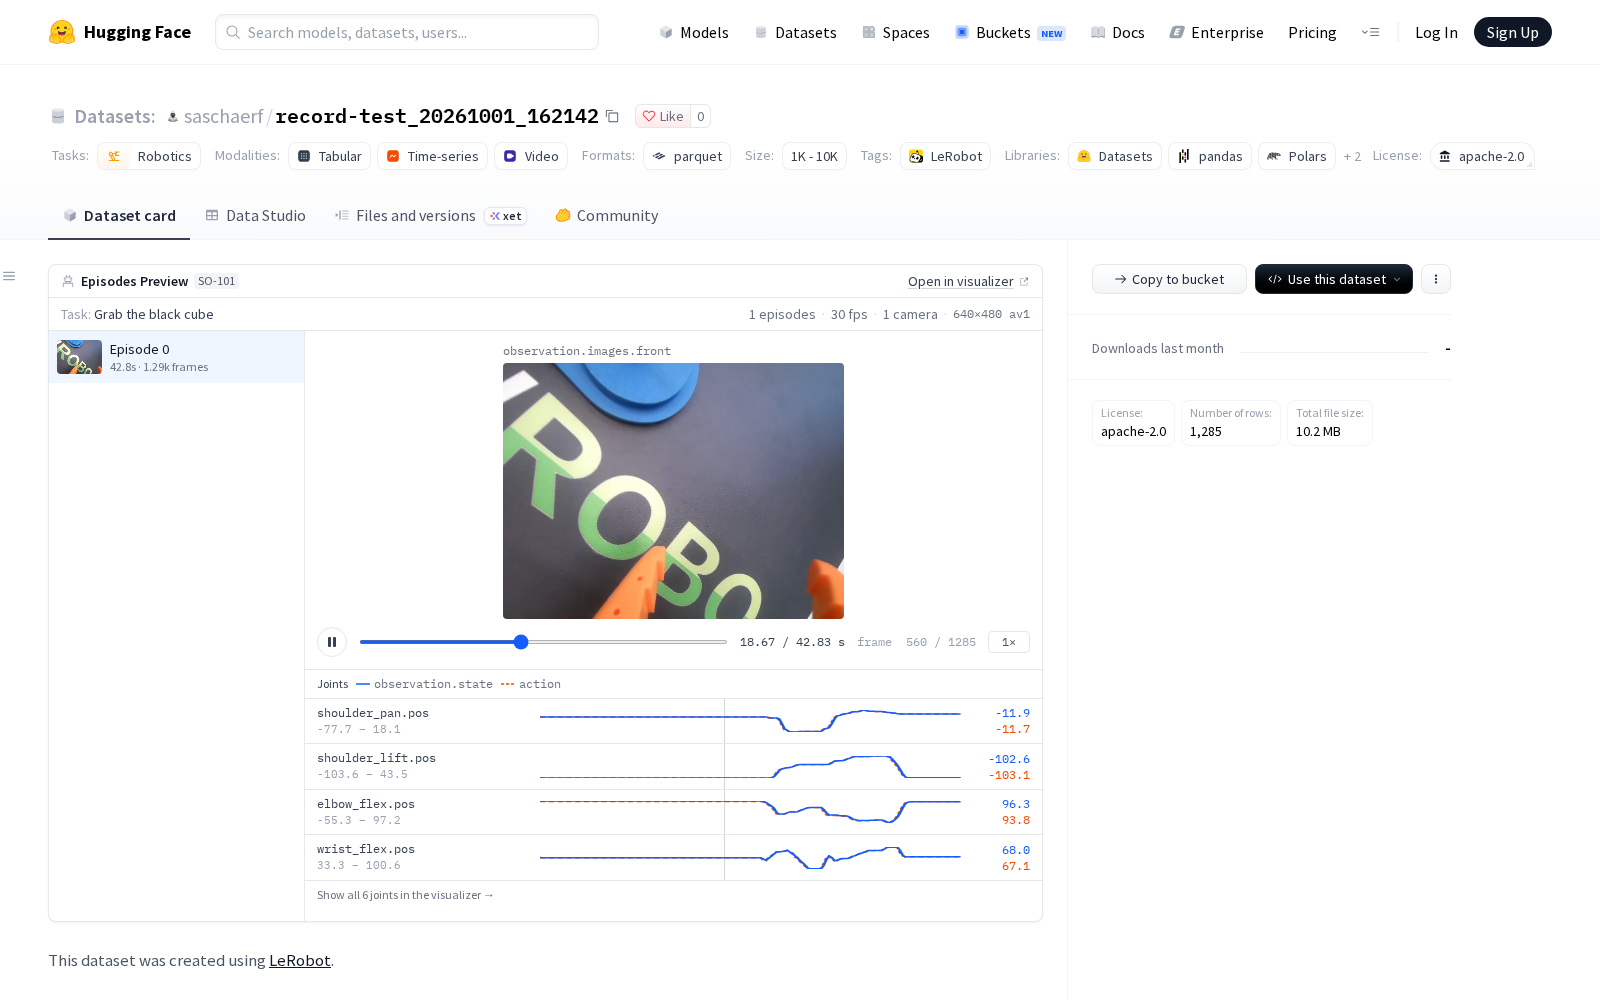
Files and versions内容:
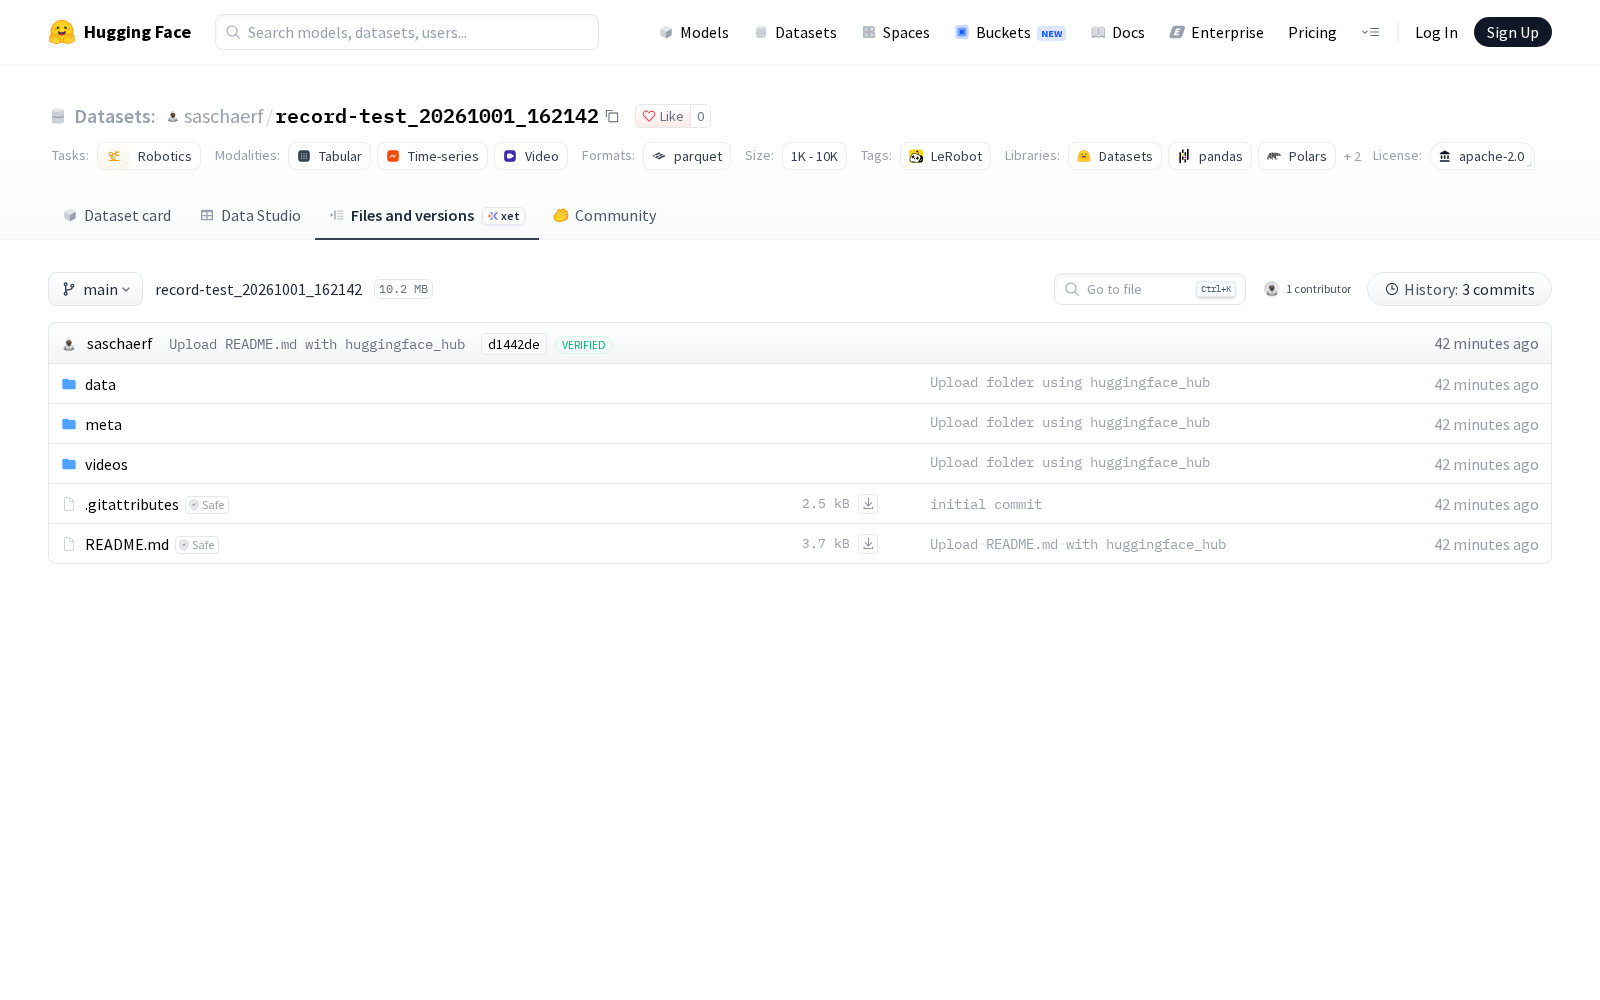
从应用场景来看,该类遵循LeRobot格式的机器人操作数据集,可广泛适配多个细分领域的研发需求:在工业机器人场景中,可用于训练机器人完成分拣、装配、搬运等标准化操作动作的模仿学习,帮助工业机器人快速适配不同产线的柔性作业要求;在服务机器人场景中,可支撑机器人完成物品递送、智能家居设备操控、公共场景导览交互等生活化操作的策略训练;在人形机器人研发领域,也可为肢体动作复刻、多模态感知决策联动、复杂环境自主作业等前沿技术研发提供数据支撑。
作为AI训练数据赛道中垂直属性极强的细分品类,机器人领域数据集的开放供给,是支撑全球机器人技术普惠发展的核心基础。本次该数据集的发布,进一步丰富了LeRobot生态下的开源数据供给,对于降低机器人领域研发门槛、加速技术迭代效率、完善全球数据要素市场的垂直领域数据供给体系,都有着积极的行业参考价值。



