felsager发布community_dataset_v3_ee专用数据集 为机器人操作、双臂协调领域提供标准化训练支撑
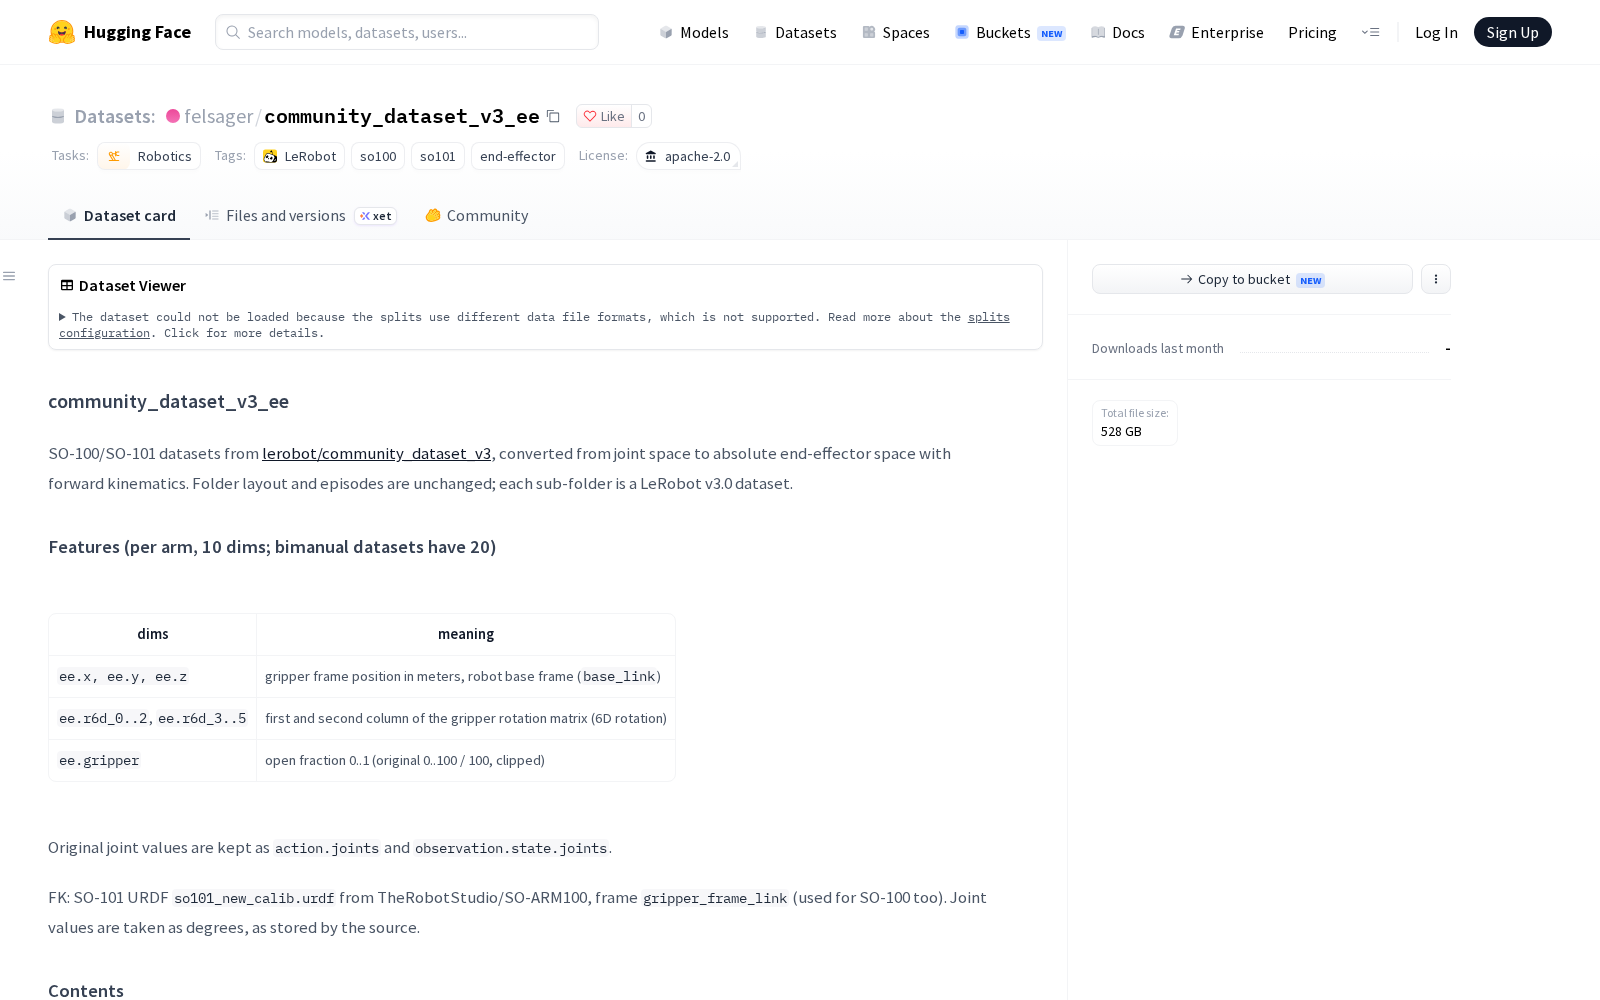
随着具身智能产业进入落地攻坚期,标准化、高标注质量的机器人运动训练数据,已成为制约工业机器人、服务机器人运动控制精度、双臂协同能力提升的核心瓶颈之一。针对这一行业共性需求,felsager本次正式发布专用训练数据集community_dataset_v3_ee,该数据集是SO-100/SO-101机器人的专属数据集,原始数据来源于lerobot/community_dataset_v3,研发团队通过正向运动学将原生的关节空间数据转换为绝对末端执行器空间数据,大幅降低了开发者的数据预处理成本,无需二次坐标转换即可直接调用适配多数机器人的底层控制逻辑。数据集的文件夹布局和片段保持原有标准不变,每个子文件夹对应一个LeRobot v3.0数据集,兼容现有主流机器人训练框架的调用规则。
本次发布的数据集标注维度覆盖机器人运动控制核心需求:特征包括每个机械臂的10个维度(双臂数据集为20个维度),具体涵盖末端执行器位置(x,y,z,单位米,基于机器人基坐标系base_link)、旋转矩阵的6D表示(r6d_0..2和r6d_3..5)、夹爪开合度(0到1),同时原始关节值保留为action.joints和observation.state.joints,既满足通用末端控制训练需求,也为开展底层关节控制算法研发的团队提供了完整的原生数据支撑。整体数据集共包含1123组数据片段,总时长达到202.6小时,规模足以支撑中小具身智能模型的全量训练以及大模型的微调优化。
从应用方向来看,该数据集可广泛适配多个具身智能落地场景的研发需求:在工业装配领域,可用于训练双臂机器人协同完成精密零部件组装、焊点焊接等复杂操作;在物流分拣场景,可支撑机械臂完成异形件抓取、货码堆叠等动作的路径规划优化;在人机协作场景,可用于验证机械臂末端执行器的避障算法、力控反馈逻辑的稳定性;同时也可为高校、科研机构的机器人运动学研究、控制算法迭代提供标准化的验证数据集。作为垂直于机器人领域的专用训练数据集,本次发布的community_dataset_v3_ee不仅丰富了具身智能训练数据的供给池,也为细分领域数据集的标准化生产提供了参考样本,对支撑具身智能产业落地、完善人工智能训练数据要素供给体系具有实际意义。
Dataset card内容:
Files and versions内容: