Long27首发LeRobot格式机器人数据集 覆盖机械臂控制、模仿学习两大核心研发场景
随着工业机器人、人形机器人商用落地进程加速,模仿学习、力位混合控制等核心技术的迭代高度依赖高质量、标准化的场景训练数据。据垂直行业调研显示,当前机器人算法研发环节中,数据采集、标注与格式预处理的工作量占总研发周期的60%以上,统一格式的公开数据集供给,可帮助研发团队压缩近40%的前期数据处理成本,是推动机器人技术普惠落地的核心基础设施之一。
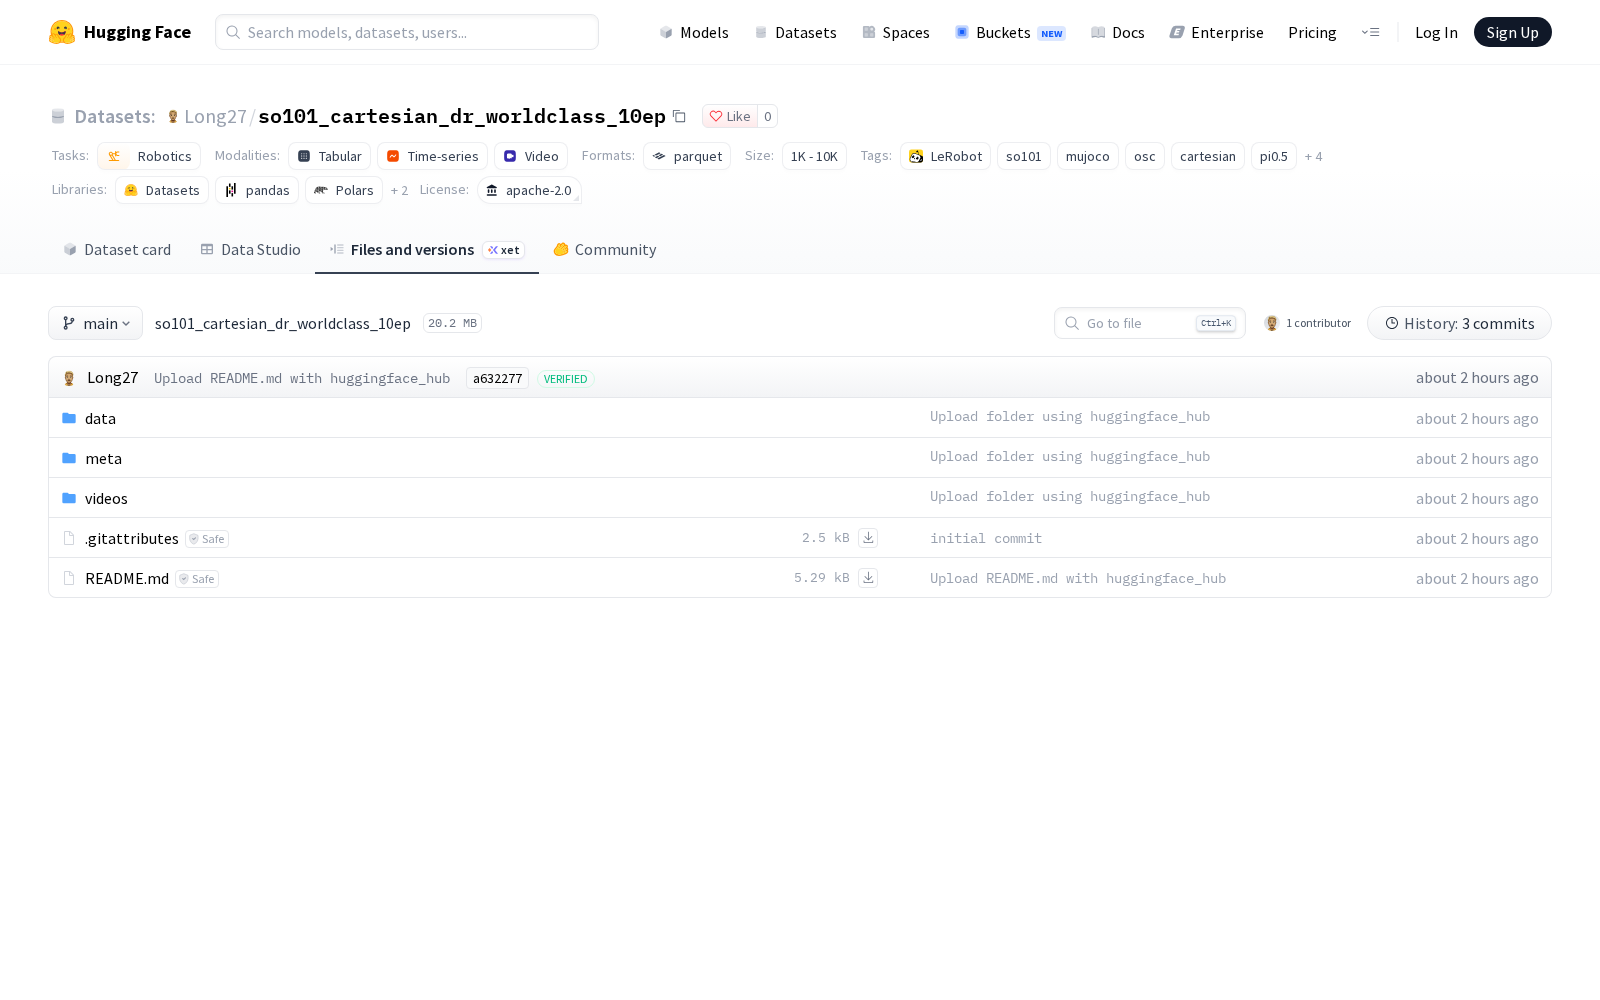
近日,科技机构Long27正式发布so101_cartesian_dr_worldclass_10ep数据集,该数据集为HuggingFace LeRobot格式机器人数据集,于2026年10月1日率先在HuggingFace平台首发,是国内少数聚焦笛卡尔控制方向的标准化机器人公开数据集。
据了解,LeRobot是HuggingFace面向机器人领域推出的通用数据集规范,统一了不同硬件厂商、不同采集环境下的机器人运动参数、传感数据、示教动作等信息的存储与读取标准,研发团队可直接基于该格式数据集完成模型训练与验证,无需额外开展跨格式适配工作,大幅提升研发效率。
从应用场景来看,该数据集可广泛覆盖两大核心研发方向:一是机械臂笛卡尔控制领域,可支撑工业产线精密装配、3C电子元器件分拣、物流柔性码垛等场景的机械臂运动路径规划算法训练,帮助提升机械臂在非结构化环境下的位姿控制精度,降低作业碰撞风险;二是机器人模仿学习领域,可支撑示教动作复刻、人机协同作业、人形机器人上肢运动控制等场景的模型训练,开发者基于该数据集可快速迭代从人类示教动作到机器人运动指令的转化模型,缩短模仿学习算法的落地周期。
业内人士指出,该数据集的上线进一步丰富了国内机器人领域标准化训练数据的供给体系,对降低机器人核心算法研发门槛、加速工业机器人与人形机器人的场景落地具有重要支撑作用,也契合当前数据要素向先进制造业下沉、赋能实体经济数字化转型的发展趋势。
查看so101_cartesian_dr_worldclass_10ep
Dataset card内容:
Files and versions内容: