开发者chrisw-shadow发布UR10e专用位姿数据集 上线HuggingFace赋能机械臂遥操作、位姿学习研发
当前,以协作机器人为代表的智能机器人产业正进入高速发展期,高质量标注的场景化数据集已成为支撑机器人算法迭代、性能提升的核心生产要素。过往机器人领域数据集普遍存在格式不统一、场景覆盖窄、复用门槛高等痛点,大幅抬高了中小开发者的研发成本,也制约了全行业的技术落地效率。
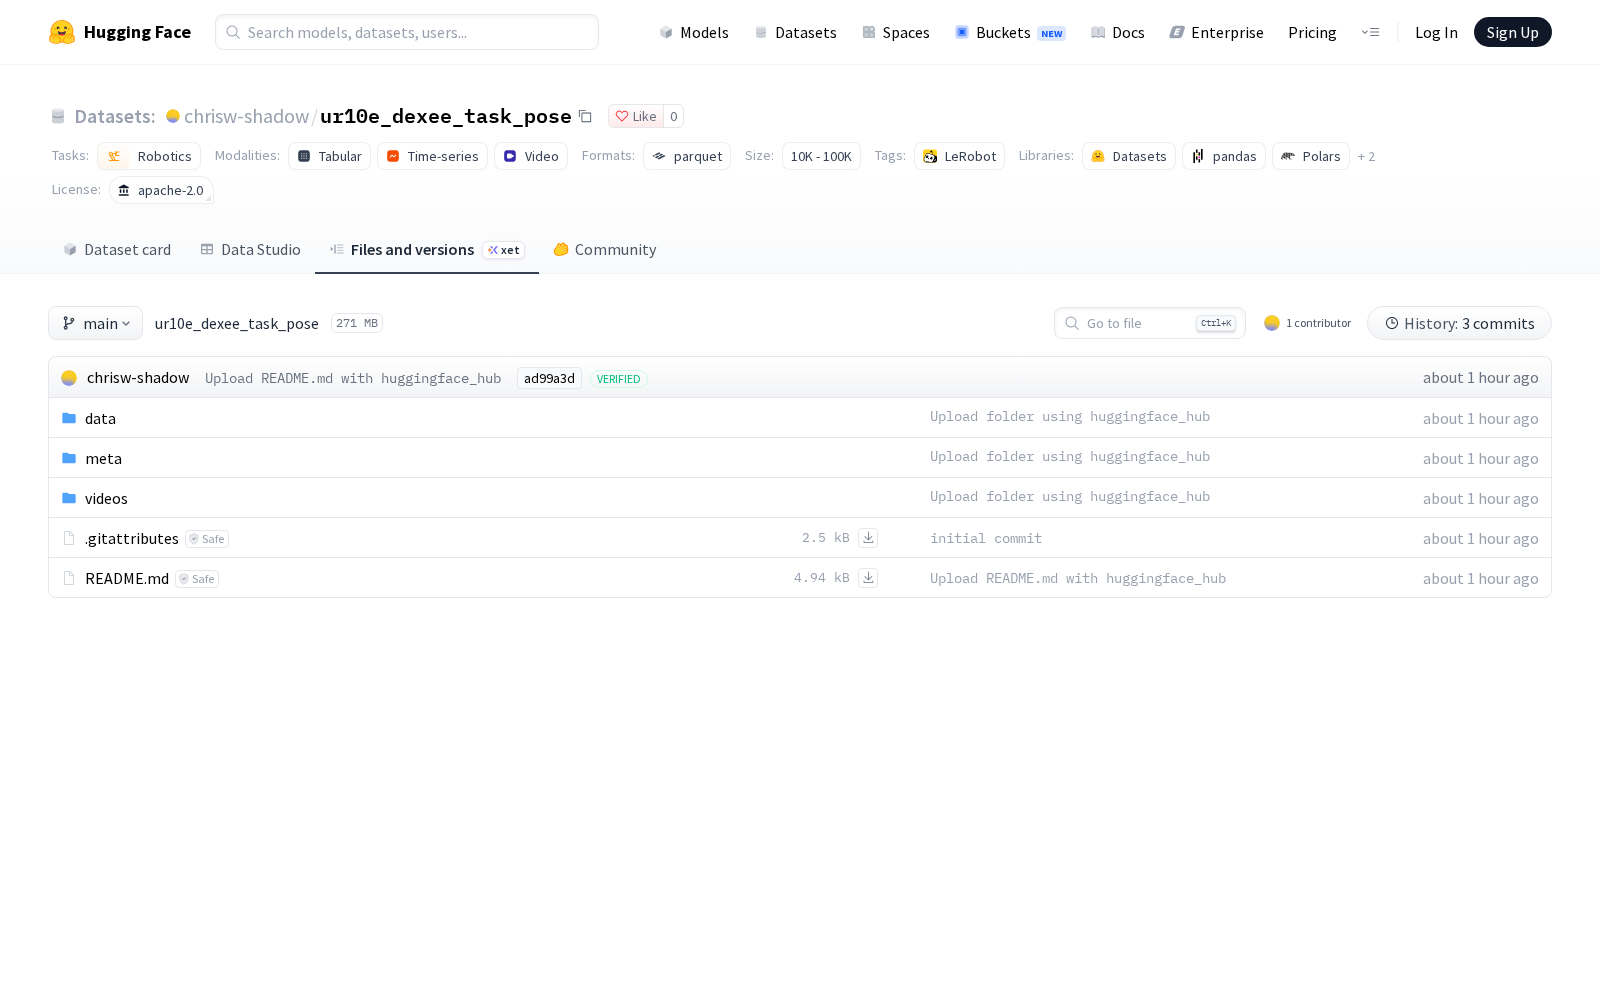
近日,开发者chrisw-shadow正式发布ur10e_dexee_task_pose数据集,该数据集为符合HuggingFace LeRobot格式的专用机器人数据集,于2026年10月1日首发上线HuggingFace平台,主要面向机械臂遥操作、机器人位姿学习两大核心应用场景开放使用。查看ur10e_dexee_task_pose
据了解,本次发布的数据集针对优傲UR10e协作机器人场景打造,UR10e作为全球商用范围最广的六轴协作机器人型号之一,广泛应用于3C电子装配、汽车零部件加工、物流分拣、医疗辅助操作、特种作业等多个领域,其位姿数据是支撑机械臂运动控制算法研发的核心基础资源。
从应用价值来看,该数据集可覆盖多个高价值落地场景:在机械臂遥操作领域,开发者可基于标准化的位姿标注数据训练位姿匹配、力反馈适配算法,有效降低远程操控的延迟误差,提升高危化工场景作业、远程外科手术辅助、空间站在轨操作等特殊场景的遥操作可靠性;在机器人位姿学习领域,该数据集可支撑强化学习、模仿学习等算法的训练,帮助机械臂实现复杂环境下的自主路径规划、精密作业动作学习,还可用于多机械臂协同作业的调度算法迭代。
值得关注的是,该数据集采用HuggingFace推出的LeRobot标准格式,可直接适配HuggingFace生态内的各类机器人模型训练工具链,开发者无需进行复杂的格式转换即可快速调用数据开展训练,大幅降低了数据预处理的时间与人力成本,也为不同团队之间的算法复现、技术交流提供了统一的数据源基础,对推动机器人领域的技术开源、降低行业研发门槛具有积极意义。
Dataset card内容:
Files and versions内容: