kiroaiseoul发布LeRobot标准机器人操控数据集 已上线HuggingFace开放获取
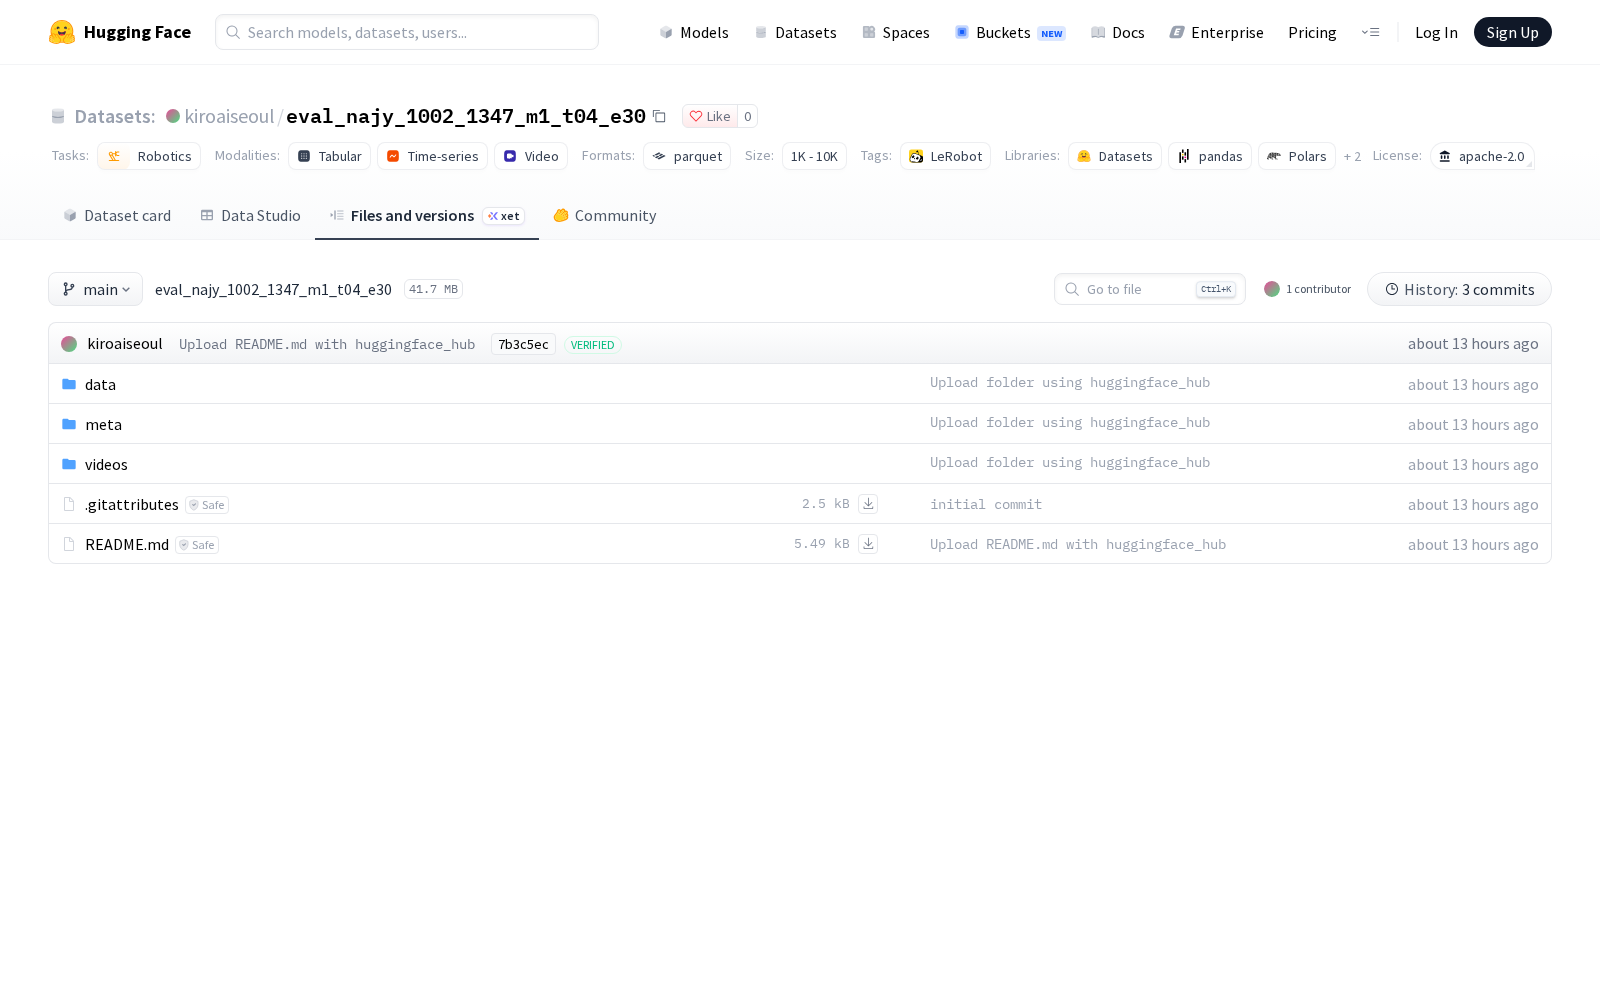
近日,人工智能机构kiroaiseoul正式在HuggingFace平台首发eval_najy_1002_1347_m1_t04_e30数据集,该数据集采用行业通用的LeRobot格式,可广泛应用于工业机器人、服务机器人、具身智能等领域的操控算法训练与评测,有效降低相关研发环节的数据获取成本。
当前全球具身智能与机器人产业正进入技术落地的关键周期,操控算法的精度、泛化能力直接决定了机器人的任务执行效果,而高质量、标准化的训练数据集是算法迭代的核心底层支撑。此前不同研发主体产出的机器人操控数据集普遍存在格式不统一、标注维度不一致的问题,极大拉高了跨机构技术协同、算法迁移的成本。针对这一行业痛点,HuggingFace推出了LeRobot专用格式,为机器人领域的数据集生产、流通、调用提供了统一的行业标准,目前已成为全球机器人研发领域应用最广泛的数据集格式之一。
kiroaiseoul本次发布的数据集eval_najy_1002_1347_m1_t04_e30,正是采用LeRobot标准打造的机器人操控领域专用数据集,于2026年10月2日正式首发上线HuggingFace平台,全球开发者与研发机构可便捷获取该数据集用于相关研发工作。
查看eval_najy_1002_1347_m1_t04_e30
从行业应用场景来看,这类符合LeRobot标准的机器人操控数据集,可广泛适配多品类机器人的算法研发需求:在工业制造场景中,可用于支撑机械臂分拣、装配、焊接等精细化操作的算法训练与效果评测,帮助工业机器人更快适配不同产线的定制化任务;在服务机器人场景中,可助力优化家用机器人、商用服务机器人的物品抓取、路径调整、复杂环境交互等操控逻辑,提升服务机器人的任务完成率;在前沿具身智能研发领域,也可作为基准数据集用于不同具身智能体的操控能力横向对比,有效降低研发团队的数据采集与标注成本,加速技术落地进程。本次数据集的发布,也进一步丰富了全球开源机器人数据要素供给,为机器人领域的跨主体技术协同创新提供了新的基础资源支撑,对推动整个机器人操控技术的迭代升级具有积极意义。
Dataset card内容:
Files and versions内容: