kiroaiseoul登陆HuggingFace发布机器人专用数据集 赋能移动机器人遥操作与视觉运动学习研发
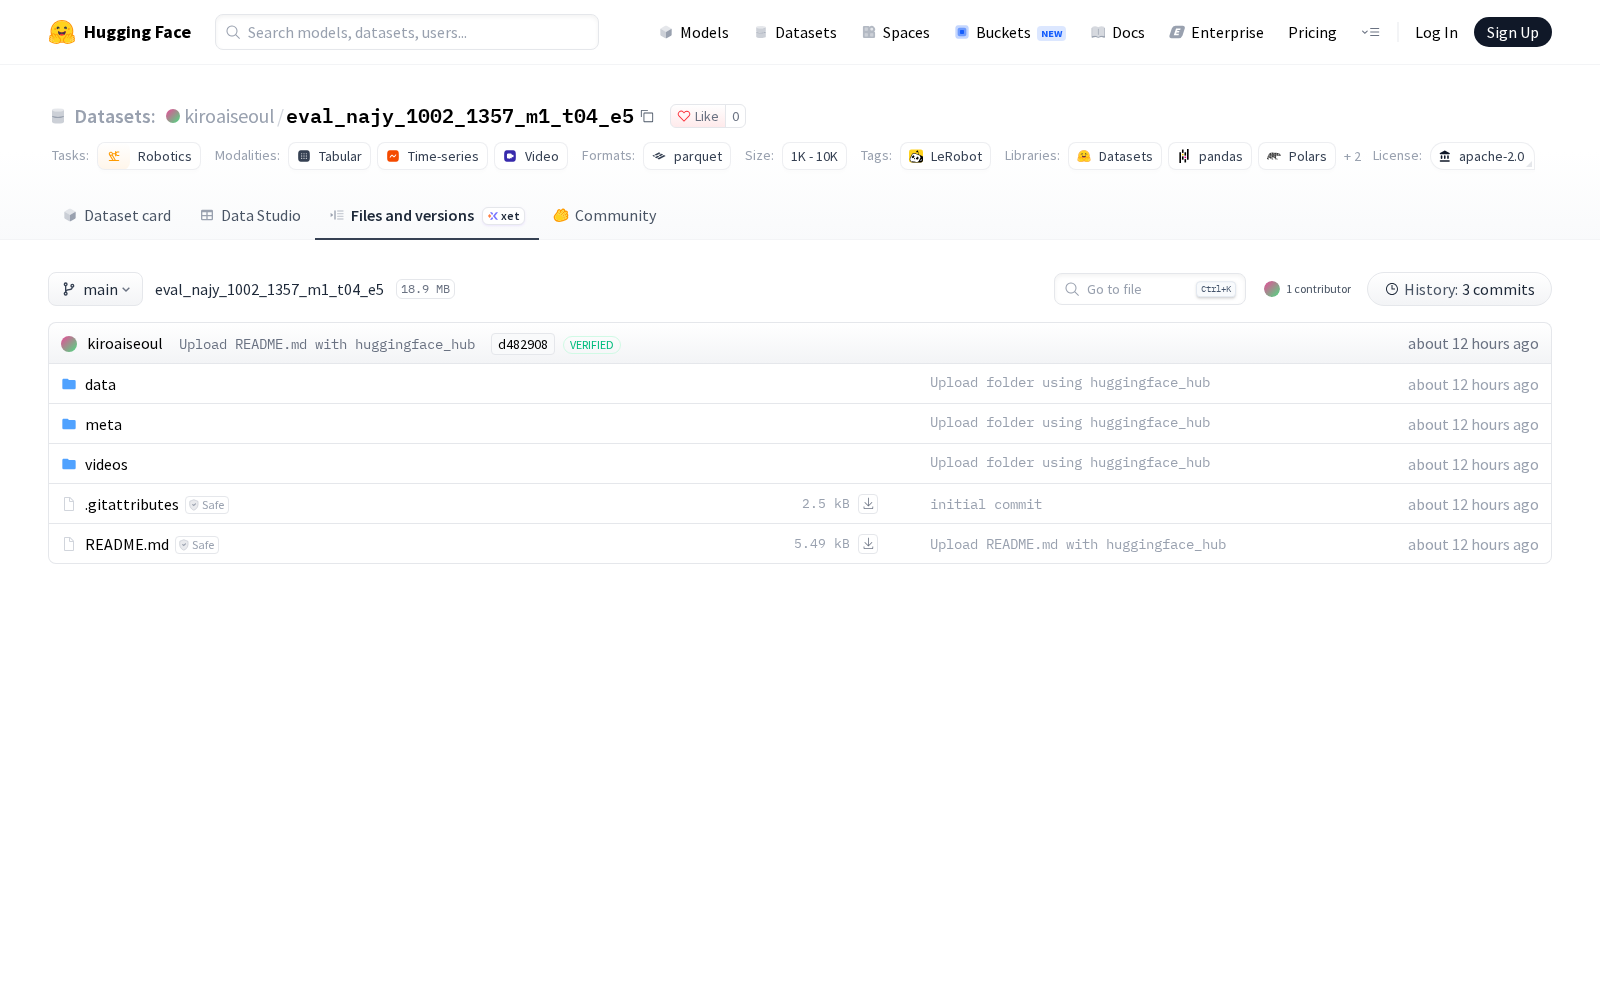
随着具身智能与移动机器人产业进入落地攻坚期,算法研发对高精准度、多模态对齐的真实场景训练数据需求持续上涨。由于遥操作场景下的动作数据、关节状态数据与多视角视觉数据的采集需要搭配专业硬件设备与同步标注体系,这类垂直数据集的供给缺口长期存在,成为制约中小团队开展相关技术研发的核心门槛之一。近期,人工智能研发机构kiroaiseoul正式对外发布全新专用数据集eval_najy_1002_1357_m1_t04_e5,该数据集于2026年10月2日首发于全球知名开源AI社区HuggingFace,定向适配移动机器人遥操作、多视角视觉运动学习两大研发场景。
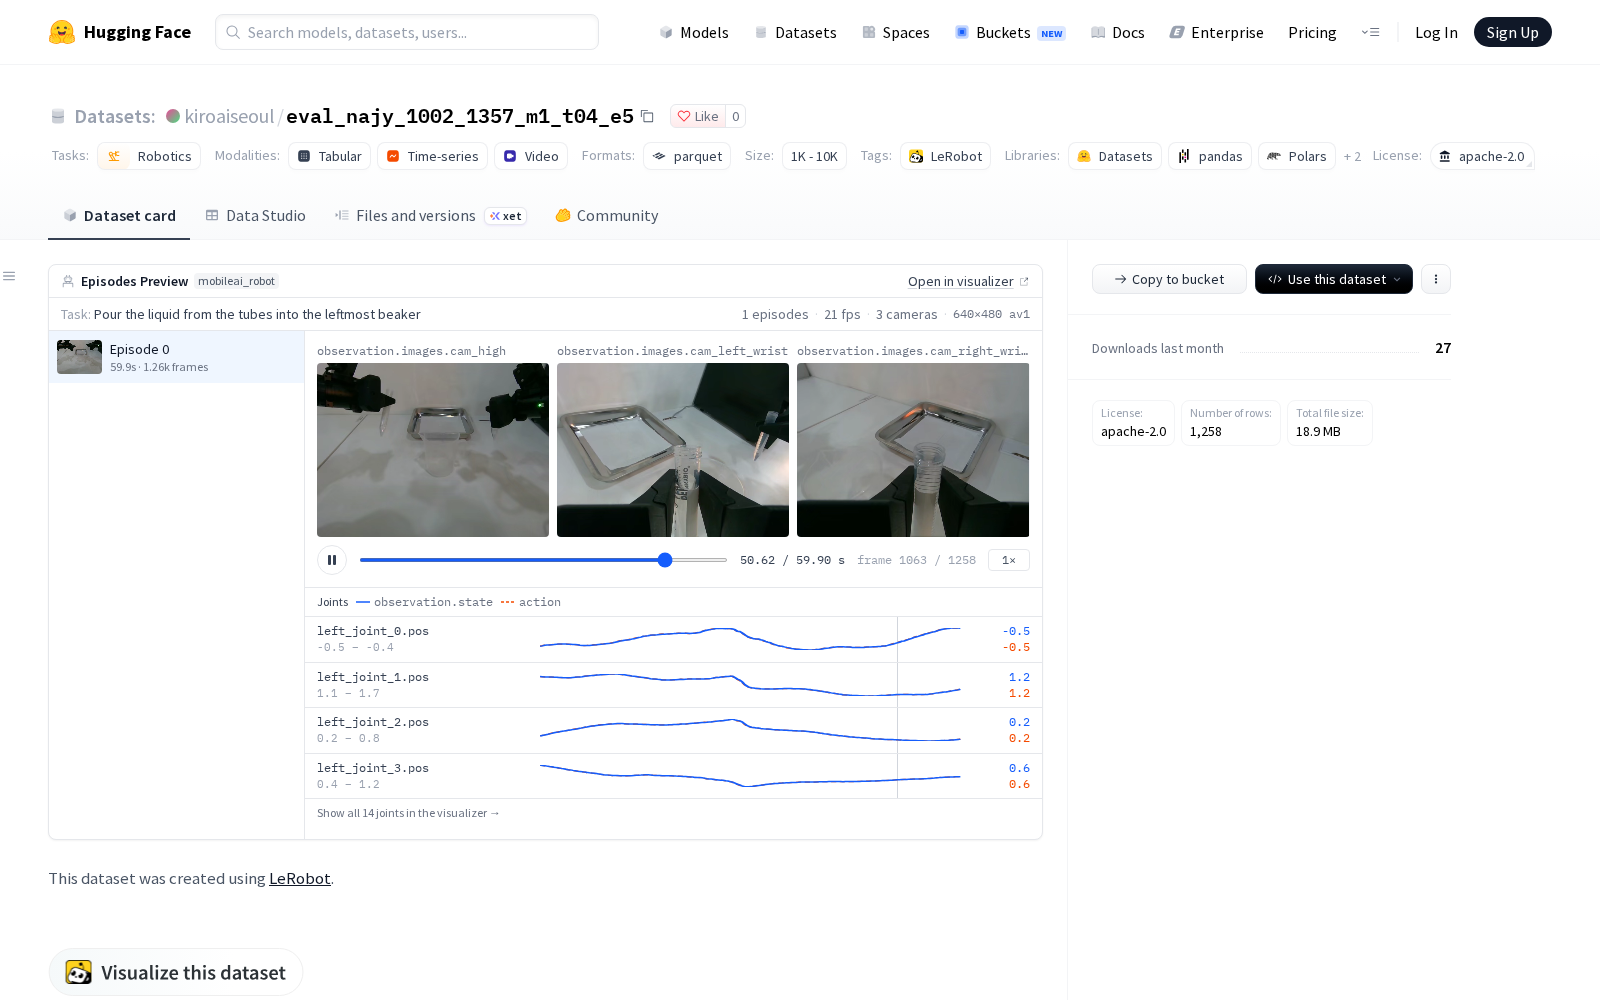
kiroaiseoul本次发布的数据集eval_najy_1002_1357_m1_t04_e5,包含移动机器人(mobileai_robot)的完整遥操作链路数据,覆盖16维动作参数、14维关节状态参数,同步收录顶部摄像头、左腕摄像头、右腕摄像头三个机位的视觉数据,全量数据共包含1个episode、1258帧,采样帧率达21fps,所有参数实现时间戳对齐,可直接用于模型训练与效果验证。
从典型应用场景来看,该类数据集可支撑三大方向的研发工作:一是移动机器人遥操作算法优化,研发人员可基于对齐的动作指令与传感器数据,训练机器人复现人类遥操作的精细动作逻辑,提升工业巡检、高危场景作业、物流搬运等场景下的远程操作响应精度与稳定性;二是多视角视觉运动学习模型研发,三个不同机位的同步视觉数据搭配关节状态参数,可支撑跨视角视觉特征对齐、视觉到动作的端到端模型训练,降低具身智能模型的训练数据获取成本;三是作为基准测试集,用于同类机器人运动控制算法的效果横向对比,助力行业统一相关技术的验证标准。
作为数据要素市场中垂直领域的核心研发资源,细分场景的AI训练数据是支撑人工智能技术迭代的核心生产资料。本次kiroaiseoul发布的开源数据集,进一步丰富了全球移动机器人研发领域的训练数据供给品类,也为中小研发团队降低了相关领域的研发准入门槛,对推动具身智能、移动机器人技术的落地应用具有重要的支撑意义。
查看eval_najy_1002_1357_m1_t04_e5
Dataset card内容:
Files and versions内容: