nakanakagawa在HuggingFace首发sponge_task_10_02_v6数据集 赋能具身智能机器人跟随训练
当前具身智能产业正处于技术落地的关键窗口期,实机操作场景的标准化训练数据供给不足,已成为制约中小研发团队推进机器人交互算法迭代、落地细分场景应用的核心瓶颈之一。其中,机器人跟随任务作为家用服务机器人、工业协作机器人、园区巡检机器人的基础功能,对应的开源实采数据集供给尤为稀缺,多数研发团队需自行投入成本完成数据采集与标注,大幅抬升了研发门槛。
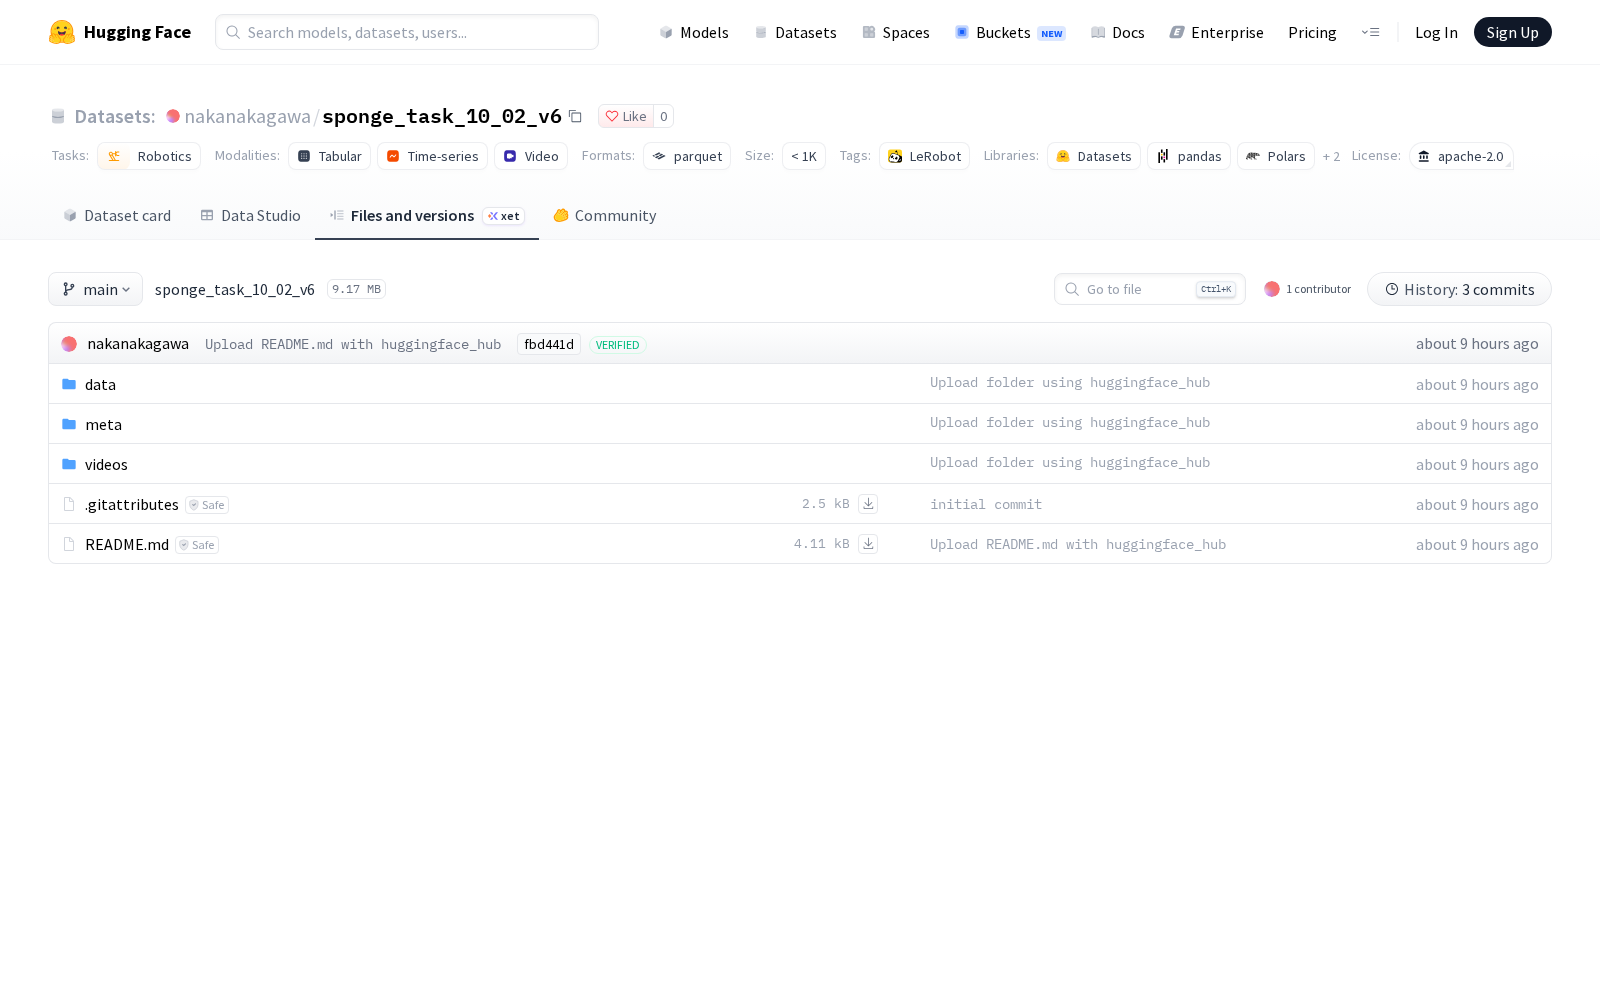
2026年10月2日,独立开发者nakanakagawa正式在全球开源AI社区HuggingFace首发全新机器人任务数据集sponge_task_10_02_v6,为上述痛点提供了轻量化的解决方案。
据公开信息显示,该数据集基于具身智能开发框架LeRobot创建,所有演示数据均由so_follower机器人实机执行采集,单任务片段共包含400帧有效数据,采集帧率为20fps,完整覆盖两大核心维度数据:一是动作维度,记录了机器人6个关节的实时位置参数,可直接用于机器人运动控制算法的训练验证;二是观察维度,包含机器人运行状态数据与两路摄像头采集的实时图像数据,可满足多模态感知算法的训练与测试需求。
从应用价值来看,本次发布的sponge_task_10_02_v6数据集精准匹配机器人跟随任务、机器人演示数据收集两大核心场景,可广泛应用于多个具身智能研发环节:首先可用于家用服务机器人、园区巡检机器人的人体/目标跟随算法的原型验证,小样本的标准化数据可帮助研发团队快速完成算法可行性测试,无需从零开始搭建数据采集链路;其次可作为机器人演示数据采集的标注基准,为同类型数据的采集、清洗、标注流程提供标准化参考,降低行业数据生产的沟通成本;此外还可适配端侧轻量化具身智能模型的微调需求,降低中小团队的训练数据采购成本,加快产品迭代效率。
在数据要素市场加速向AI训练数据细分领域渗透的背景下,这类开源的细分场景实采数据集,进一步丰富了具身智能领域的公共数据供给,对推动机器人交互技术落地、降低产业研发门槛、完善AI训练数据要素供给体系具有积极意义。
Dataset card内容:
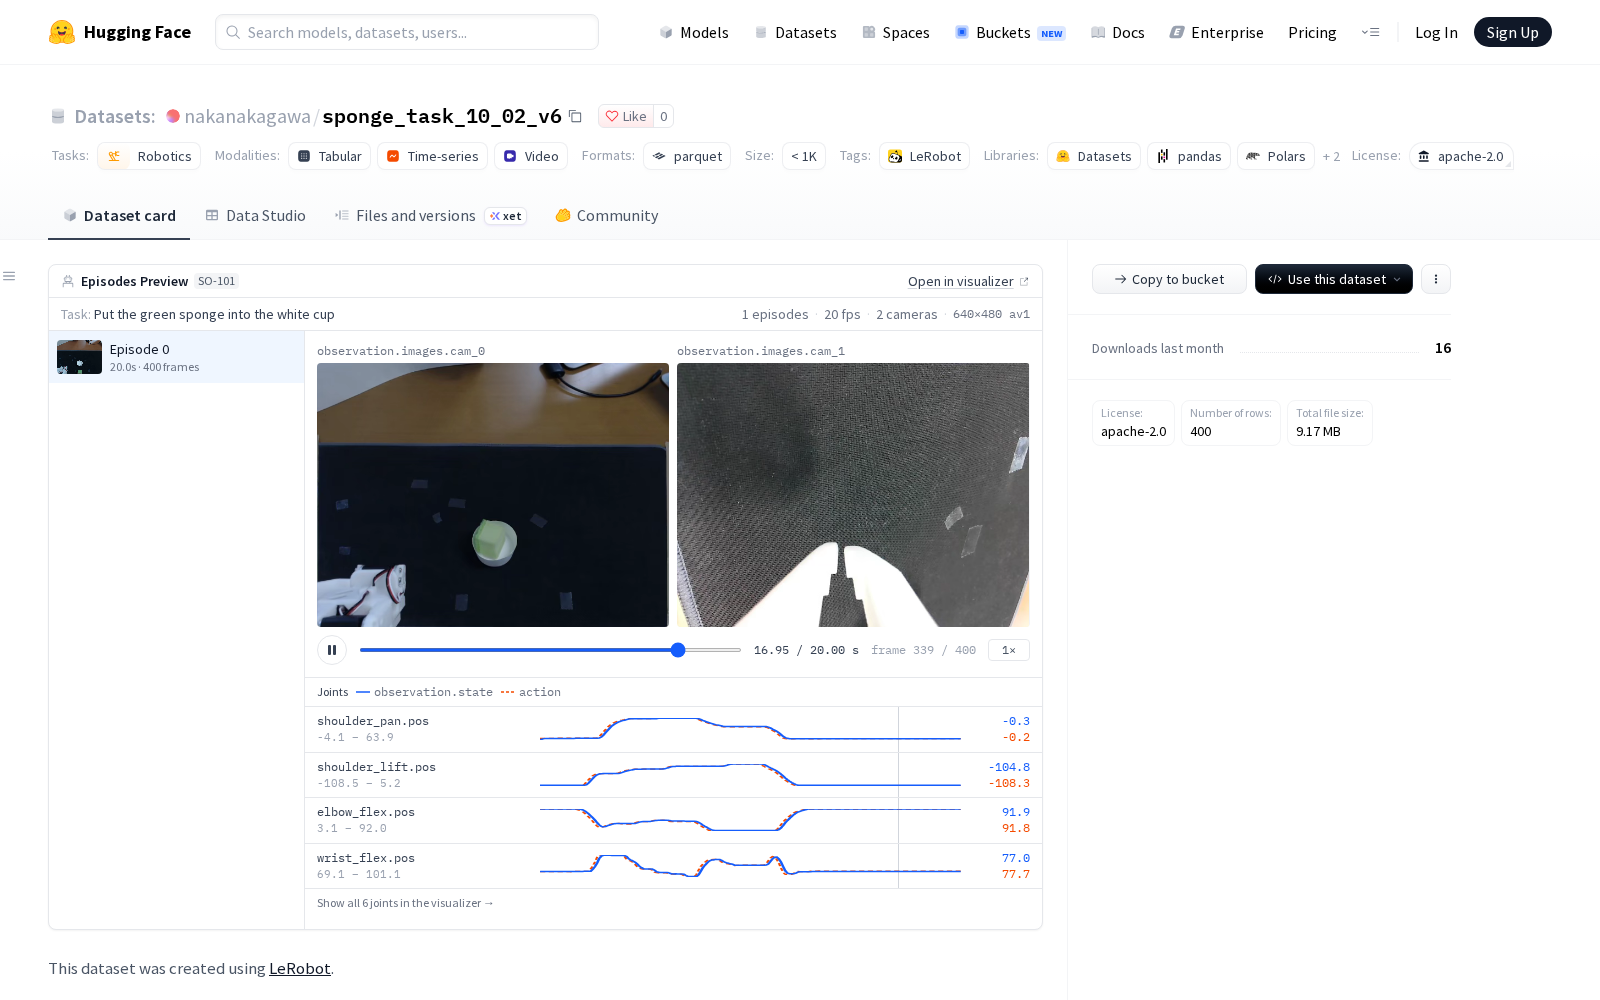
Files and versions内容: