开发者nakanakagawa登陆HuggingFace首发sponge_task数据集 赋能机器人遥操作与精细操作研发
当前,人形机器人、工业协作机器人正进入落地爆发期,遥操作示教作为机器人快速习得复杂操作技能的核心技术路径,高质量、多模态的细分场景训练数据集一直是行业研发的核心刚需——尤其是针对海绵擦拭等柔性操作、精细操作场景的标注数据,此前市场供给较为稀缺,成为制约相关算法迭代的重要瓶颈。
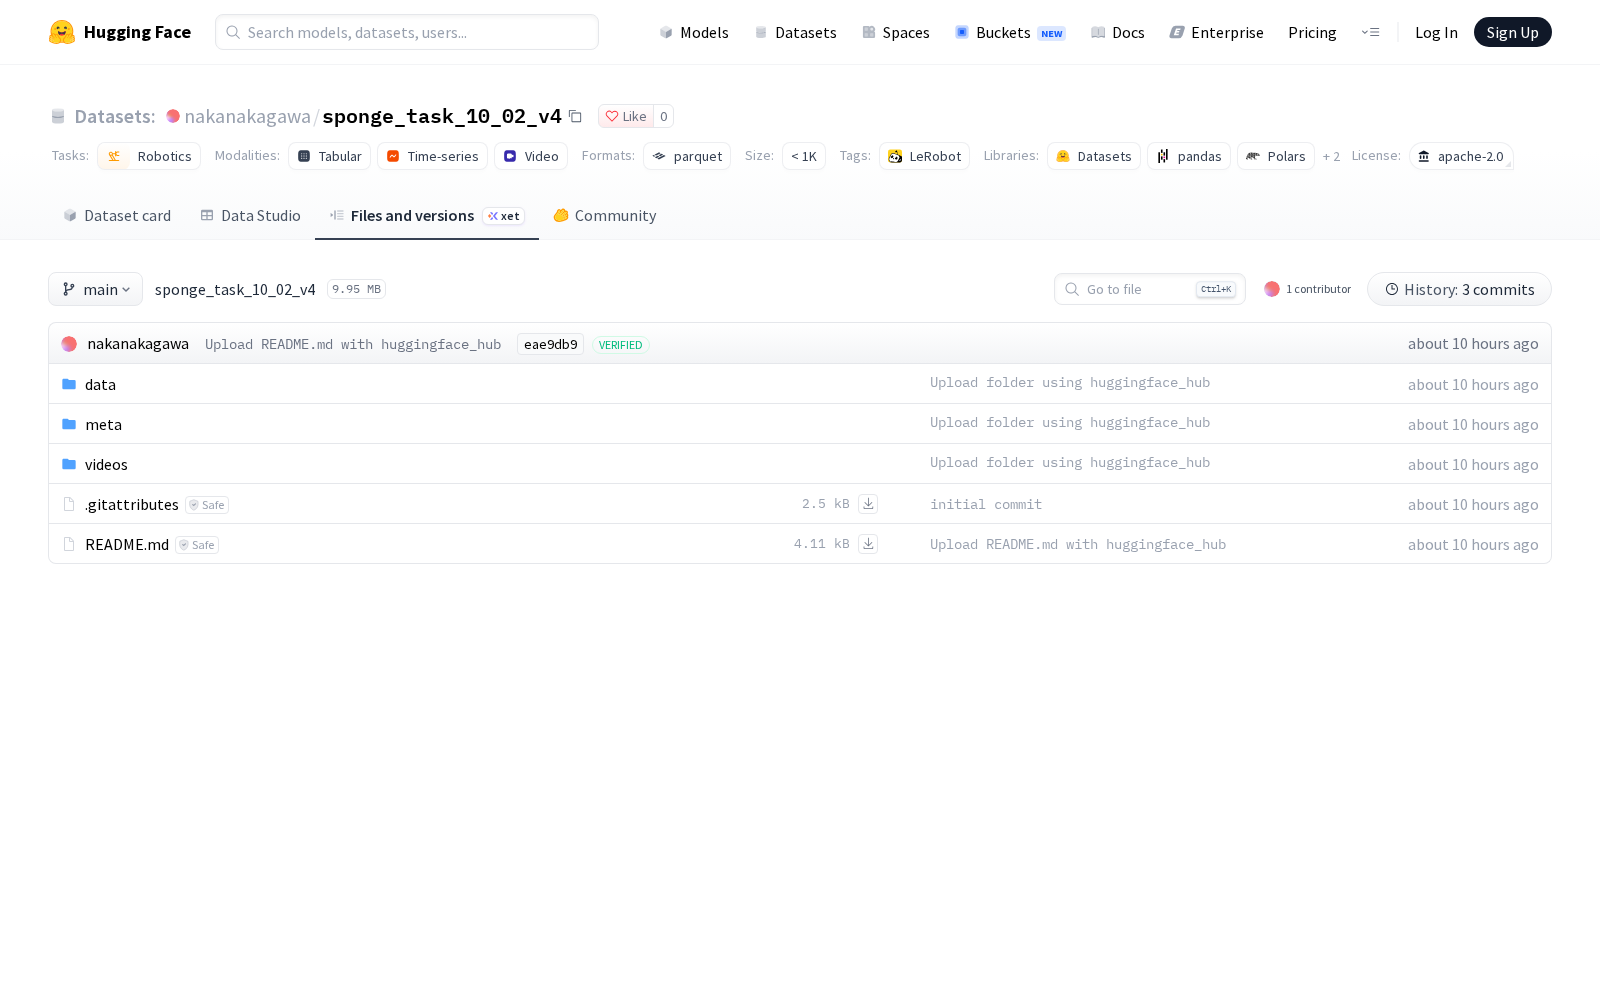
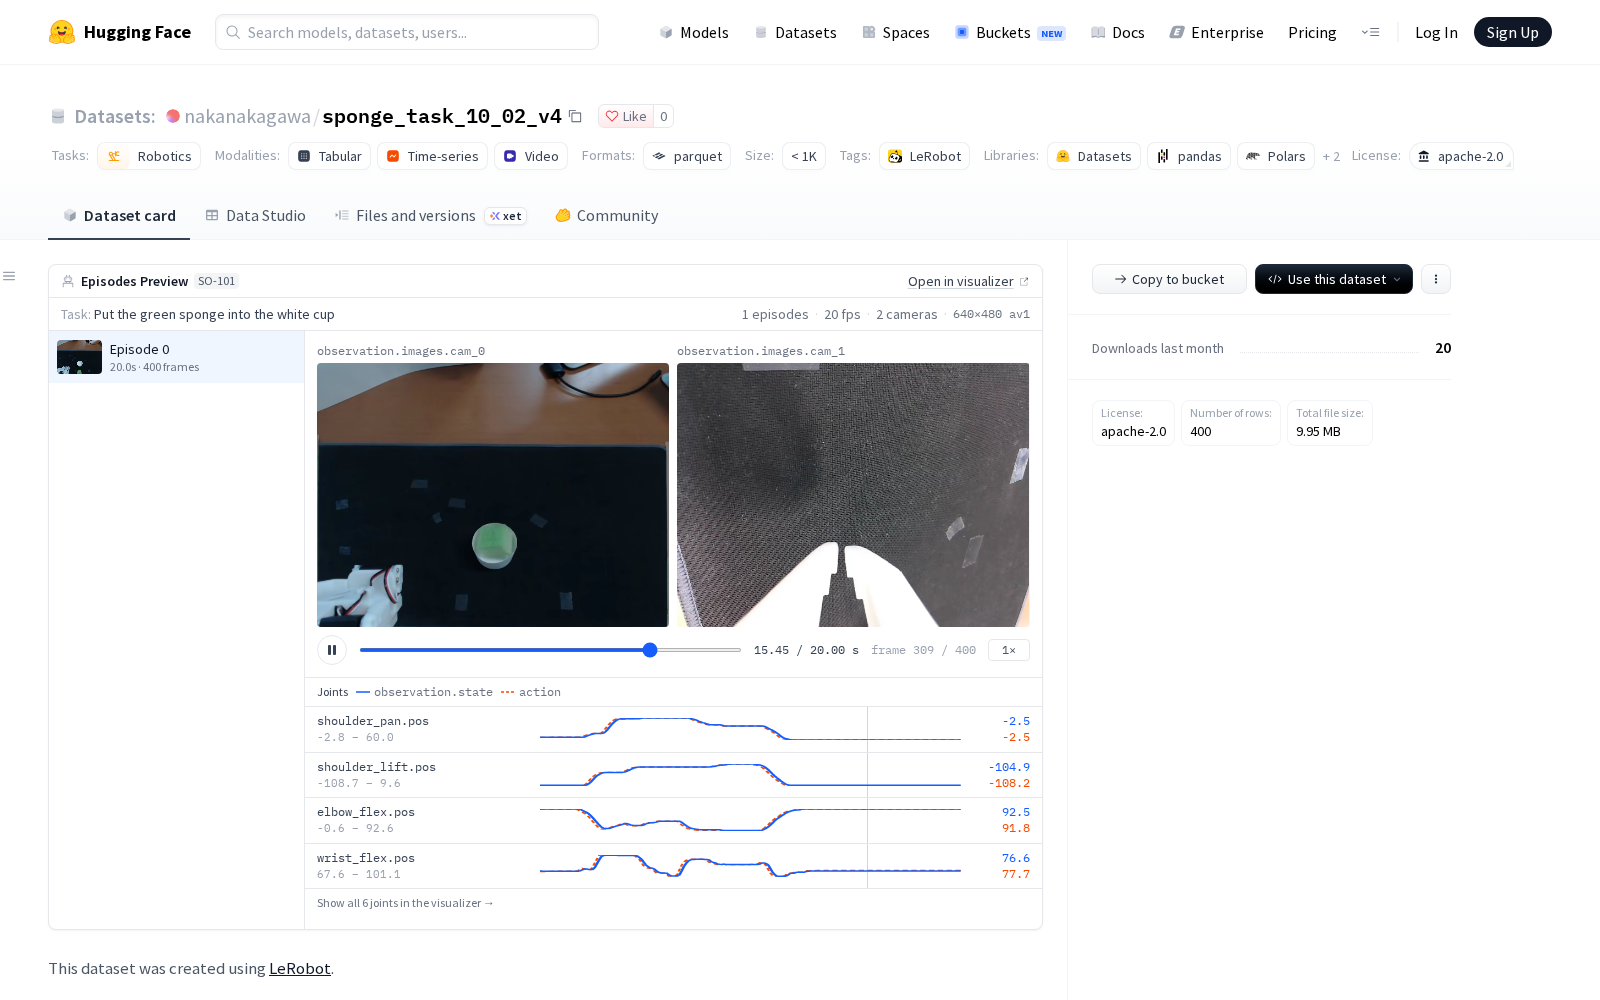
近日上线的sponge_task_10_02_v4数据集正是面向这一细分需求打造的专用训练数据集,由开发者nakanakagawa基于行业通用的LeRobot框架创建,为机器人海绵任务(sponge task)的专属遥操作数据集,相关参数标注完整,可直接接入主流机器人训练流程使用。
该数据集包含1个完整演示片段,总帧数达400帧,采集所使用的机器人为so_follower跟随机器人;其标注的动作与观测状态均覆盖6个核心维度,具体包括shoulder_pan(肩部旋转)、shoulder_lift(肩部升降)、elbow_flex(肘部弯曲)、wrist_flex(手腕弯曲)、wrist_roll(手腕旋转)和gripper(夹爪)的实时位置数据,关节维度标注完整度满足主流机器人操作模型的训练要求。同时,数据集同步配套两个摄像头(cam_0和cam_1)采集的640x480分辨率彩色视频流,帧率为20fps,采用AV1编码格式,兼顾了画质清晰度与存储空间效率。整体数据规模方面,结构化数据文件约100MB,配套视频文件约200MB,目前仅开放训练集分割供研发人员下载使用。
从应用价值来看,该数据集可广泛应用于机器人遥操作示教、精细操作任务的算法研发与模型训练:既可以用于训练机器人的柔性物体操作轨迹复刻能力,为桌面清洁、柔性工件加工等场景的机器人落地提供数据支撑;也可用于多模态机器人操作模型的预训练,辅助优化工业微小部件装配、医疗场景辅助操作等对精度要求较高的机器人任务效果,降低相关研发团队的原生数据采集与标注成本。作为数据要素市场中AI机器人细分赛道的垂直供给,这类场景化标注数据集的持续开放,将进一步完善机器人产业的训练数据供给体系,加速机器人操作能力的迭代速度。
Dataset card内容:
Files and versions内容: