Bixymax发布多模态机器人遥操作数据集 首发HuggingFace 赋能操作技能学习研发
当前,具身智能与通用机器人赛道正进入技术落地的关键窗口期,而涵盖动作、视觉、状态的多模态真实遥操作数据,是训练机器人操作技能模型、优化遥操作响应精度的核心刚需,也是长期以来制约中小研发团队技术迭代的高门槛成本项。近日,机器人技术厂商Bixymax正式上线全新机器人操作数据集,为行业提供高质量的训练数据供给。
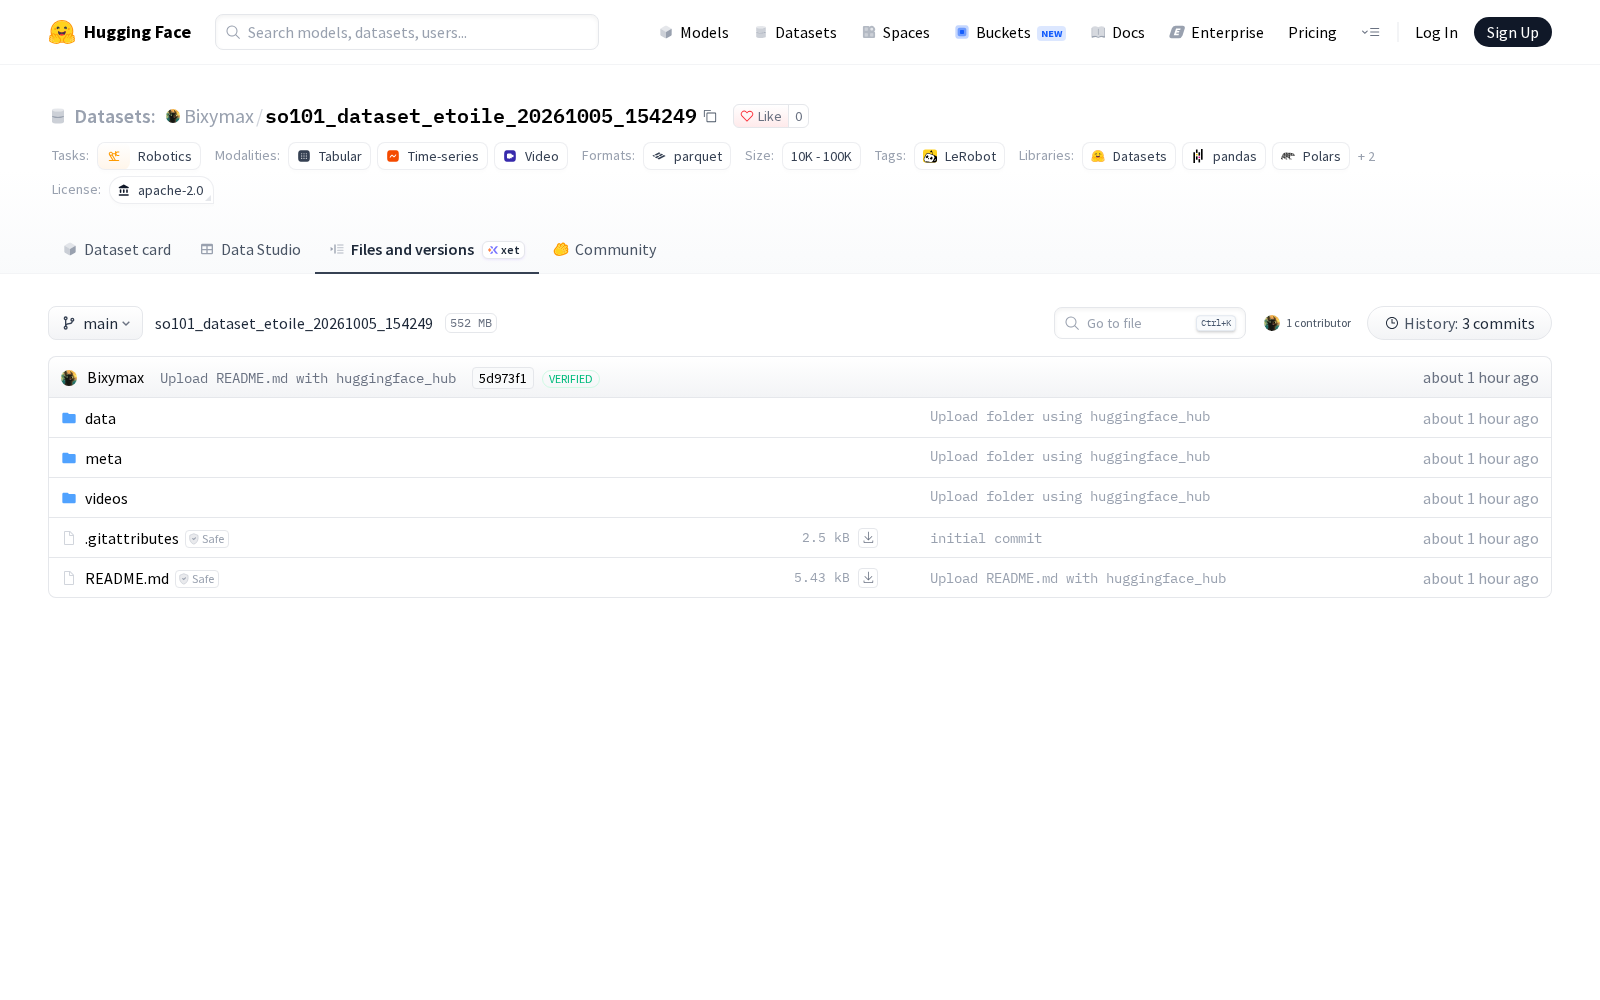
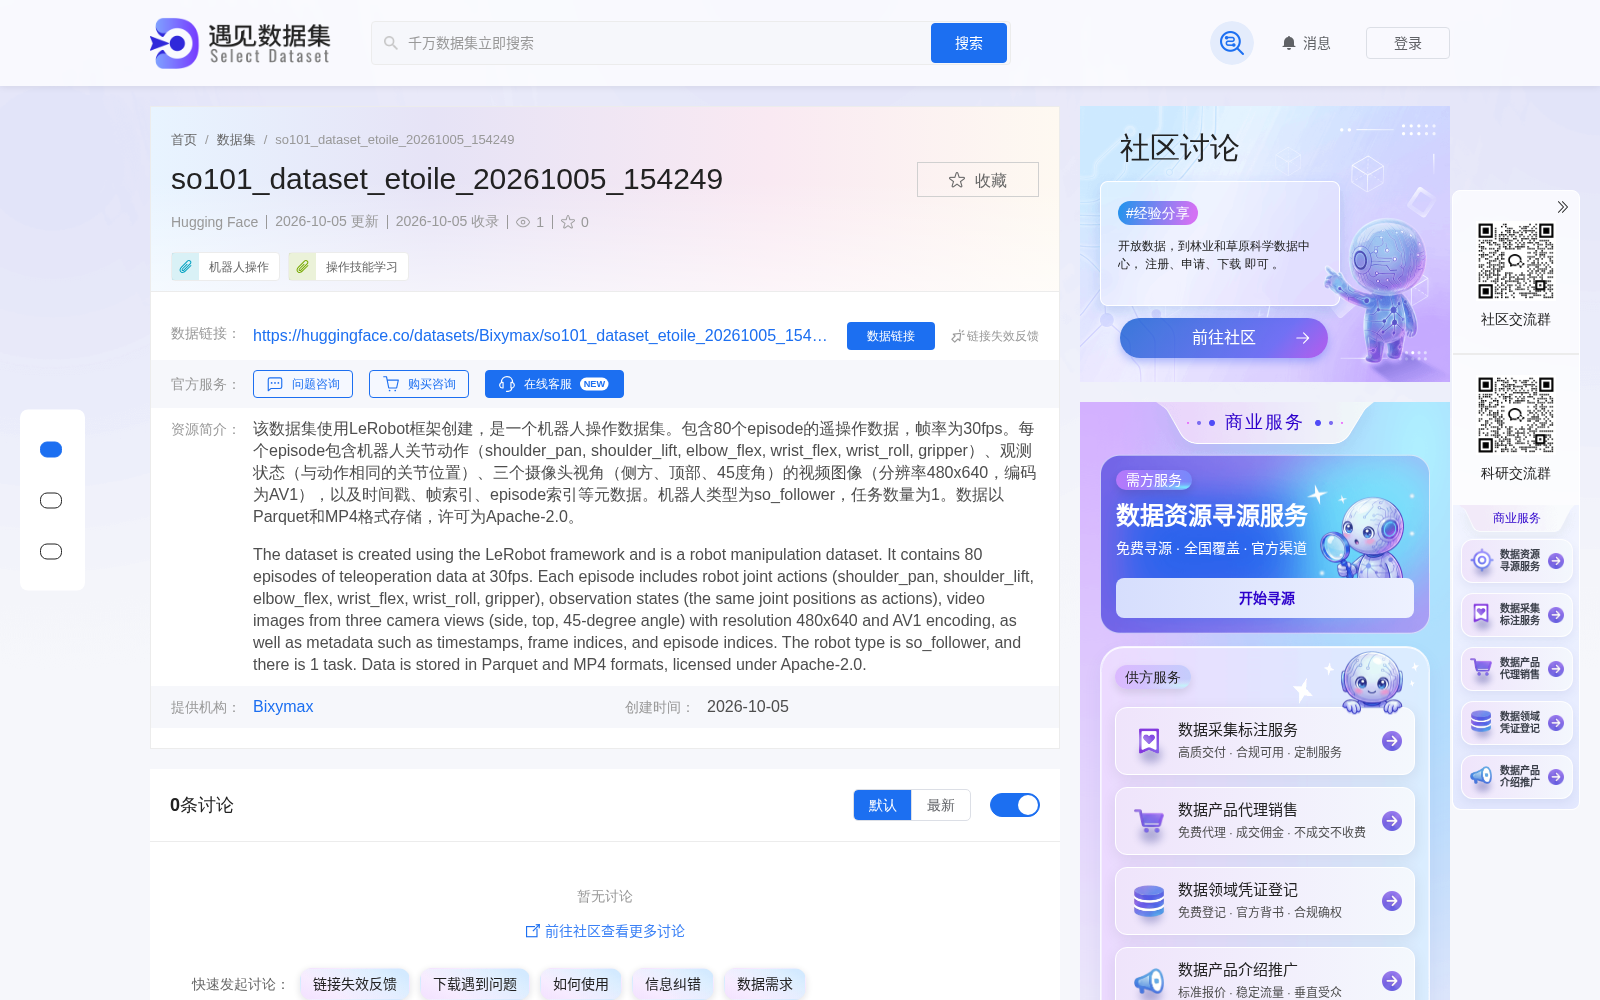
Bixymax本次发布的数据集so101_dataset_etoile_20261005_154249,该数据集使用LeRobot框架创建,是一个机器人操作数据集。包含80个episode的遥操作数据,帧率为30fps。每个episode包含机器人关节动作(shoulder_pan, shoulder_lift, elbow_flex, wrist_flex, wrist_roll, gripper)、观测状态(与动作相同的关节位置)、三个摄像头视角(侧方、顶部、45度角)的视频图像(分辨率480x640,编码为AV1),以及时间戳、帧索引、episode索引等元数据。机器人类型为so_follower,任务数量为1。数据以Parquet和MP4格式存储,许可为Apache-2.0。
查看so101_dataset_etoile_20261005_154249
据行业研发人员介绍,该类覆盖完整动作链路、多视角视觉同步采集的遥操作数据集,可广泛应用于多个机器人研发场景:在遥操作技术迭代方向,可支撑高危场景(化工检修、核电运维、深海探测)遥操作机器人的动作响应延迟优化、操作精度校准,也可用于医疗手术机器人的远程操作动作匹配算法训练;在操作技能学习方向,可作为通用机器人抓取、组装、分拣等工业/服务场景通用技能的小样本训练素材,也可支撑具身大模型的多模态指令-动作对齐训练。
本次发布的数据集采用Apache-2.0开源许可,研发团队可自由修改、分发甚至商用相关数据,将大幅降低中小团队的机器人操作数据采集成本,对推动具身智能领域的技术普惠、加快机器人商业化落地进程具有重要意义。
Dataset card内容:
Files and versions内容: