fanqi-robo发布双臂机器人齿轮插入操作专用数据集 首发HuggingFace赋能工业精密装配技术研发
随着工业制造向柔性化、智能化升级,双臂协作机器人凭借更高的操作灵活性,正在汽车零部件装配、3C电子加工、航空航天精密制造等场景逐步普及。但长期以来,针对齿轮插入等高精度小间隙装配场景的公开操作数据集供给不足,大幅抬高了机器人操控算法的研发门槛:无论是模仿学习、强化学习训练,还是多模态感知模型优化,都需要大量真实场景下的动作、感知匹配数据作为支撑,而实体机器人数据采集成本高、流程复杂,一直是行业共性痛点。
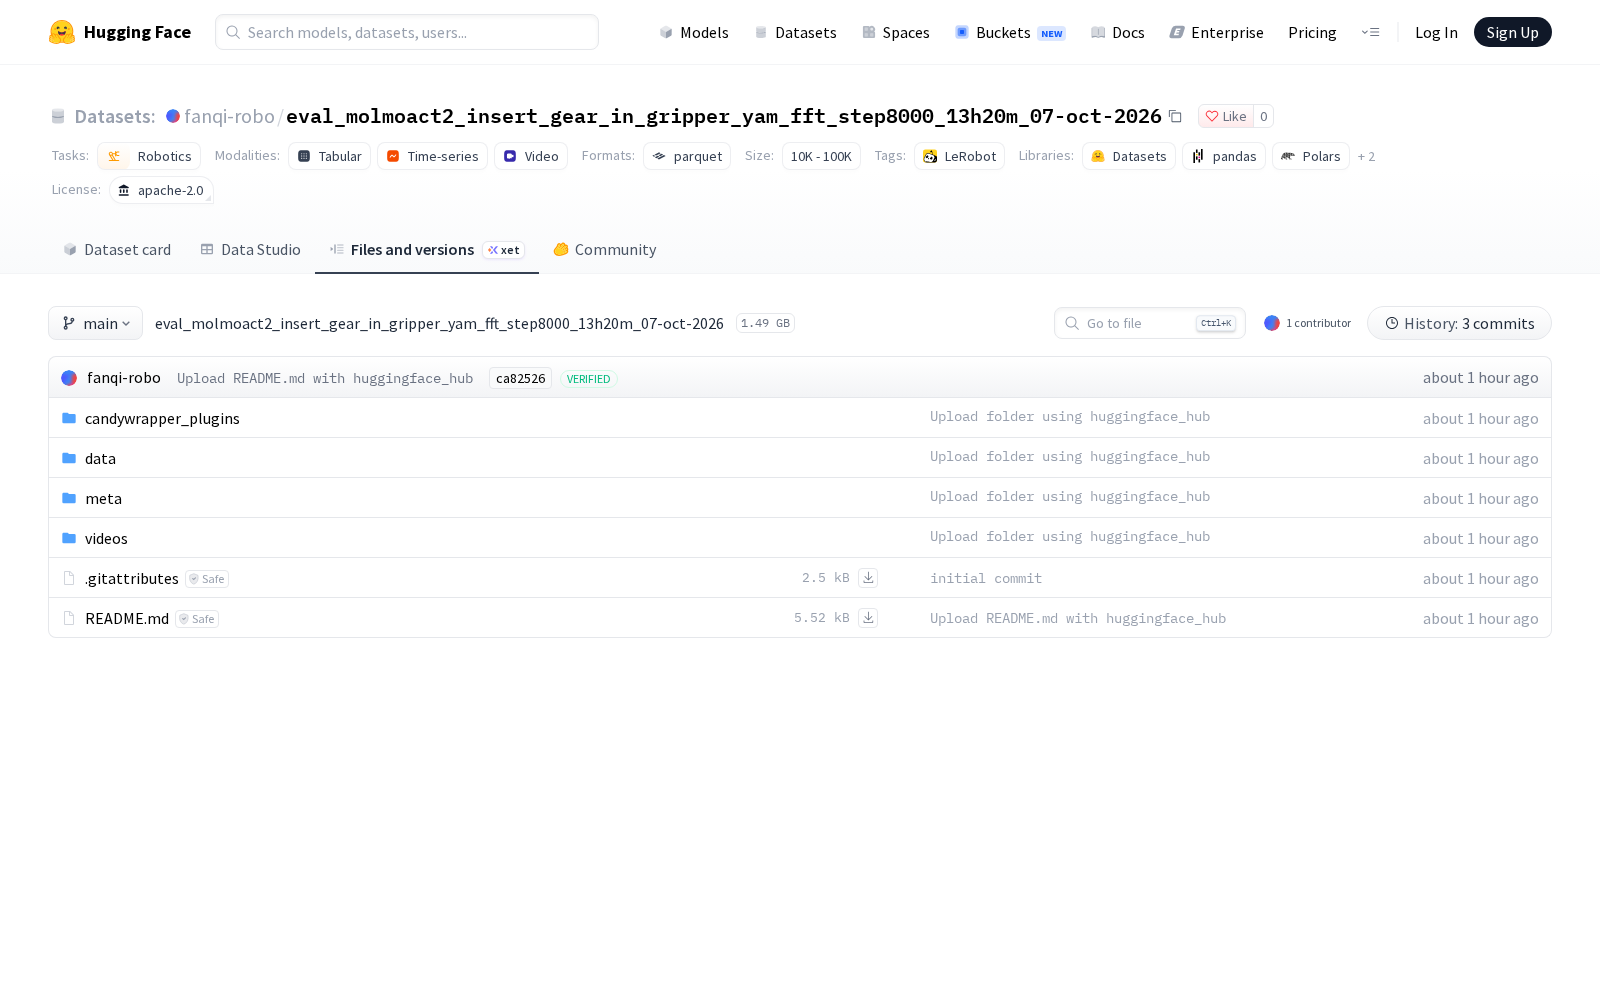
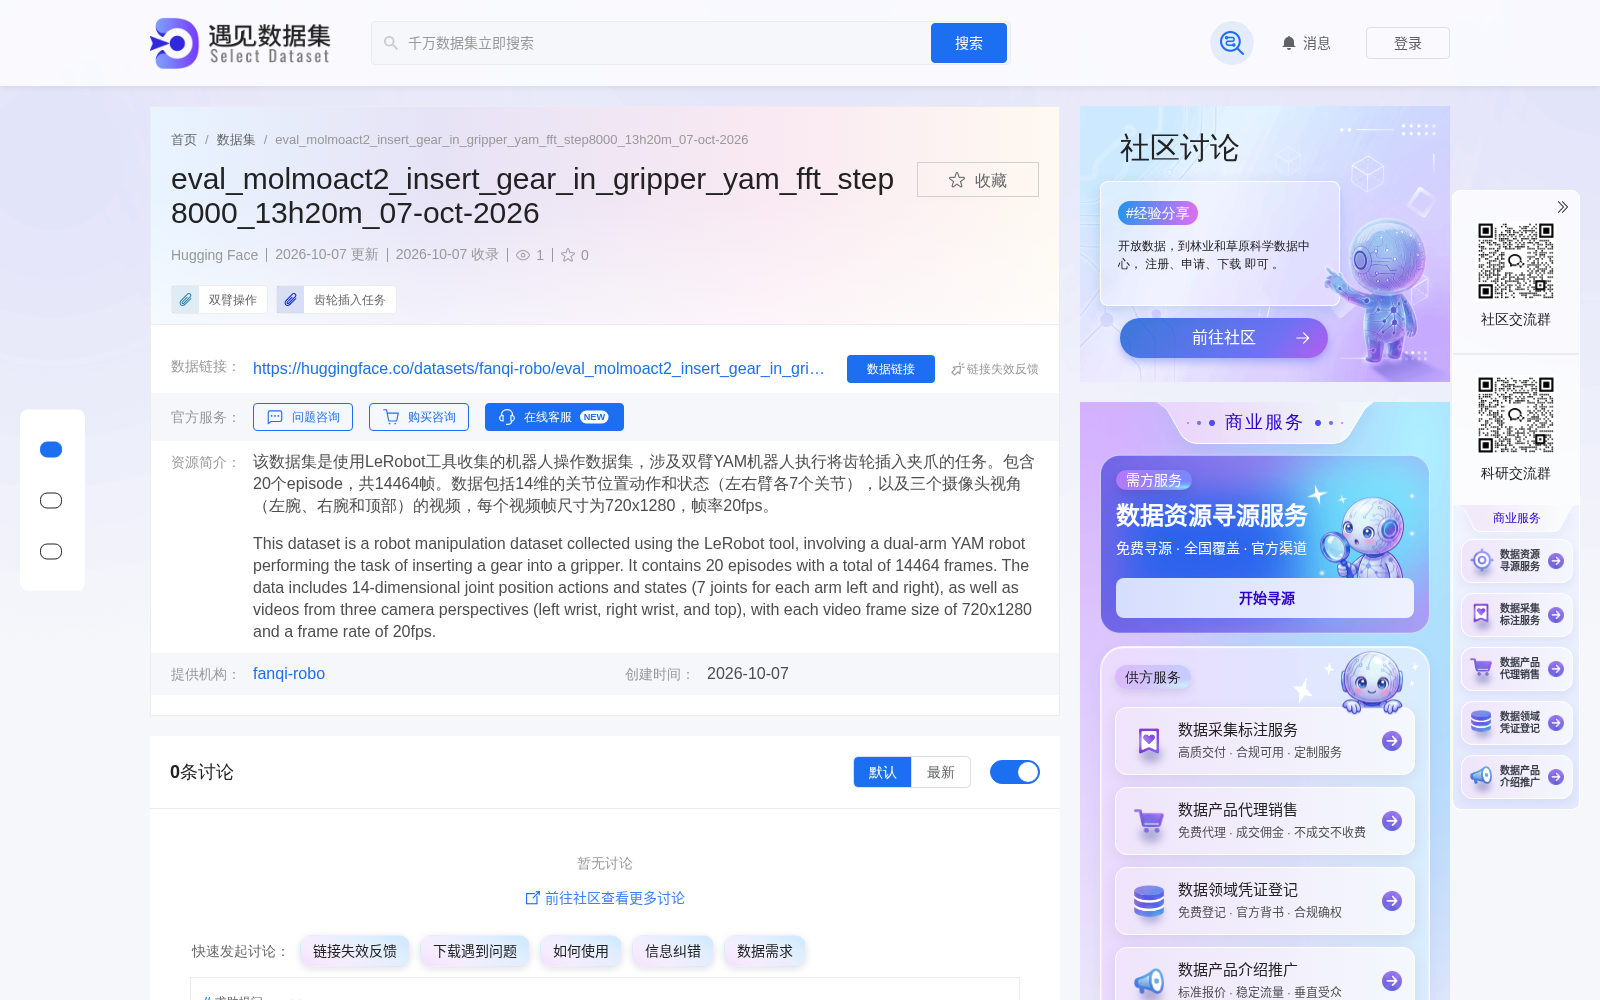
近日,机器人技术研发团队fanqi-robo正式发布面向双臂机器人齿轮插入场景的专用操作数据集(完整编号:eval_molmoact2_insert_gear_in_gripper_yam_fft_step8000_13h20m_07-oct-2026),该数据集已同步首发至全球最大的AI开源社区HuggingFace,面向全球研发者开放使用。
据公开信息显示,本次发布的数据集是采用LeRobot工具完成采集的真实机器人操作数据集,记录了双臂YAM机器人执行齿轮插入夹爪任务的全流程数据,共覆盖20个任务周期(episode),累计采集14464帧有效数据。数据维度覆盖两大核心类别:一是动力学数据,包含14维关节位置动作与状态数据(左右臂各7个关节),完整还原操作过程中机器人的力矩、位置变化;二是多视角视觉数据,同步采集左腕、右腕、顶部三个机位的视频素材,单帧分辨率为720x1280,采样帧率达20fps,可完整还原操作场景的全局与局部视觉特征。
从应用价值来看,该数据集可广泛支撑多个方向的机器人技术研发:研发者可基于该数据集开展双臂机器人精密装配策略的模仿学习训练,大幅减少实体机器人的试错成本;也可结合数字孪生仿真平台,验证不同公差、不同工况下齿轮插入动作的路径规划合理性,优化操控算法的鲁棒性;此外,匹配的视觉与关节动力学数据,还可用于训练机器人的力觉-视觉多模态融合感知模型,提升复杂装配场景下的操作容错率。
当前,垂直场景专用数据集已成为机器人技术研发的核心生产要素,本次公开数据集进一步丰富了工业精密装配领域的公开数据供给,对于降低全球机器人研发团队的技术探索成本、推动双臂机器人在高精密制造场景的落地应用具有重要的支撑意义。
查看eval_molmoact2_insert_gear_in_gripper_yam_fft_step8000_13h20m_07-oct-2026
Dataset card内容:
Files and versions内容: