Ropedia首发BiHOI多视角手-物交互数据集 破解双手灵巧操作训练数据瓶颈
当前具身智能、人形机器人已成为全球科技领域的核心赛道,而双手精细协调操作能力是这类实体智能设备落地家庭服务、工业制造、医疗护理等场景的核心门槛。长期以来,由于双手交互场景的复杂性、标注难度高,覆盖多操作模式、多物体类型的高质量标注数据集缺口极大,成为制约相关技术迭代的核心瓶颈。近日,专注于具身智能训练数据研发的机构Ropedia正式推出面向通用双手灵巧操作的BiHOI数据集,为行业提供了覆盖场景极广的标准化多视角手-物交互数据资源。
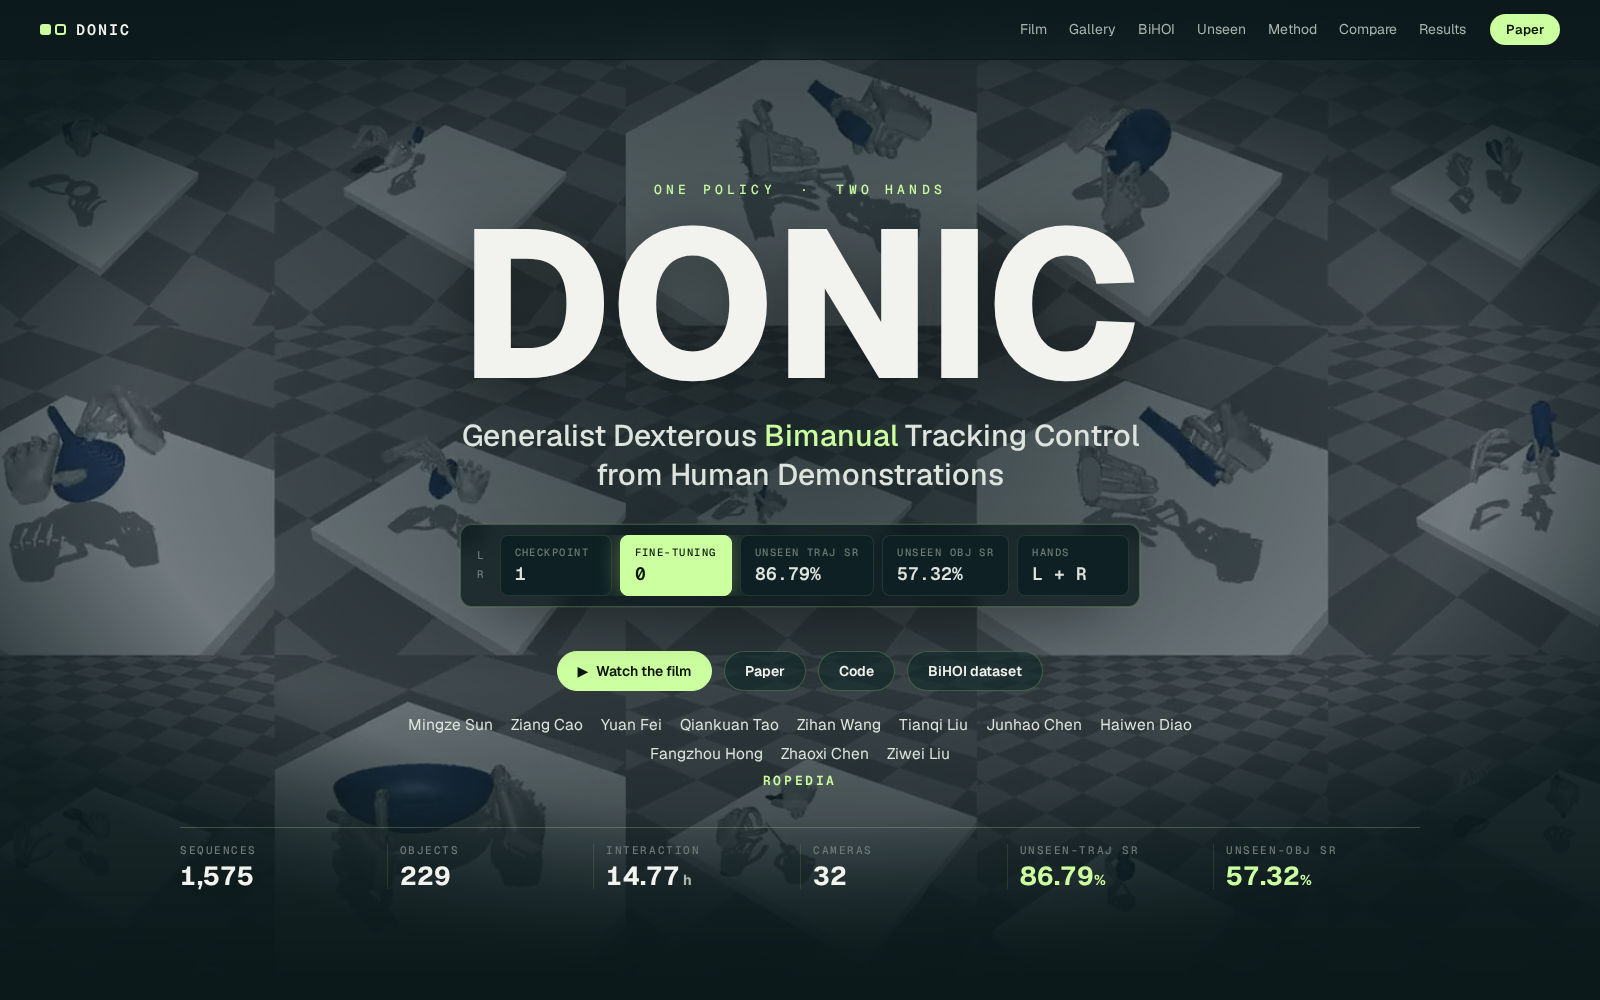
据介绍,BiHOI是专门针对通用双手灵巧操作构建的多视角手-物交互数据集,由Ropedia团队完成全流程采集与整理。数据集共汇集1,575条交互序列、约160万同步帧、14.77小时有效交互内容,覆盖229类日常高频接触物体,采集环节采用32台经过专业标定的RGB相机以30fps帧率同步录制,完整覆盖对称双手操作、非对称协同操作、多物体协同操作三大类典型双手交互场景,几乎覆盖了民用、工业场景中绝大多数常见的双手操作模式。
该数据集的构建流程遵循AI训练数据的最高标准,涵盖多视角3D重建、物体6-DoF姿态跟踪、人手MANO建模与运动重定向多个核心环节,最终可直接输出与物体运动轨迹配对的机器人双手操作参考标注,大幅降低下游研发机构的数据预处理成本,可直接用于模型训练与效果验证。
从应用价值来看,BiHOI数据集主要用于训练和评估通用双手灵巧跟踪策略DONIC,潜在落地场景覆盖多个高价值领域:在家庭辅助场景,可支撑服务机器人完成整理收纳、照料老幼、日常家务等需要双手配合的精细操作;在工业装配场景,可用于训练柔性生产机器人完成精密元器件组装、复杂物料分拣、定制化生产等任务,提升工业生产的柔性化水平;在医疗护理场景,可辅助护理机器人完成喂药、辅助进食、康复训练辅助等对操作精度要求极高的服务,降低护理人员的工作压力。
作为数据要素市场中AI训练数据细分赛道的代表性成果,BiHOI数据集的发布不仅填补了双手协调操作领域的高质量数据空白,也为具身智能产业的商业化落地提供了核心数据底座,对推动通用人工智能从虚拟交互向实体场景延伸、加快数字技术与实体经济融合具有重要意义。
详情页内容: